비선형 이력 모델을 적용한 불평형 로터 시스템의 가진력 추정
Ⓒ The Korean Society for Noise and Vibration Engineering
# A part of this paper was presented at the KSNVE 2026 Annual Spring Conference
Abstract
Predicting excitation forces in rotating machinery accurately is essential to ensure dynamic stability and prevent structural damage. However, dampers in real mechanical systems inevitably contain clearances or designed gaps that induce strong nonlinearities with frictional contact that linear models cannot capture. In this study, an integrated methodology is proposed to identify the nonlinear dynamics of a gap-type friction damper and predict the excitation forces of an unbalanced rotor at the level of the entire system. A modified Bouc-Wen model with hyperbolic-tangent pinching logic is formulated to represent hysteretic behavior across a 7 mm clearance, and the stroke-dependent damping parameter was fitted by a third-order polynomial from experimental data. The identified damper model was integrated into a lateral-torsional coupled Jeffcott rotor with three degrees of freedom derived via the Lagrangian formulation and solved by time-domain integration. The results of blocked-force measurements on a front-load drum washing machine validated the framework in that component-level errors remained within 10 %, while system-level peak amplitude errors in the 200 Hz ~ 800 Hz band respectively averaged 2.38 dB and 0.23 dB on the y- and z-axes.
Keywords:
Excitation Force Identification, Gap-type Friction Damper, Nonlinear Hysteresis Model, Unbalanced Rotor키워드:
가진력 식별, 유격형 마찰 댐퍼, 비선형 이력 모델, 불평형 로터1. 서 론
동적 시스템에서 발생하는 진동을 정확하게 예측하는 것은 기계 시스템의 안정적인 거동과 제어를 위해 필수적이다. 진동 특성을 명확히 파악함으로써 구조물 설계를 최적화하여 시스템의 잠재적인 손상을 방지할 수 있다. 일반적으로 구조물의 진동을 줄이기 위해 선형 댐퍼를 사용하지만 용도에 따라 마찰력이 포함된 비선형 댐퍼를 사용하기도 한다. 이 경우 댐퍼 고유의 비선형적인 동특성을 정밀하게 식별하여 해석 모델에 반영하는 과정이 필요하다. 한편, 실제 기계 시스템에 체결되는 댐퍼는 조립 공차 또는 설계 의도에 의해 필연적으로 유격을 가지게 되며, 이러한 유격은 접촉 전후의 마찰 거동과 결합하여 강한 비선형성을 유발한다. 따라서 마찰과 유격에 의한 충격 성분을 포함한 비선형 댐퍼의 동특성을 정확히 식별하고 이를 기계 시스템에 적용하는 과정은 해석의 신뢰성 확보를 위해 필수적이다.
유격이 존재하는 비선형 댐퍼의 동특성 식별과 관련하여 다양한 연구가 수행되어 왔다. Atabay와 Ozkol은 항공기 착륙장치의 진동 억제를 위해 사용되는 MR(magnetorheological) 댐퍼의 각도형 유격을 해석 모델에 반영하였다(1). Castro et al.은 기술함수(describing function) 기반의 조화평형법(harmonic balance method)을 활용하여 1.3 mm 수준의 선형 변위 유격과 마찰이 결합된 건식 댐퍼의 거동을 주파수 영역에서 등가화하였다(2). 또한 Hu et al.은 유체 점성 댐퍼에서 오일 부족 등의 이유로 발생하는 최대 6 mm 규모의 무하중 구간(zero-force platform)을 등가 모델로 제안하였으며, de Domenico et al.은 구조물의 면진 시스템을 위해 특정 임계 변위 이후에만 작동하는 이력형 유격 댐퍼를 설계 요소로 활용하였다(3,4). 그러나 이러한 연구들은 댐퍼 내 유격이 설계 의도가 아닌 공차에 의한 미세 유격에 국한된 경우가 많으며, 유격과 비선형 마찰을 주파수 영역에서 단순 등가화하거나 시스템 제어를 위한 이상화된 설계 변수로 취급하는 경향이 있다. 즉, 실제 댐퍼 단품의 힘-변위 이력 곡선(hysteresis loop)으로부터 비선형 감쇠 특성을 직접 도출하고, 이를 시간 영역의 시스템 운동방정식에 반영하여 거시적 충돌 현상을 모사하는 데에는 명확한 한계가 존재한다.
이러한 비선형 댐퍼의 복잡한 이력 거동을 수학적으로 보다 정교하게 기술하기 위해 Bouc-Wen 모델을 적용한 연구들 역시 지속적으로 보고되었다. Bouc-Wen 모델은 미분방정식 형태의 내부 상태 변수를 도입하여, 물리적 시스템에서 나타나는 비선형 이력 현상과 에너지 소산 특성을 연속적으로 묘사할 수 있는 대표적인 준해석적 모델이다. Kang et al.은 세탁기용 윤활 마찰 댐퍼를 대상으로 주파수와 변위에 따른 마찰 이력 특성을 Bouc-Wen 미분방정식으로 식별하였으며, Gao et al.과 Qian et al.은 각각 자동차용 유압 쇼크업소버와 MR 댐퍼의 가진 조건인 주파수, 속도, 전류에 의존하는 파라미터 최적화 기법을 제안하였다(5~7). 이러한 연구들은 Bouc-Wen 모델의 범용성을 입증하고 가진 조건에 따른 파라미터화의 중요성을 제시했다는 점에서 의의가 있다. 하지만 기존 연구들은 특정 가진 조건에서의 댐퍼 시험 곡선을 직접 피팅하는 데 중점을 두고 있으며, 이로 인해 식별한 댐퍼 모델을 시스템의 방정식과 연동하여 가진력을 정량적으로 도출하고 검증하는 접근이 부족하다는 한계가 존재한다.
이러한 한계를 극복하기 위해 이 연구에서는 설계 의도에 의한 명시적인 유격을 가지는 댐퍼를 대상으로 실험 기반의 댐퍼 모델을 수립하고, 이를 적용하여 시스템 레벨의 가진력을 예측하는 통합된 해석 방법론을 제안한다. 제안된 방법은 약 7 mm의 유격을 갖는 유격형 마찰 댐퍼(gap damper)와 유격이 없는 연속형 마찰 댐퍼(gapless damper)에 대해 각각 가진 실험을 수행하여 힘-변위 이력 곡선을 획득하고, 폐곡선 면적 기반의 에너지 소산 특성을 분석하여 변위 스트로크에 의존적인 감쇠 계수를 함수화한다. 이를 핀칭(pinching) 로직이 적용된 Bouc-Wen 모델과 통합함으로써 유격 내 이력 거동을 정밀하게 수식화하였으며, 최종적으로 해당 댐퍼 모델을 불평형 로터 시스템의 운동방정식에 적용하여 댐퍼 임팩트가 존재하는 로터계의 동적 응답을 통합적으로 분석하였다.
제안된 방법의 장점은 다음과 같다. 첫째, 댐퍼 단품의 실험적 특성과 시스템 레벨의 동역학적 해석을 유기적으로 연결한다는 점이다. 이상화된 선형 등가 모델이 아닌 실제 마찰 댐퍼가 지닌 변위 의존적 이력 현상과 유격에 의한 힘의 소실 구간을 수학적 모델 내에 명시적으로 반영할 수 있다. 둘째, Bouc-Wen 모델 기반의 비선형 감쇠력을 시스템 운동방정식의 상태 변수로 편입함으로써 주파수 영역에서의 복잡한 변환 과정 없이 시간 영역에서 로터 시스템의 과도 응답 및 정상 상태 거동을 직접적으로 수치 적분하여 해석할 수 있다. 이는 비선형 마운트(mount) 조건이 시스템 전체의 거동과 하중 전달 경로에 미치는 영향을 명확히 규명할 수 있는 해석적 기반을 제공하며, 구조 동역학 분야에서 확장성 높은 모델링 기법으로 활용될 수 있다.
제안된 방법론의 신뢰성을 검증하기 위해 유격형 마찰 댐퍼가 결합된 불평형 로터 시스템을 해석하고, 이를 실험 결과와 비교하였다. 이때 실제 상황에서 가동 중인 기계 시스템 내부의 가진력을 직접 측정하는 데에는 물리적 한계가 존재한다. 구조물에 로드셀 등의 센서를 삽입할 경우 센서 자체의 강성과 질량으로 인해 실제 가진력이 왜곡되는 문제가 발생하기도 하며, 고속으로 구동되는 구조 내부의 가진력을 직접 계측하는 것 역시 실험적 제약이 크다. 따라서 이러한 직접적인 가진력 측정 실험의 물리적 한계를 극복하기 위해 전달 경로 분석(transfer path analysis, TPA) 기법 중 하나인 차단력(blocked force)을 검증 도구로 활용하였다. 차단력은 시스템의 가진부(source)와 수신부(receiver) 간의 인터페이스가 고정된 상태일 때 인터페이스에 가해지는 힘을 의미한다. 이러한 차단력은 일반적인 전달 경로 해석 방법인 접촉력(contact force)과 달리 측정 시 마운트와 수신부를 분리할 필요가 없어 실험에 용이하며, 정확한 실험적 계측이 가능하다는 장점이 있다(8). 따라서 이 연구에서는 해석적으로 계산된 가진력을 통해 이러한 차단력을 산출하고, 이를 실제 시스템의 차단력 계측 결과와 전 주파수 대역에서 비교함으로써 이 연구에서 제안한 해석 절차의 타당성을 입증하였다.
이 논문의 구성은 다음과 같다. 2장에서는 댐퍼 단품의 동특성을 파악하기 위한 마찰 댐퍼 가진 실험 과정과 획득한 이력 데이터를 바탕으로 비선형 댐퍼의 이력 거동을 모델링하는 과정을 설명한다. 3장에서는 불평형 로터 모델을 정의하고 비선형 댐퍼 모델과 마운트 경계 조건이 결합된 전체 시스템의 운동방정식을 유도한다. 4장에서는 제안된 해석 절차로부터 시스템의 차단력을 계산하고, 실제 실험 결과와의 비교를 통해 시스템 정합성을 검증한다. 마지막으로 5장에서는 이 연구를 통해 도출된 핵심 결과를 종합하고, 제안된 모델링 기법의 실효성 및 향후 다양한 회전 기계 시스템으로의 확장 가능성에 대해 제언한다.
2. 마찰 댐퍼 모델링
2.1 댐퍼 가진 실험
이 연구에서는 유격이 존재하는 유격형 마찰 댐퍼와 유격이 없는 연속형 마찰 댐퍼의 동특성을 식별하고, 이를 수식화하기 위해 댐퍼 단품에 대한 가진 실험을 진행하였다. 대상으로 하는 유격형 댐퍼는 축 방향으로 7 mm 길이의 유격을 가지고 있다. 이로 인해 유격 구간 내의 변위에서는 감쇠력이 거의 발생하지 않으나, 해당 구간을 벗어나 마찰면과 접촉하는 순간부터 강한 마찰 감쇠가 작용하는 강한 비선형적 특징을 갖는다. 이러한 특성을 분석하기 위해 댐퍼의 변위와 그에 따른 복원력을 시간 영역에서 계측하여 힘-변위 이력 곡선을 도출하였다.
댐퍼 단품의 동적 특성을 시스템의 다른 구조적 요인과 분리하여 평가하기 위해 직접법(direct method)을 채택하였다. 감쇠기의 특성 평가에 널리 사용되는 직접법은 대상 시편을 강체 지그와 가진기 사이에 체결한 뒤 가진부에 조화 가진을 가하고, 반대편 고정부로 전달되는 전달력과 가진단에서의 입력 변위를 동시에 계측하여 기계적 임피던스를 구하는 방식이다. 이를 구현하기 위해 댐퍼 가동 환경을 모사할 수 있는 강체 지그를 제작하였으며, Fig. 1과 같이 댐퍼의 상단 체결부는 지그에 단단히 고정하고 하단 체결부는 가진기에 연결하여 축 방향 거동을 유도하였다.
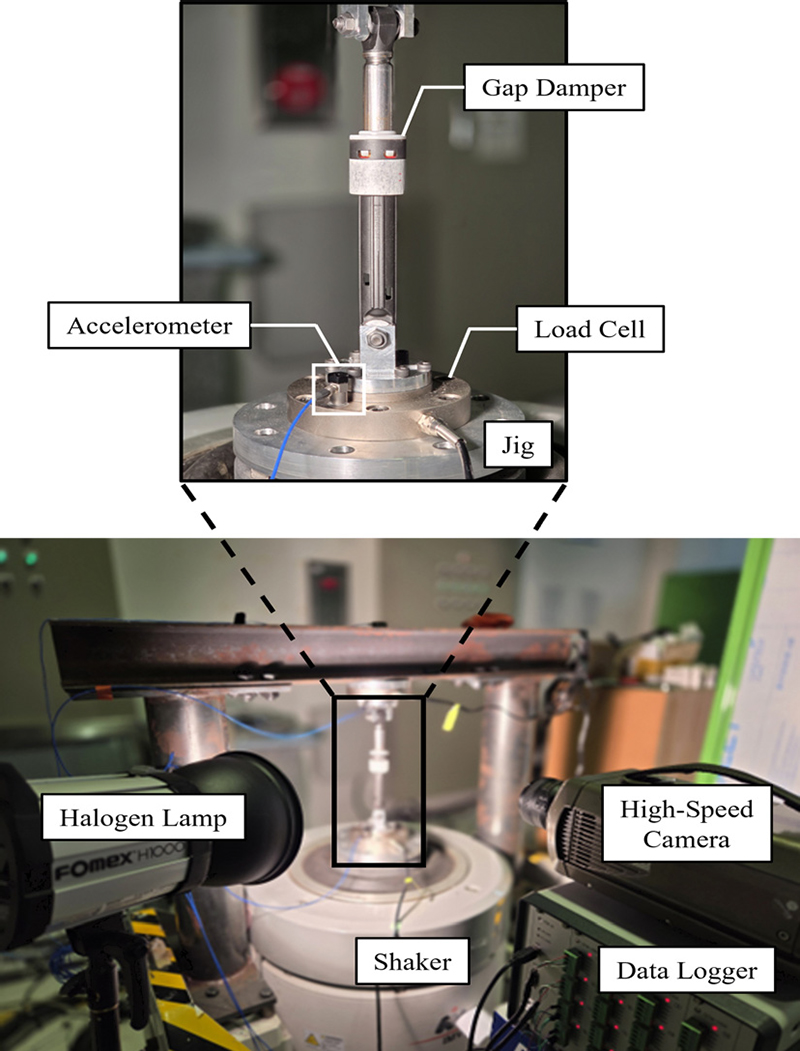
Overall experiment setup
가진 시 발생하는 댐퍼의 복원력은 지그에 직렬로 연결된 정격 용량 980.7 N의 로드셀을 통해 측정되었다. 댐퍼의 동적 변위를 계측함에 있어 가속도 센서가 지니는 진폭 스케일 왜곡 문제를 보정하기 위해 초고속 카메라를 활용한 비전 계측 기법(vision-based measurement)을 추가적으로 도입하였다. 일반적으로 가속도 데이터를 이중 적분하여 변위를 추정할 경우, 저주파 대역의 노이즈 증폭 및 적분 누적 오차로 인해 신호의 진폭 스케일이 왜곡되어 신뢰할 수 있는 절대 변위를 얻기 어렵다. 특히 유격형 댐퍼는 마찰면 접촉 전후의 동역학적 변화와 유격 구간의 물리적 거리를 정확히 포착해야 하므로 적분 오차가 발생하지 않는 초고속 카메라 영상 분석을 활용하였다. 영상 데이터는 실험 케이스 별 가진 주파수에 따라 3000 FPS ~ 6000 FPS의 프레임 속도로 조절하여 변위 데이터를 확보하였다. 이와 함께 로드셀과 가속도계의 신호는 데이터 로거(data logger)를 통해 1000 Hz의 샘플링 주파수로 수집하였으며 해당 실험 구성은 Fig. 2의 개략도에 나타내었다. 이때, 힘-변위 이력 곡선을 구성하기 위해서는 독립된 계측 장비로 수집된 로드셀의 하중 데이터와 초고속 카메라의 영상 변위 데이터 간의 시간 동기화가 필요하다. 이 실험에서는 하중과 가속도 데이터를 데이터 로거를 통해 동기 수집하였으며, 이후 해당 가속도 데이터로부터 이중 적분하여 추정한 변위 데이터의 위상과 영상 분석을 통해 얻은 변위 데이터의 위상을 동기화하였다. 이는 가속도계 기반의 변위는 진폭 스케일에 오차가 존재하더라도 신호의 위상은 하중 데이터와 정확히 동기화되어 있다는 물리적 특성을 이용한 것이다. 이 과정을 통해 카메라의 시간 축을 로드셀 데이터의 시간 축과 일치시킴으로서 시간 축이 동기화된 힘-변위 데이터를 획득하였다.
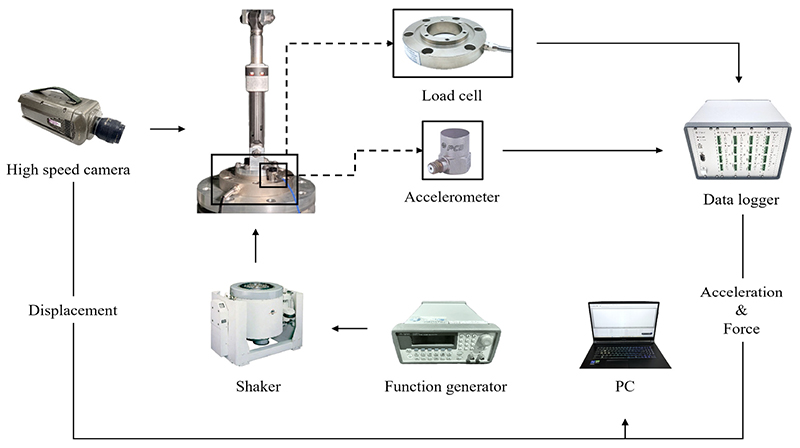
Schematic diagram of the experiment setup
각 실험의 가진 조건은 댐퍼의 가동 스트로크에 의존하는 비선형성을 식별할 수 있도록 세분화하여 설정하였으며, 가진 주파수는 함수 발생기를 이용하여 제어하였다. 연속형 마찰 댐퍼의 경우 3 Hz부터 50 Hz까지 총 12개의 가진 주파수 대역에서 43개의 실험 케이스를 수행하였다. 가진 진폭 스트로크는 장비의 가용 한계를 고려하여 저주파(3 Hz)에서는 최대 23.8 mm, 고주파(50 Hz)에서는 최대 3.3 mm 수준으로 설정하였으며, 각 주파수별로 1개 ~ 5개의 진폭 조건을 인가하였다. 유격형 마찰 댐퍼의 경우 총 15개의 가진 주파수 대역에서 45개의 실험 케이스를 수행하였다. 이 중 0.5 Hz, 1 Hz, 2 Hz와 같은 극저주파 대역에서는 유격 구간 통과 및 마찰면 접촉 거동을 뚜렷하게 관찰하기 위해 약 27.9 mm 이상의 큰 가진 스트로크를 적용하였다. 이외의 3 Hz에서 50 Hz 구간에서는 연속형 댐퍼와 유사한 진폭 범위(1.9 mm ~ 22.8 mm) 내에서 주파수별로 조건을 세분화하여 인가하였다. 이를 통해 주파수 및 진폭 변화에 따른 두 댐퍼의 이력 거동 특성을 체계적으로 수집하였다.
이와 같이 획득한 연속형 댐퍼와 유격형 댐퍼의 대표적인 힘-변위 이력 곡선을 가진 스트로크의 크기에 따라 분류하여 Fig. 3에 나타내었다. Fig. 3(a)에서 Fig. 3(d)로 갈수록 댐퍼에 인가된 가동 스트로크가 점진적으로 증가한다. Fig. 3(a)는 가동 변위가 유격 구간 이내인 미소 진폭 조건을 나타내며, Fig. 3(b)의 천이 구간을 거쳐 Fig. 3(c), Fig. 3(d)에서는 7 mm의 유격 구간을 초과한 큰 진폭의 거동을 보여준다. 연속형 댐퍼의 경우, 유격이 존재하지 않으므로 모든 스트로크 구간에서 일반적인 마찰 이력 거동을 일관되게 나타낸다. 반면, 유격형 댐퍼는 가진 스트로크가 유격 구간 이하인 Fig. 3(a)에서는 마찰면이 미접촉 상태에 머물러 감쇠력이 0에 가까운 무부하 상태가 나타난다. 다만 해당 구간 내에서도 완벽한 무부하로 측정되지는 않는데, 이는 유격 구간 내부의 가이드 로드와 씰(seal) 등 구조 부품 간의 잔류 마찰과 내부에 도포된 윤활유의 점성에 의한 미세한 에너지 소산이 작용하기 때문이다. Fig. 3(b) 이후 가동 변위가 점차 증가하여 유격 구간을 초과하는 Fig. 3(c) 및 Fig. 3(d) 수준의 변위에 이르면, 유격 양끝단에서의 마찰면 접촉과 동시에 감쇠력이 급격히 증가하는 비선형적 응답 특성을 확인할 수 있다.
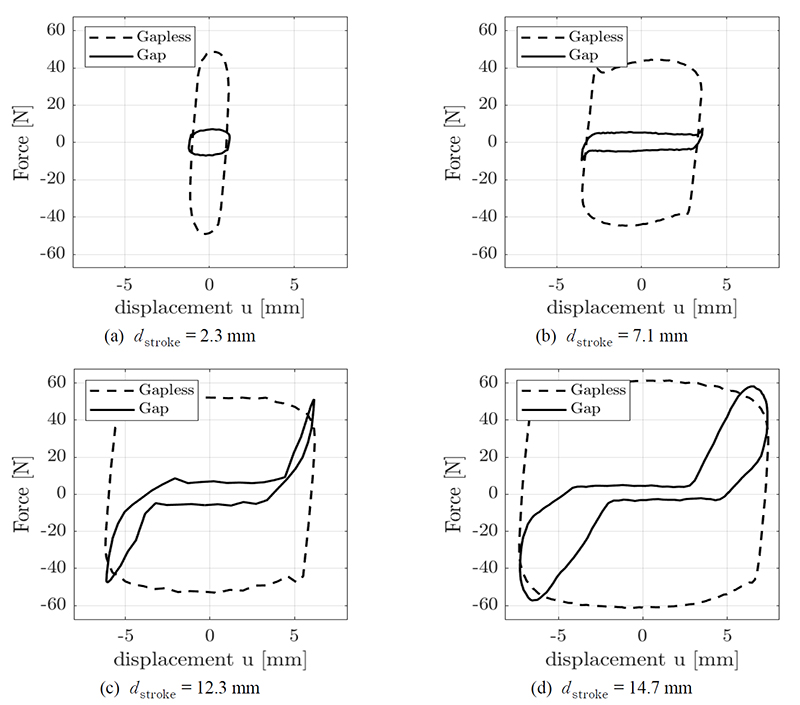
Comparison of measured force - displacement hysteresis curves between gapless and gap damper under increasing stroke
2.2 감쇠계수 함수화
이 연구에서는 비선형 마찰 댐퍼의 감쇠 특성을 정량적으로 나타내기 위해 가진 실험으로부터 얻은 하중-변위 이력 곡선 데이터를 기반으로 댐퍼 스트로크(d)를 매개변수로하는 감쇠 값 A(d)를 도입하고, 에너지 등가 원리를 적용하여 등가 점성 감쇠 계수 Ceq를 도출하였다.
댐퍼가 한 사이클 동안 소산한 에너지 ΔE는 식 (1)과 같이 이력 곡선의 내부 면적과 같으며, 댐퍼 가동 변위의 최댓값, 최솟값을 각각 umax, umin라고 할 때 스트로크 d는 d = umax - umin를 의미한다. 전진 및 후진 거동 시의 평균 하중 곡선인 Fmid는 속도가 0 이상인 전진 구간에서의 상단 하중 Fup과 0 이하인 후진 구간에서의 하단 하중 Fdown의 평균값으로 식 (2)와 같이 정의된다.
| (1) |
| (2) |
다음으로, 폐곡선 데이터를 바탕으로 댐퍼의 등가 선형 강성 keq를 도출한다. 평균 하중 곡선 데이터 Fmid와 원점을 지나는 선형 탄성 복원력 kequi의 오차가 최소가 되는 최적 기울기를 선형 등가 강성 keq로 정의하여 식 (3)과 같이 식별하였다.
| (3) |
이를 통해 한 사이클 내에서 시스템에 저장되는 최대 탄성 에너지 Wmax는 식 (4)와 같이 나타낼 수 있다. 이때 구조물의 마찰 및 이력 현상에 의한 감쇠 능력을 평가하는 손실 계수 η는 한 사이클 동안의 소산 에너지와 최대 저장 에너지의 비로 정의되므로 앞서 구한 물리량들을 대입하면 식 (5)와 같이 나타낼 수 있다.
| (4) |
| (5) |
이 연구에서는 가진 주파수 ω의 변화에 독립적인 댐퍼의 특성을 규정하기 위해 손실 계수와 등가 강성의 곱으로 이루어진 감쇠 파라미터 A(d)를 정의하였다. 마찰 댐퍼의 감쇠력은 속도에 선형적으로 비례하는 것이 아닌 마찰면의 접촉 상태 및 이력 곡선의 면적에 의해 지배되며, 특히 유격형 댐퍼의 경우 유격 구간 초과 시 감쇠력 기울기가 급격히 증가하는 특성을 가진다. 따라서 이러한 특성을 반영하기 위해 상대적인 에너지 소산 정도를 나타내는 손실 계수 η와 평균 복원력 기울기를 나타내는 등가 선형 강성 keq를 결합한 파라미터 A(d)를 식 (6)과 같이 정의하였다.
| (6) |
파라미터 A(d)는 댐퍼의 실질적인 감쇠력을 결정짓는 계수이며, 스트로크 d의 함수이다. 시스템 레벨에서의 해석 진행을 위해 실험을 통해 취득한 A(d)값은 다항식 곡선으로 피팅(polynomial fitting)하였다. 이때 유격형 마찰 댐퍼는 변위 진폭이 유격 구간을 초과하는 순간 감쇠력이 급격히 증가하므로 변위-감쇠 파라미터 그래프 상에 필연적으로 변곡점이 형성된다. 1차 및 2차 다항식은 이러한 비선형성을 추종하기 어려우며, 4차 이상의 고차 다항식은 과적합에 의한 수치적 진동을 유발하므로 식 (7)과 같은 3차 다항식을 함수 형태로 결정하였다.
| (7) |
실험 데이터로부터 도출된 3차 다항식의 계수는 Table 1과 같으며, 연속형 댐퍼와 유격형 댐퍼에서 최종적으로 도출된 A(d) 그래프는 각각 Fig. 4(a), Fig. 4(b)와 같다.

Polynomial coefficients of A(d)
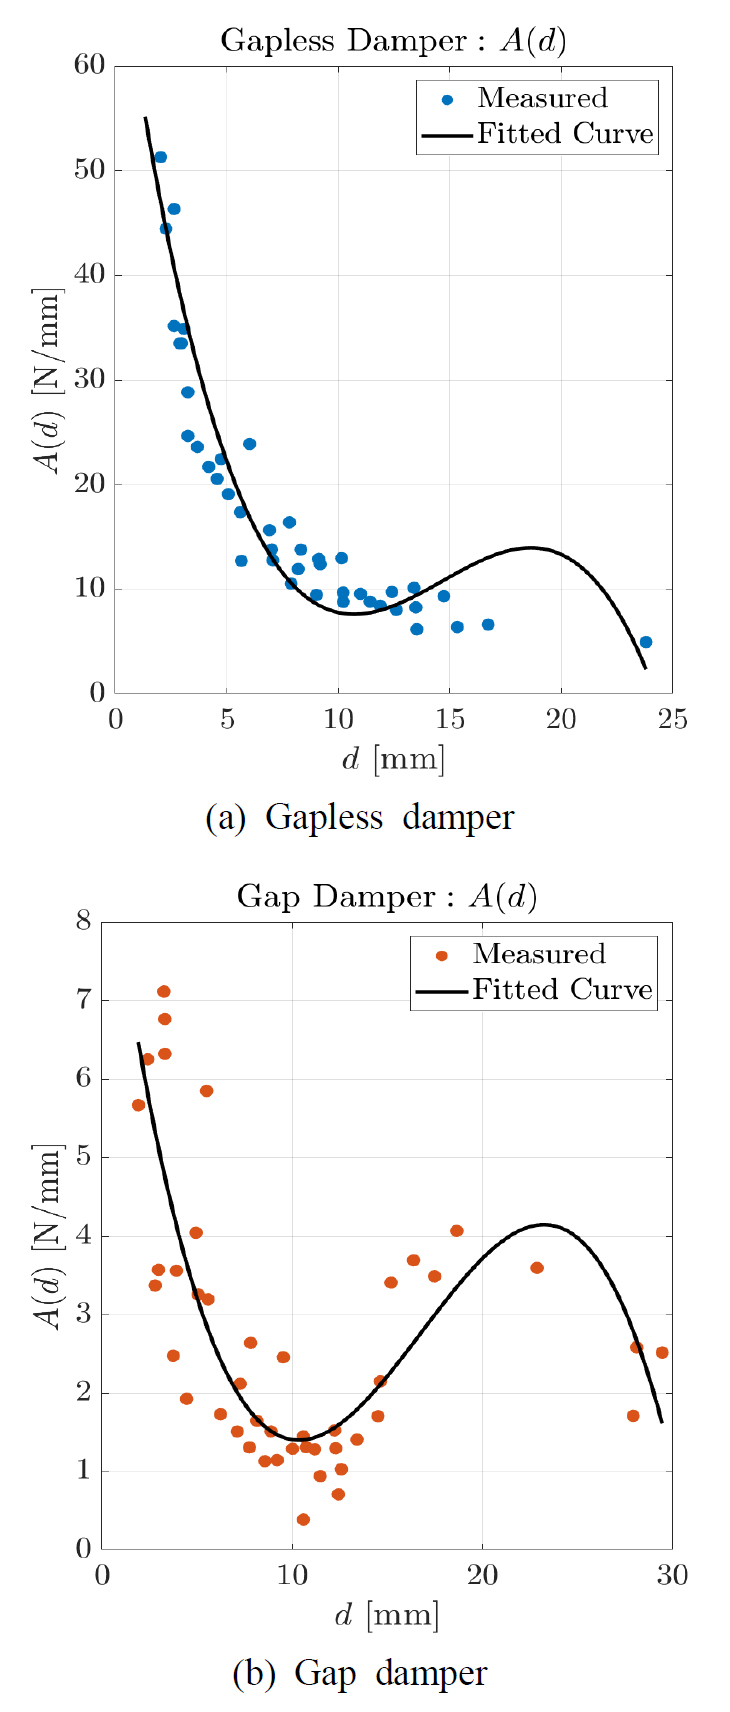
Curve fitting of experimentally obtained A(d)
A(d)는 마찰 댐퍼의 변위 의존적 이력 감쇠 특성을 주파수 항과 분리하여 나타낸 감쇠 파라미터이므로 구조 감쇠를 점성 감쇠로 등가화한 등가 점성 감쇠 계수는 로 정의된다. 따라서 변위 의존적 감쇠 함수 A(d)를 반영한 최종 등가 선형 감쇠력 Fdamp를 식 (8)과 같이 유도할 수 있다. 이격이 포함된 마찰 감쇠력은 구간 불연속과 같은 비선형성을 표현하기 위해 Bouc-Wen 모델 적용이 필요하다.
| (8) |
2.3 Bouc-Wen 모델의 적용
마찰 댐퍼의 동적 거동은 마찰면에서 미끄러짐이 교대로 발생하는 스틱-슬립 현상으로 인해 강한 비선형 이력 현상을 수반한다. 스틱-슬립 현상은 마찰면의 정지 마찰계수가 운동 마찰계수보다 클 때 나타나는 마찰의 본질적인 특성으로, 거동의 방향이 바뀌어 속도가 0이 되는 지점 부근에서 감쇠력이 급변하거나 불연속적인 응답을 유발하는 주된 원인이 된다. 기존의 단순 쿨롱(coulomb) 마찰 모델이나 조건부 수식을 이용한 등가 선형 모델로는 이러한 전환 구간을 해석할 때 수치적 불안정성이 발생하기 쉽다. 이러한 복잡한 이력 거동을 수학적으로 정교하게 모사하기 위해 이 연구에서는 Bouc-Wen 모델을 도입하였다. Bouc-Wen 모델은 내부 상태 변수의 1계 미분방정식을 통해 스틱 상태와 슬립 상태 사이의 연속적인 전이 및 시스템의 메모리 효과를 효과적으로 표현할 수 있는 현상학적 모델이다. 이 연구에서는 앞서 도출한 실험 기반의 감쇠력 수식에 Bouc-Wen 모델을 적용하여 유격 유무에 따른 두 댐퍼의 감쇠 모델을 각각 수립하였다.
우선 유격이 없는 연속형 마찰 댐퍼의 감쇠력은 순수한 마찰 이력 거동을 따른다. 시스템의 이력 상태를 나타내는 Bouc-Wen 모델의 무차원 진화 변수 z는 식 (9)의 비선형 미분방정식에 의해 지배된다.
| (9) |
여기서, umax는 해당 사이클의 최대 변위 진폭을 의미하며, α, β, γ, n은 이력 곡선의 기울기와 전이 형태를 결정하는 파라미터이다. 이와 같은 Bouc-Wen 파라미터의 경우, 실험 이력 곡선을 기준으로 해석 모델의 이력 곡선 결과를 비교하였으며, 각 지점에서의 최소자승 오차를 계산하여 최적화된 값을 식별하였다. 따라서 연속형 마찰 댐퍼의 최종 감쇠력 Fgapless를 순수 이력 모델로 가정하여 식 (10)와 같이 변수 z와 하중 스케일링 계수 K의 곱으로 정의하였다. 이때 K는 감쇠 파라미터 함수 A(d)를 통해 도출한 에너지 소산량을 변수 z의 한 사이클 적분 면적 Iz로 나눈 상수로, 식 (11)과 같이 결정되며 무차원 변위 로 정의된다. 즉, 계수 K는 Bouc-Wen 모델이 생성하는 에너지 소산량이 실험으로 식별된 에너지 소산량과 일치하도록 감쇠력의 크기를 보정하는 값에 해당한다.
| (10) |
| (11) |
한편, 유격형 마찰 댐퍼는 총 7 mm의 유격 구간을 통과할 때 감쇠력이 거의 0에 가깝게 감소하며, 유격 구간의 양끝단에 도달하여 마찰면이 재접촉하는 순간 감쇠력이 급격히 상승한다. 이러한 접촉 메커니즘으로 인해 유격형 댐퍼의 이력 곡선은 원점 부근에서 면적이 급격히 좁아지는 형태를 띠게 된다. 하지만 일반적인 Bouc-Wen 모델의 경우, 기본적으로 평행사변형 형상의 폐곡선을 생성하므로 유격으로 인한 거동을 묘사하는 데에 한계가 있다. 따라서 이 연구에서는 원점 부근에서의 이력 변수 z의 발달을 강제로 억제하는 핀칭 함수 g(u)를 추가로 적용하였다. 핀칭 함수는 식 (12)와 같이 쌍곡선 탄젠트 함수로 정의되었으며, 제어 파라미터 u0와 m을 통해 핀칭이 발생하는 변위 구간의 너비와 기울기를 조절한다. 이때 댐퍼의 가동 스트로크가 유격 구간 이내일 경우 마찰면의 완전한 접촉이 일어나지 않는 상태로 간주하여 핀칭 함수를 비활성화하고, 유격 구간을 초과하여 본격적인 마찰 스틱-슬립이 발생할 때만 핀칭 함수가 활성화되도록 식 (13)과 같은 분기 로직을 적용하였다. 이를 반영한 유격형 마찰 댐퍼의 최종 감쇠력 Fgap은 식 (14)와 같이 정의된다.
| (12) |
| (13) |
| (14) |
이를 통해 유격 유무에 따른 두 종류의 댐퍼 거동을 단일한 수식 체계 내에서 정식화하였다. 제안된 수학적 모델이 실제 마찰 댐퍼의 이력 거동을 정확히 모사하는지 검증하기 위해 대표적인 가진 조건에 대하여 실험으로 계측된 힘-변위 곡선과 이 연구의 해석 모델로부터 식별된 이력 곡선을 중첩하여 Fig. 5, Fig. 6에 비교하였다.
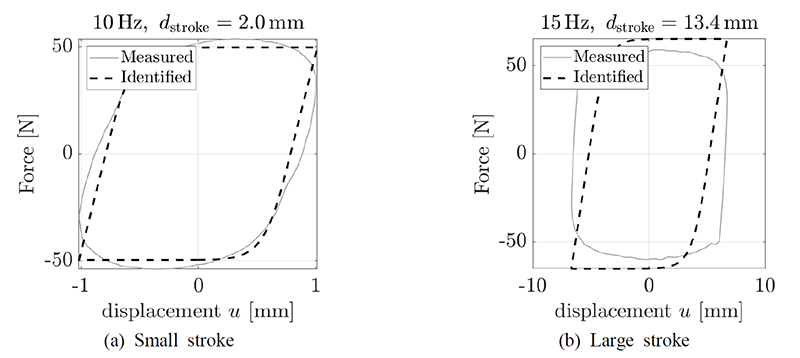
Comparison of measured and identified force-displacement hysteresis curves for the gapless damper
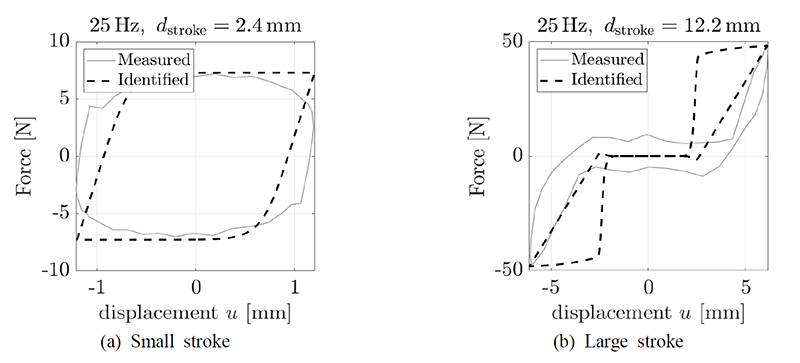
Comparison of measured and identified force-displacement hysteresis curves for the gap damper
먼저 연속형 댐퍼의 경우, Fig. 5에 나타난 바와 같이 실험 결과와 해석 모델 간의 에너지 소산량, 즉 폐곡선 면적의 오차는 미소 진폭과 대진폭 구간에서 각각 7.3 %, 8.8 % 수준으로 나타났으며, 최대 감쇠력 오차 역시 8.0 %, 8.5 %로 우수한 정합성을 보였다.
Fig. 6에 나타난 유격형 댐퍼의 결과에서도 에너지 소산량 오차는 각각 6.3 %, 2.53 % 수준으로 나타났으며, 최대 감쇠력 오차 또한 0.14 %, 1.25 %의 수준으로 높은 정합도를 확인하였다. 다만, Fig. 6(b)에 나타난 대진폭 가진 결과를 보면, 유격 구간 내에서 실험 결과와 해석 모델 간의 미세한 거동 차이가 존재한다. 앞서 언급한 바와 같이 실험 결과에서는 내부 가이드 부품 간의 잔류 마찰 및 윤활유의 점성에 의한 미소한 마찰력이 존재하지만, 이 연구에서 제안한 모델은 핀칭 함수를 통해 해당 구간의 감쇠력을 이론에 따라 완전한 무부하 상태로 모사하고 있다. 이러한 이상화를 적용한 이유는 유격 구간 내의 미소 마찰력의 크기가 거시적 충돌 및 주 마찰 거동에 비해 매우 미미하기 때문이다. 또한 이러한 미세 마찰은 조립 공차나 윤활 상태 등에 기인하므로 동일 사양의 양산 댐퍼 간에도 편차가 큰 요소이다. 따라서 이를 강제로 모사할 경우 특정 시편에 대한 과적합을 유발하여 모델의 범용성을 오히려 저하시킬 우려가 있다. 따라서 이 연구에서는 유격 구간 내의 감쇠력이 완전한 0이 되도록 이상화하였다.
결론적으로 에너지 소산량 및 최대 감쇠력 관점에서 보았을 때 제안된 해석 모델은 유격 유무에 따른 마찰 댐퍼의 에너지 소산 메커니즘을 우수하게 예측함을 알 수 있다. 해당 비선형 댐퍼 모델은 이어지는 3장에서 로터 시스템의 통합 운동방정식 해석을 위한 경계 조건으로 적용하였다.
3. 가진 시스템 모델링
3.1 불평형 로터 모델
편심 질량이 존재하는 로터 시스템의 동적 거동을 분석하기 위해 이 연구에서는 횡방향 변위와 비틀림 진동이 서로 영향을 미치는 횡방향-비틀림 연성(lateral-torsional coupled) Jeffcott 로터 모델을 도입하였다. 시스템의 동역학적 거동을 수식화하기 위해 라그랑주 방정식(Lagrange’s equation)을 활용하여 운동방정식을 유도하였다. 시스템의 일반화 좌표계는 로터 반경 방향의 횡방향 변위인 y, z와 미소 비틀림 각도 θ로 정의하여, 상태 벡터 q = [y z θ]T로 설정하였다. 디스크의 질량을 md, 불평형 편심 질량을 mu라 할 때, 기하학적 중심으로부터 편심 거리 e만큼 떨어져 회전하는 편심 질량의 위치 좌표는 식 (15)와 같이 표현할 수 있다(9). 이 위치를 시간에 대해 미분하면 식 (16)과 같이 편심 질량의 절대 속도 를 도출할 수 있다.
| (15) |
| (16) |
시스템의 전체 운동에너지 T는 디스크의 병진 및 회전 운동에너지와 편심 질량의 운동에너지 합으로 구성되며 식 (17)과 같이 유도된다. 여기서 Id는 디스크의 극관성 모멘트이다.
| (17) |
한편, 전체 퍼텐셜 에너지 U는 횡 방향 및 비틀림 방향의 퍼텐셜 에너지 합이며 레일리 소산 함수(Rayleigh dissipation function) D 또한 횡 방향과 비틀림 방향의 감쇠 에너지 합이므로 각각 식 (18), 식 (19)와 같이 나타낼 수 있다. 이때 kt, ct와 kr, cr은 각각 샤프트의 횡방향 및 비틀림 방향의 등가 강성, 감쇠를 의미한다.
| (18) |
| (19) |
앞선 식 (17) ~ 식 (19)를 제2종 라그랑주 방정식인 식 (20)에 대입하여 각 일반화 좌표계 q1 = y, q2 = z, q3 = θ에 대한 편미분 및 시간 미분 연산을 수행한다. 이를 통해 도출된 운동방정식은 식 (21)과 같다.
| (20) |
| (21) |
도출된 불평형 로터 운동방정식의 좌변은 질량(M), 감쇠(C), 강성(K) 행렬과 상태 벡터의 곱으로 표현되며, 특히 질량 행렬에 포함된 비대각 요소들은 횡방향 거동과 비틀림 거동 간의 동적 연성을 명확히 보여준다. 우변의 하중 벡터 Funb는 편심 질량의 고속 회전에 의해 발생하는 원심 가진력으로 구성된다. 해당 운동방정식은 비선형 댐퍼 및 외부 서스펜션의 반력을 결합하기 위한 불평형 로터 모델로서, 로터 자체의 불평형 과도 응담 및 정상 상태 거동을 수치 적분을 통해 해석하기 위해 수립하였다.
3.2 시스템 파라미터 정의
수립된 불평형 로터 시스템의 운동방정식을 해석하기 위해 실험 대상이 되는 대상(front loader 세탁기)의 실제 물리적 특성을 반영하여 Table 2와 같이 시스템 파라미터를 정의하였다. 로터 시스템 내 회전체에 해당하는 드럼의 질량 md와 질량 관성 모멘트 Id는 실험 대상의 실제 물성치를 반영하여 설정하였으며, 불평형 편심 질량 mu는 0.4 kg, 편심 거리 e는 드럼 내부 반지름인 250 mm로 적용하여 가진원을 모사하였다. 시스템의 회전 속도 Ω는 탈수 공정의 고속 회전 대역인 900 r/min(15 Hz)으로 설정하였으며 해당 파라미터들은 이어지는 4.1절 내의 실험 조건과 일치한다.
Specifications of the unbalanced rotor system
로터에서 발생하는 횡방향 운동은 외부지지 구조물과 스프링 및 마찰 댐퍼로 이루어진 현수 시스템(suspension system)을 통해 결합되며, 이는 Fig. 7과 같이 도식화하여 나타낼 수 있다. 먼저 외부지지 구조물에 대한 병진 강성 및 감쇠를 나타내는 kt와 ct의 경우, 드럼 샤프트의 횡방향 강성 및 감쇠로 정의하였다. 또한 횡방향 거동과 연성되는 비틀림 거동을 모사하기 위해 샤프트의 재물성 및 형상 정보를 기반으로 비틀림 파라미터를 도출하였다. 샤프트의 전단 탄성 계수를 G라 하고 직경과 길이를 각각 D, L이라 하면 샤프트의 극2차모멘트 J를 식 (22)와 같이 나타낼 수 있다. 이에 따라 비틀림 강성 kr은 식 (23)과 같이 계산되며, 비틀림 감쇠 cr의 경우 병진 감쇠에 경험적 계수를 곱하여 계산하였다.
| (22) |
| (23) |
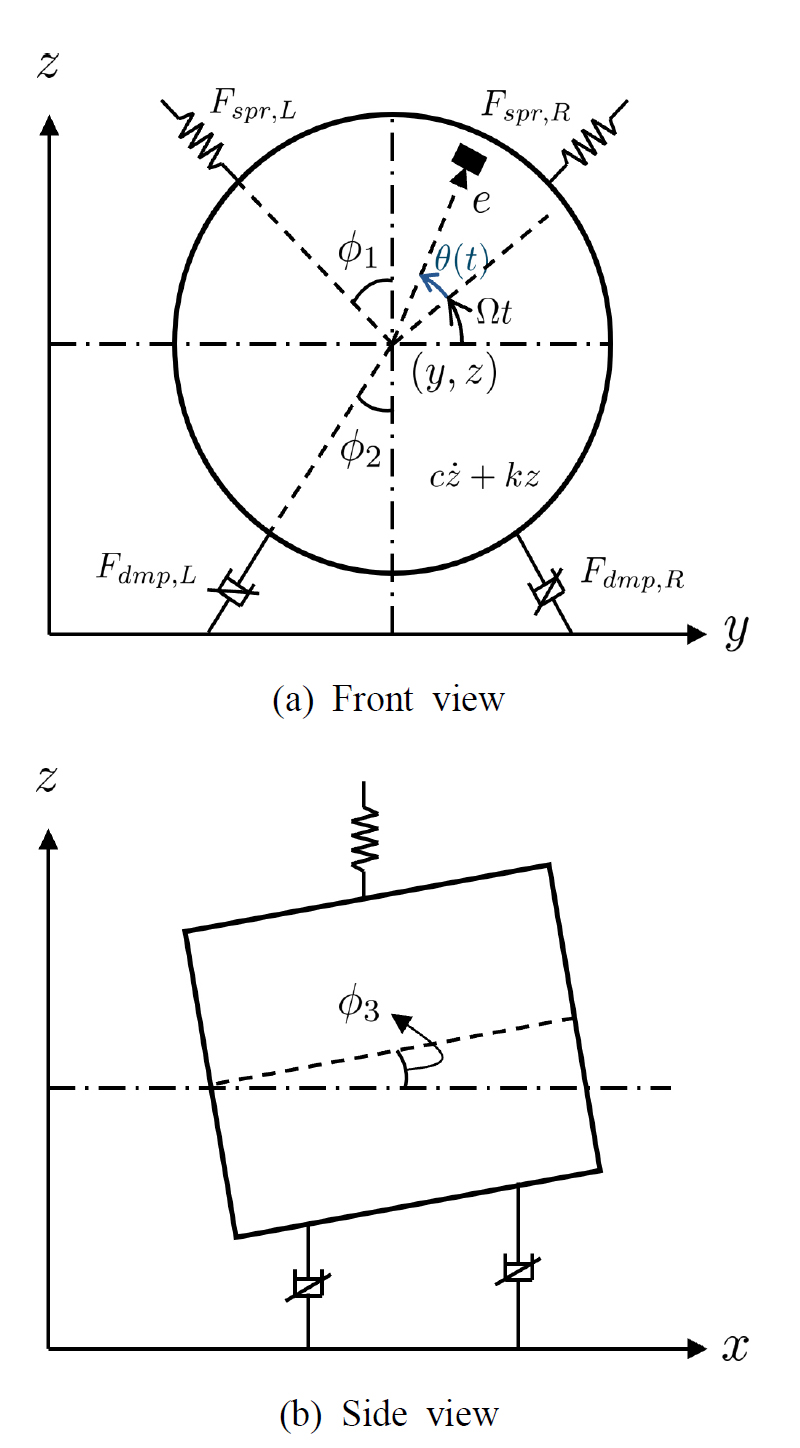
Schematic diagram of the unbalanced rotor system with the suspension system
총 2개의 스프링과 4개의 댐퍼로 이루어진 마운트 요소의 경계 조건은 다음과 같이 설정하였다. 실제 마운트 배치에 따른 힘 분배를 반영하기 위해 마운트의 설치 각도는 별도의 기하학 파라미터로 정의하였다. 상단에 위치한 현수 스프링은 수직축인 z축을 기준으로 ϕ1의 설치각을 가지며 좌우 대칭으로 설치된다. 로터 중심의 횡방향 변위 y, z에 의해 발생하는 우측 및 좌측 스프링의 국부 축방향 변위 uspr, R, uspr, L는 좌표 변환을 통해 식 (24)와 같이 유도된다. 해당 변위에 현수 스프링의 강성 k를 적용하여 좌우 스프링이 시스템에 가하는 복원력 Fspr, R, Fspr, L를 식 (25)와 같이 나타낼 수 있으며, 이를 다시 전역 좌표계로 투영하여 합산하면 스프링에 의한 최종 횡방향 반력 Fspr, y, Fspr, z를 구할 수 있다.
| (24) |
| (25) |
전방 및 후방에 각각 좌우 대칭으로 설치된 4개의 댐퍼는 설치각 ϕ2을 가지며 앞서 설명한 스프링 좌표 변환과 동일한 절차를 거쳐 시스템 반력으로 계산된다. 이때, 댐퍼의 경우 2장에서 설명한 유격형 댐퍼의 비선형 이력 모델을 시스템 레벨의 해석에 적용하였다.
4. 실험을 통한 검증
4.1 차단력 측정 실험
이 연구에서 제안한 해석 모델의 타당성을 검증하기 위해 실제 프론트 로드 드럼 세탁기를 대상으로 차단력 측정 실험을 수행하였다. 이 실험에서는 해석의 효율성을 확보하기 위해 드럼과 터브가 베어링을 통해 강체 결합되어 있다고 가정하였다. 시스템 개략도 Fig. 8에서 드럼 내부에서 편심에 의해 발생하는 가진력은 F1으로 나타내었다. 이때 실험에서 산출하고자 하는 차단력은 드럼 조립체(sub structure A)에서 발생하여 터브(sub structure B)로 전달되는 힘 으로 정의된다. 이는 시스템 개략도 내 2번 노드 위치에서 드럼 어셈블리가 가지는 가진력을 의미한다.
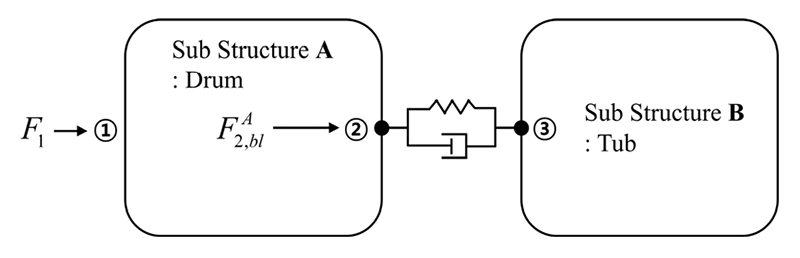
Schematic diagram of the front-load washing machine
시스템의 동적 응답을 취득하기 위해 세탁기의 각 구조물에 가속도 센서를 부착하였다. 캐비닛의 경우, Fig. 9와 같이 전면, 측면, 상단 등 외부 패널의 거동을 파악할 수 있는 다수의 지점에 센서를 배치하였으며, 터브 측의 거동은 Fig. 10과 같이 구동축이 연결된 모터 스테이터 주변의 샤프트 후면부에 센서를 집중적으로 부착하여 측정하였다. 각 측정 지점에서 획득한 진동 응답 데이터와 전달함수를 바탕으로 드럼 조립체의 최종적인 차단력을 도출하였으며, 이를 이 연구에서 제안한 수치 해석 결과와의 비교 검증 데이터로 활용하였다.
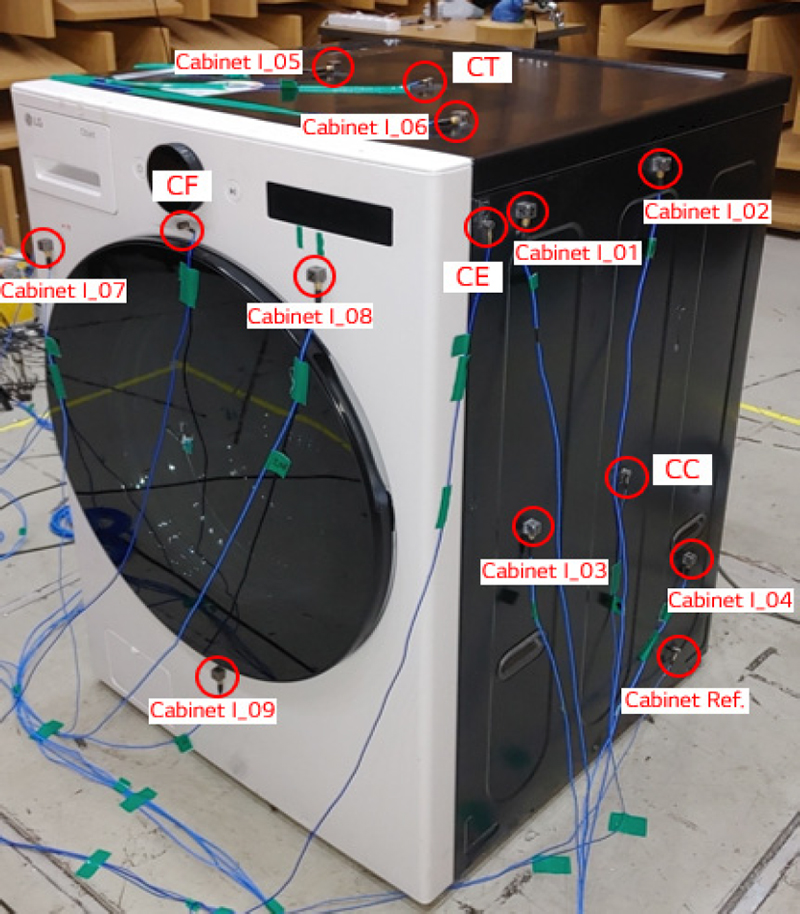
Measurement locations of the vibration indicators attached to the cabinet
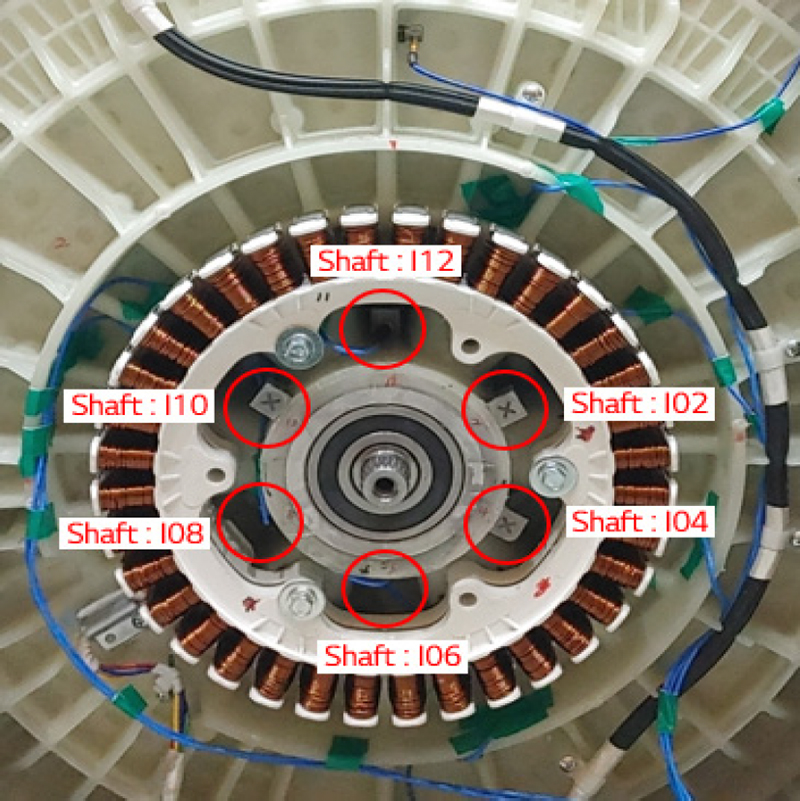
Measurement locations of the vibration indicators attached to the tub shaft
4.2 실험 결과와의 정합성 검증
이 절에서는 4.1절에서 설명한 차단력 측정 실험 데이터와 3장에서 수립한 비선형 로터 시스템 해석 모델의 수치 해석 결과를 주파수 영역에서 비교하여 제안된 모델의 정합성을 검증하였다. 분석 주파수 범위는 시스템의 지배적인 동특성 및 구조 기인 소음 성분이 포함되는 0 Hz ~ 800 Hz 대역으로 설정하였으며, 회전체의 반경 방향인 y축 및 z축 거동에 대하여 각각 비교 분석을 수행하였다. Fig. 11, Fig. 12는 로터 반경 방향(y, z)에 대한 차단력의 주파수 응답 스펙트럼을 나타낸다. 이때 Fig. 11에서는 첫 번째와 두 번째 피크 구간을 포함한 0 Hz ~ 200 Hz 대역의 결과를 비교하였으며, Fig. 12에서는 소음 영역에 해당하는 200 Hz ~ 800 Hz 대역의 결과를 비교하여 나타내었다. 실험 결과와 수치 해석 결과를 대조한 결과, 제안된 해석 모델이 전 주파수 대역에 걸쳐 실제 시스템의 주요 공진 피크 주파수와 거동 경향성을 우수하게 추종함을 확인하였다.
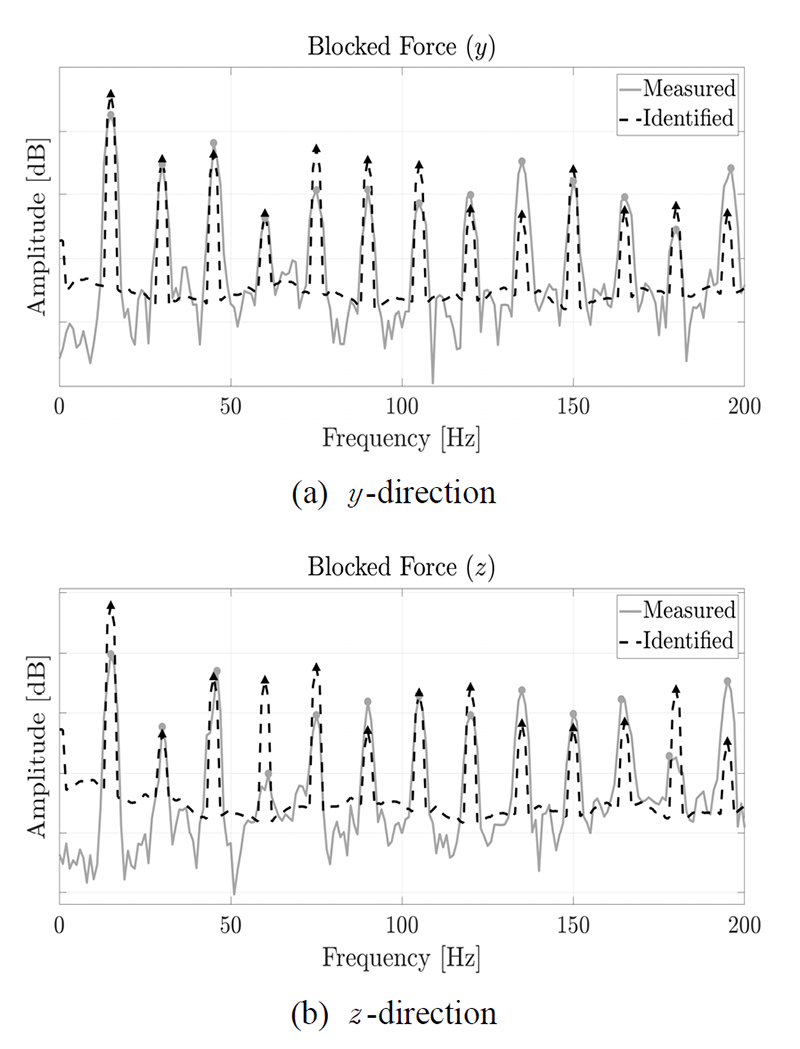
Comparison of measured and identified blocked forces in the low-frequency range
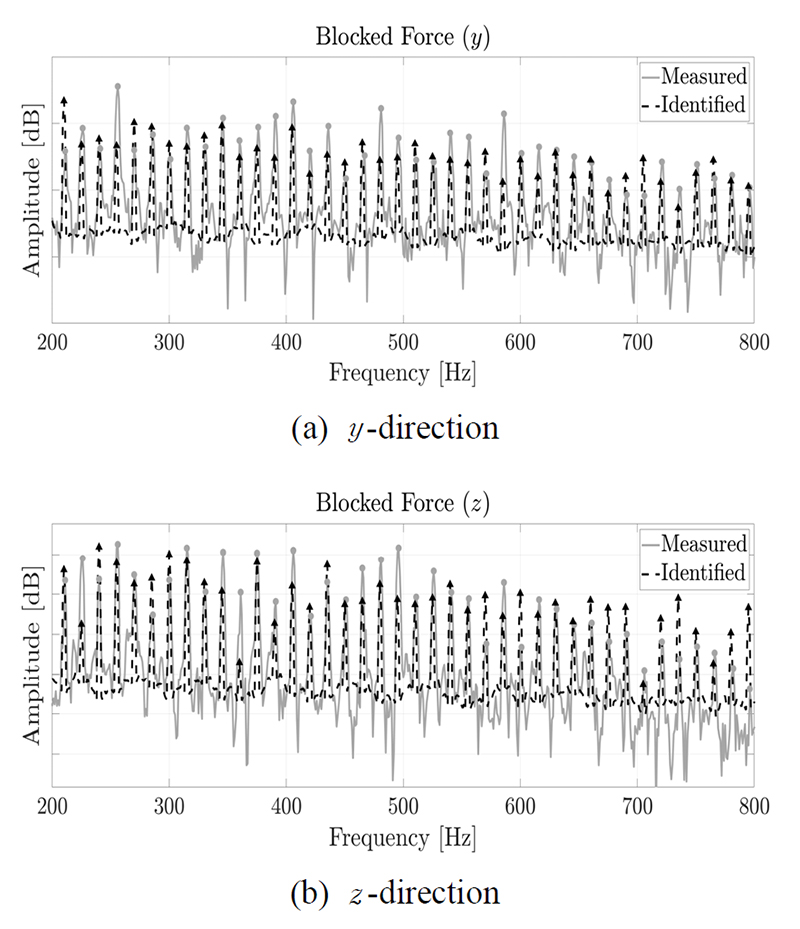
Comparison of measured and identified blocked forces in the high-frequency range
해석 모델의 예측 정밀도를 명확히 평가하기 위해 주요 거동 주파수 대역에서의 피크 진폭 오차를 정량적으로 비교하였으며, 절대 오차와 상대 오차를 각각 산출하여 Table 3에 요약하였다. 먼저, 로터 시스템의 1차 동적 거동(1st peak)이 나타나는 15 Hz(1X 회전 주파수) 대역의 경우, 실험값 대비 해석 모델의 진폭 오차는 y축 방향(6.29 dB)보다 중력 작용 방향인 z축(15.93 dB)에서 상대적으로 크게 나타났다. 이는 로터의 자중으로 인해 z축 방향의 댐퍼 유격 내에 비대칭적인 정적 처짐이 발생하며, 초기 구동 시 해당 방향의 복잡한 접촉 상태 및 과도 응답 특성이 수치 모델에 완벽히 반영되지 못했기 때문으로 분석된다. 반면, 구동 주파수 15 Hz의 2배수 조화 성분(harmonic component)에 해당하는 30 Hz 대역의 2차 동적 거동(2nd peak)에서는 진폭 오차가 y축 1.54 dB, z축 2.54 dB로 예측 정밀도가 크게 향상되었다. 회전체 동역학에서 이러한 2차 조화 성분과 같은 배수 조화 성분은 편심 질량에 의한 비틀림 방향의 섭동(perturbation)에 의해 유발되는 대표적인 비선형 응답 지표이다. 또한 실제 진동 전달 및 소음 저감 관점에서 가장 핵심적인 구간인 200 Hz ~ 800 Hz의 고주파 대역에서도 해석 모델의 정밀도가 크게 향상된 것을 확인할 수 있다. 해당 대역은 소음 영역에 해당하므로 대역 내에 분포하는 다수의 주요 피크 지점들의 진폭 평균을 산출하여 비교하였으며, 실험과 수치 해석 간의 오차는 y축 방향에서 2.38 dB, z축 방향에서 0.23 dB 수준으로 나타났다.
Quantitative amplitude error of blocked forces between measured and identified data
결론적으로 0 Hz ~ 800 Hz의 전 구간 평균 에러는 1.59 dB, 0.86 dB 수준으로 나타났으며, 특히 고주파 대역에서의 탁월한 정합성은 이 연구에서 제안한 비선형 이력 모델이 유격에 의한 미세 거동 및 고주파 에너지 소산 특성을 정확하게 반영하고 있음을 입증한다. 이를 통해 제안된 비선형 해석 방법론이 시스템 레벨에서의 가진력을 높은 신뢰도로 예측할 수 있음을 확인하였다.
5. 결 론
이 연구에서는 유격형 마찰 댐퍼의 복잡한 비선형 특성을 반영한 실험 기반 비선형 이력 모델을 수립하고, 이를 불평형 질량이 존재하는 로터 시스템의 운동방정식에 결합하여 시스템 레벨에서의 동적 거동 및 차단력을 예측하는 통합된 해석 방법론을 제안하였다. 제안된 모델의 유효성을 검증하기 위해 실제 세탁기 구동부의 차단력 측정 실험을 수행하고, 소음 영역을 포함하는 주파수 대역에서 수치 해석 결과와 비교 분석하였다. 그 결과, 진동 및 구조 기인 소음에 지배적인 영향을 미치는 200 Hz ~ 800 Hz 대역에서 주요 피크 진폭의 평균 오차가 y축 2.38 dB, z축 0.23 dB로 산출되어 높은 정합도를 확인하였다. 또한, 불평형 질량에 의한 비선형성을 대변하는 2차 조화 피크(30 Hz)에서도 높은 정합성을 확인함으로써 제안된 모델의 성능을 입증하였다. 비록 1차 거동이 나타나는 15 Hz 대역에서는 로터 자중에 의한 z축 유격의 비대칭적 처짐 현상 등으로 인해 오차가 다소 발생하였으나, 전 주파수 대역에 걸쳐 주요 피크 지점과 비선형 응답 경향성을 우수하게 추종함을 통해 제안된 해석 방법론이 시스템의 동특성을 효과적으로 모사할 수 있음을 입증하였다.
다만 이 연구의 실험 및 해석 검증은 고정된 회전 속도 및 불평형 질량 조건 하에서의 정상 상태 거동만을 다루었다. 실제 회전 기계 시스템은 운전 환경에 따라 가속 및 감속 등 연속적인 속도 변화를 겪으며 훨씬 복잡한 비선형 거동을 수반한다. 이를 보완하기 위해, 향후 연구에서는 다양한 불평형 질량 조건과 가감속 구간의 과도 운전 환경에서 검증 실험을 진행하여 임계 속도 대역에서 발생하는 도약 현상(jump phenomenon) 등을 분석함으로써 보다 다양한 구동 환경에서의 적용성을 평가할 예정이다.
Acknowledgments
이 과제는 부산대학교 기본연구지원사업(2년)에 의하여 연구되었음
References
-
Atabay, E. and Ozkol, I., 2014, Application of a Magnetorheological Damper Modeled Using the Current-dependent Bouc-Wen Model for Shimmy Suppression in a Torsional Nose Landing Gear with and without Freeplay, Journal of Vibration and Control, Vol. 20, No. 11, pp. 1622~1644.
[https://doi.org/10.1177/1077546312468925]

-
Castro, B. M., Paulo, W. L., Bueno, D. D. and Paupitz Gonçalves, P. J., 2025, On the Describing Functions for Dampers with Freeplay and Dry Friction for Studying Nonlinear Oscillations, Aerospace Science and Technology, Vol. 162, 110191.
[https://doi.org/10.1016/j.ast.2025.110191]
-
Hu, S., Hu, R., Yang, M., Meng, D. and Igarashi, A., 2024, Numerical and Experimental Study on the Damping Performance of the Fluid Viscous Damper Considering the Gap Effect, Journal of Vibration and Control, Vol. 30, No. 21~22, pp. 4946~4963.
[https://doi.org/10.1177/10775463231215922]
-
Domenico, D., Gandelli, E. and Quaglini, V., 2020, Effective Base Isolation Combining Low-friction Curved Surface Sliders and Hysteretic Gap Dampers, Soil Dynamics and Earthquake Engineering, Vol. 130, 105989.
[https://doi.org/10.1016/j.soildyn.2019.105989]
-
Kang, D. W., Jung, S. W., Nho, G. H., Ok, J. K. and Yoo, W. S., 2010, Application of Bouc-Wen Model to Frequency-dependent Nonlinear Hysteretic Friction Damper, Journal of Mechanical Science and Technology, Vol. 24, No. 6, pp. 1311~1317.
[https://doi.org/10.1007/s12206-010-0404-6]
- Gao, H., Jézéquel, L., Cabrol, E. and Vitry, B., 2019, Characterization of a Bouc-Wen Model-based Damper Model for Automobile Comfort Simulation, Proceedings of the Surveillance, Vishno and AVE Conferences.
-
Qian, R., Wang, G., Jiang, M., Zhang, Y., Zhai, R. et al., 2024, Frequency-dependent Bouc-Wen Modeling of Magnetorheological Damper using Harmonic Balance Approach, Actuators, Vol. 13, No. 8, 297.
[https://doi.org/10.3390/act13080297]
-
Back, J., An, K., Shin, T., Lee, S., Han, D. et al., 2020, Identification of Rumbling Noise in a Passenger Car using Blocked Force Transfer Path Analysis, Transactions of the Korean Society for Noise and Vibration Engineering, Vol. 30, No. 3, pp. 294~302.
[https://doi.org/10.5050/KSNVE.2020.30.3.294]
-
Hong, J., Yu, P., Ma, Y. and Zhang, D., 2020, Investigation on Nonlinear Lateral-torsional Coupled Vibration of a Rotor System with Substantial Unbalance, Chinese Journal of Aeronautics, Vol. 33, No. 6, pp. 1642~1660.
[https://doi.org/10.1016/j.cja.2020.02.023]