유도전동기 방사소음 재구성을 위한 모드확장법의 데이터 기반 모드선정
Ⓒ The Korean Society for Noise and Vibration Engineering
Abstract
Accuracy in mode expansion-based reconstruction of radiated noise depends on which modes form the reduced basis. Previous work ranked modes by the spatial distribution of each mode shape in the structural model, thus fixing their number arbitrarily. Such a ranking scores each mode in isolation; consequently, it can admit modes duplicating what the basis already spans. This adds little to the fit to the measured accelerations and inflates the modal weights. This study treats mode selection as a combinatorial search. The radiated pressure of each mode is computed once by finite element analysis, so as to evaluate any combination by superposition alone. Next, a subset that reduces the one-third octave band-level error is sought in post-processing through sequential forward, backward, and floating searches, which approximate the optimal combination. The procedure was verified on an induction motor from surface acceleration and sound pressure at seven positions, two of which were withheld from selection. The proposed approach lowered both the band- and overall-level errors relative to the ranking-based selection and was much less sensitive to the number of modes. A similar improvement appeared in sound power and at the cover acceleration confirmation points-neither used in selection-indicating that the improvement is not confined to the fitted positions. However, the housing vibration remained overestimated by all methods.
Keywords:
Mode Expansion Method, Radiated Noise Reconstruction, Mode Selection, Sequential Selection, Condition Number키워드:
모드확장법, 방사소음 재구성, 모드선정, 순차탐색, 조건수1. 서 론
전동기의 방사소음은 전자기력이 유발한 구조 진동이 표면에서 음향으로 방사되어 발생하며, 이를 예측하기 위해 전자기 해석과 구조 해석, 음향 해석을 순차적으로 연계하는 방법이 널리 사용된다(1~3). 이 과정에서 최종 음압의 정확도를 좌우하는 것은 표면 진동장이다. 그러나 전동기의 구조 모델은 적층 철심의 등가 물성, 권선의 질량과 강성, 하우징과 커버의 접촉 조건 등 불확실한 요소를 다수 포함하므로 예측된 진동장이 실측과 크게 다를 수 있다(4). 실측으로 이를 보완하려 해도 표면 전체를 측정할 수는 없으므로, 유한한 개수의 점 응답으로부터 전체 진동장을 복원하는 절차가 필요하다.
모드확장법(modal expansion method)은 해석으로 구한 모드형상을 기저로 삼아 소수의 측정 응답으로부터 전체 진동장을 복원하는 방법이다(5). 이 방법은 해상풍력 모노파일의 응답 및 피로 응력 추정(6), 운용 모드해석 결과의 확장(7), 세탁기 진동장 추정(8), 블록별 모드확장 등에 적용되어 왔다(9). 선행 연구에서는 유도전동기를 대상으로 모드확장법을 적용해 진동과 방사소음을 함께 추정한 바 있다(10). 선행 연구는 이 논문과 같은 전동기와 유한요소 모델을 사용하였고 모드형상의 정규화 방식도 공유하나(10), 인버터 구동 주파수 400 Hz의 고속 운전을 대상으로 하였고 모드는 구조 해석만으로 정한 순위에 따라 선정하여 그 개수를 임의로 지정하였다. 가속도·음압·음향파워의 계측, 모드별 방사음압 기저의 구축, 모드 조합의 탐색, 모드 개수의 결정 규칙, 선정과 평가를 분리한 검증 설계, 그리고 음향파워와 가속도 확인점을 이용한 독립 검증은 이 논문에서 새로 수행한 것이다.
모드확장법의 정확도는 어떤 모드를 기저로 채택하는가에 크게 좌우된다. 사용 가능한 해석 모드가 수십 개에 이르는 반면 측정점 수는 제한되어 있어 모든 모드를 쓸 수 없기 때문이다. 선행 연구는 측정점이 제한된 조건에서 남길 모드를 정하기 위해(8), 각 모드의 법선방향 진동이 표면 전체에 고르게 분포하는 정도를 나타내는 GL(global/local) 지표를 도입하였다. 공간적으로 국한된 모드는 인접 영역과의 상쇄로 방사효율이 낮다는 방사모드 이론에 근거한 것으로(11,12), 이 값을 내림차순 정렬해 상위 몇 개를 채택하는 방식은 이후 연구에서도 사용되었다(10).
그러나 이 순위는 구조 해석만으로 결정되므로 실제 측정에서 어떤 모드가 활성화되는지를 반영하지 못하며, 상위 몇 개를 쓸 것인지에 대한 기준도 제시하지 않는다. 또한, 모드를 개별 지표로 줄 세우는 접근에는 개별적으로 우수한 변수를 모아도 최적의 부분집합이 된다는 보장이 없다(13). 이 연구는 이 문제를 해결하기 위해 모드 조합 자체를 실측으로 평가하는 방식으로 모드선정을 다룬다.
이 연구에서는 모드별 방사음압 기저를 유한요소 해석으로 미리 추출해 두고, 후처리 단계에서 모드 조합을 직접 탐색하여 실측 대비 재구성 오차를 줄이는 부분집합을 구하는 절차를 제안한다. 기저를 한 번만 계산해 두면 조합 평가는 행렬 연산만으로 수행된다. 다만 모드 수가 늘어날수록 가능한 조합이 급격히 많아져 전수조사에는 한계가 있으므로(14), 특징선택 분야에서 확립된 순차전진선택(SFS), 순차후진제거(SBS), 순차부동전진선택(SFFS)을 모두 적용하여 탐색 방식에 따른 차이를 함께 살펴보았다(15).
부분집합을 탐색해 얻은 성능을 탐색에 사용한 데이터로 평가하면 낙관적으로 편향되는 경향이 있어(16), 검증은 선정과 평가를 분리하여 설계하였다. 이 논문의 기여는 두 가지이다. 첫째, 모드별 방사음압 기저를 사전에 추출하고 후처리에서 조합을 탐색하는 모드선정 절차를 제시하고, 이 절차가 기존 방식 대비 방사소음 재구성 정확도를 개선하며 모드 개수 선택에 크게 좌우되지 않음을 실측으로 보였다. 둘째, 기존 방식이 모드 개수에 민감한 이유가 순위가 조합을 평가하지 않는 데 있음을 분석하였다. 공간 분포만으로 정한 순위는 이미 선택한 모드와 닮은 형상을 걸러내지 못해 적합에 거의 보탬이 되지 않는 모드를 편입시키는 반면, 제안 절차는 조합 전체의 오차를 확인하므로 이러한 모드를 채택하지 않는다.
2. 이 론
2.1 모드확장법
선형 범위에서 구조물의 정상 운전 응답은 고유모드의 중첩으로 표현된다. 구조 표면의 복소 가속도 응답 벡터를 X(ω), 유한요소 고유치 해석으로 구한 N개의 모드형상을 φm이라 하면 진동장은 식 (1)과 같이 쓸 수 있다.
| (1) |
여기서, Qm(ω)는 모드 m이 그 주파수에서 응답에 기여하는 정도를 나타내는 복소 참여가중치로, 크기뿐 아니라 모드 사이의 위상 관계까지 담는다. Φ=[φ1 ⋯ φN]는 모드형상 행렬이다. 모드형상은 해석 모델에서 오지만 참여가중치는 실제 운전 상태에 따라 달라지므로, 이를 측정 응답으로부터 추정하는 것이 모드확장법의 출발점이다.
전체 표면 자유도 가운데 실제로 측정되는 지점은 Ns개뿐이다. 측정점에 해당하는 행만 추출한 부분 모드형상 행렬 Φs(Ns×N)와 측정 가속도 벡터 Y(ω)는 식 (2)로 연결된다.
| (2) |
이 연구에서는 전체 모드 수 N이 측정점 수 Ns보다 많으므로 식 (2)의 해가 유일하지 않다. 따라서 전체 N개 모드 가운데 측정점 수보다 적은 K개를 골라 축소기저 Φs(Ns×K)를 구성한다(이하 축소기저도 같은 기호로 나타낸다). 이렇게 하면 식 (2)는 과결정계가 되고, Φs의 열들이 선형독립이면 참여가중치는 잔차의 제곱합 ‖Y−ΦsQ‖2을 최소화하는 최소자승 해로 유일하게 결정된다.
| (3) |
여기서, (·)+는 의사역행렬, (·)H는 공액전치이다. 전체 N개 모드 가운데 어떤 K개를 사용할 것인가가 이 논문이 다루는 모드선정 문제이다. 선정 결과에 따라 Φs의 조건수가 달라지고, 조건수가 클수록 측정 잡음과 모델 오차가 가중치에 반영되는 정도가 커질 수 있다. 식 (3)의 둘째 등호는 앞의 선형독립 조건에서 성립하며, 실제 계산에는 특이값 분해에 기반한 의사역행렬(MATLAB pinv)을 사용하였다.
구한 참여가중치를 측정하지 않은 지점의 모드형상 Φu에 대입하면 그 지점의 응답이 얻어진다.
| (4) |
식 (4)가 모드확장법의 본체로, ΦuΦs+는 측정점의 응답을 미측정점의 응답으로 옮기는 변환행렬 역할을 한다. 이 관계를 표면 전체에 적용하면 40개 적합점만으로 전 표면의 진동장이 복원된다.
각 모드형상을 표면 진동으로 하나씩 부여하고 음향해석을 수행하면 모드 하나가 단독으로 만드는 방사음압을 얻는다. 이렇게 구한 관측점의 복소음압을 Pm(ω)라 하면, 참여가중치를 곱해 더한 재구성 음압과 그 음압레벨은 식 (5), 식 (6)과 같다.
| (5) |
| (6) |
식 (5)의 Pm은 모드별로 한 번만 계산해 두면 되므로 이후 어떤 조합 M을 평가하더라도 음향 해석을 다시 수행할 필요가 없다.
2.2 기존 방식: GL 순위
GL 지표는 모드형상의 법선방향 성분이 표면 전체에 고르게 분포하는 정도를 나타내는 값으로 식 (7)과 같이 정의된다(8).
| (7) |
여기서, T는 전역좌표계의 응답을 표면 법선방향 성분으로 변환하는 변환행렬이고, E는 평균, max는 최대값을 뜻한다. GL은 0과 1 사이의 값을 가지며, 1에 가까울수록 법선방향 진동이 표면 전체에 고르게 나타나는 전역 모드이고 0에 가까울수록 일부 영역에만 국한되는 국부 모드이다. 이 값을 내림차순 정렬해 상위 K개를 채택한다. 이 연구에서는 GL을 40개 측정점이 아니라 유한요소 모델 외부 표면 전체에 대한 면적 평균으로 계산하였다. 이 방식은 측정 데이터가 관여하지 않으므로 실험 전에 순위를 확정할 수 있다.
2.3 제안 절차: 조합 탐색에 의한 모드선정
모드선정을 모드 조합의 탐색 문제로 다룬다. 목적함수는 선정에 사용하는 Np개 지점에서의 1/3옥타브 밴드 레벨 오차로 정의하였다. 밴드 경계는 IEC 61260을 따라 정의하였다. 밴드 레벨, 목적함수, 탐색 문제의 해로 정의되는 모드조합은 식 (8)~식 (10)과 같다.
| (8) |
| (9) |
| (10) |
여기서, Lp(f)는 1 Hz 음압레벨이고, 식 (8)은 밴드 b에 속하는 성분의 에너지를 합해 밴드 레벨을 구한다. 식 (9)의 Lb,i(M)는 조합 M으로 재구성한 지점 i의 밴드 b 레벨, 위첨자 exp는 같은 밴드의 실측값을 뜻하며, 목적함수 J(M)은 지점마다 Nb개 밴드의 오차를 제곱평균제곱근으로 모은 뒤, Np개 지점에 대해 평균한 것이다. 식 (10)의 arg min은 함수를 최소로 만드는 값 자체를 돌려주는 연산이며, M*는 크기가 K인 모든 조합 가운데 J를 가장 작게 하는 조합이다. 크기 K인 조합의 수는 K=17에서 약 9.8×10¹²개에 이르러 전수조사가 불가능하므로, 이 연구에서는 아래의 순차탐색으로 J를 줄이는 조합을 구하며 그 결과는 식 (10)의 근사해이다. 전수조사가 가능한 K=3과 K=4에서 확인한 결과, 순차탐색 해의 목적함수는 전역 최적보다 SFS와 SFFS가 0.26 dB~0.51 dB, SBS가 1.90 dB~2.20 dB 컸다.
순차탐색을 적용하기 위해 전체 모드 집합을 F={1, 2, …, N}, 크기 k의 선정 조합을 Mk라 하자. 세 전략의 진행 방식은 Fig. 1과 같다. SFS는 공집합에서 시작해 매 단계에서, 추가했을 때 목적함수를 가장 크게 낮추는 모드 m+를 찾아 Mk+1=Mk∪{m+}로 조합을 늘린다. 이때 m+는 식 (11)과 같이 정의된다.
| (11) |
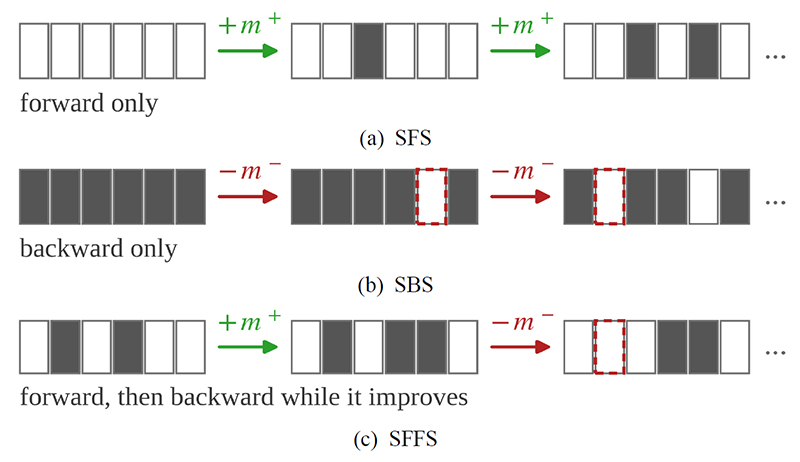
Sequential search strategies: filled cells are the modes in the current subset, and a dashed outline marks the mode removed at that step
SBS는 전체 집합 F에서 시작해, 제거했을 때 목적함수 증가가 가장 작은 모드 m−를 찾아 Mk-1=Mk∖{m−}로 조합을 줄인다. 이때 m−는 식 (12)와 같이 정의된다.
| (12) |
SFFS는 식 (11)의 전진 단계를 수행한 직후, 식 (12)를 Mk+1에 적용하여 제거 후보 m−를 구한 뒤 식 (13) 조건이 성립하는 동안 후진 제거를 반복한다(15).
| (13) |
여기서, 는 그때까지 얻은 크기 k의 가장 좋은 조합이다. 이 조건부 후진 단계는 이미 채택한 모드를 다시 빼며 조합을 교체할 수 있게 하여, 전진만으로는 벗어나기 어려운 국소해에 갇히는 문제를 완화한다. 세 전략 모두 각 단계에서 후보 조합의 목적함수 평가만 필요하며, 식 (5)의 사전 계산된 기저 덕분에 이 평가는 행렬 곱만으로 이루어진다. 한편, SBS는 전체 50개 모드에서 출발하므로, 모드 수가 측정점 수를 넘는 초기 단계에서는 식 (2)가 과소결정계가 되어 식 (3)의 역행렬 표현을 적용할 수 없다. 이 구간에서는 같은 의사역행렬이 최소노름 최소자승해를 주며 그 목적함수 값은 제거할 모드를 비교하는 데에만 쓰이고, K가 40 이하로 내려온 뒤에는 탐색의 모든 단계에서 Φs의 열들이 선형독립이었다. 목적함수 1회 평가는 약 3.4 ms(MATLAB R2024a, Intel Core i5-11500)가 걸리며, K=17의 조합을 얻는 데 필요한 평가는 SFS 714회, SBS 1122회, SFFS 3237회(탐색 상한 K=20까지)로 세 탐색 모두 10초 이내에 끝난다.
3. 실험 및 해석 구성
3.1 대상 전동기와 운전 조건
대상은 전폐형 4극 유도전동기이며, 냉각팬과 팬커버를 제거한 상태로 모델링과 시험을 수행하였다. 명판에 표기된 정격은 60 Hz, 1710 r/min이다. 외형은 축단 사이 전장 0.23 m, 마운트 바닥판 폭 0.1435 m, 바닥면에서 최고점까지 높이 0.135 m이다. 구조는 전면 커버, 하우징과 고정자, 축·회전자·베어링, 후면 커버의 네 부품군으로 이루어진다.
시험은 반무향실에서 수행하였다. 전동기는 3상 220V 결선으로 인버터에 연결하여 구동하였고, 구동 주파수를 전동기의 정격 주파수인 60 Hz로 설정하여 무부하 정상 운전하였다. 전동기 하부는 반무향실 바닥에 순간접착제로 고정하여 시험 중 지지 조건이 변하지 않도록 하였고 회전이 정상상태에 도달한 뒤 계측을 시작하였다.
3.2 유한요소 모델과 모드해석
전동기를 분해하여 실측한 치수로 3차원 형상을 작성하고 COMSOL Multiphysics로 구조 모델을 구성하였다. 고정자 권선은 개별 모델링 대신 등가 질량으로 하우징에 반영하였고, 축·회전자·베어링은 형상 단순화에 따른 체적 차이를 보정하기 위해 실측 질량 기준의 등가 밀도를 부여하였다. 부품군별 재료 물성과 실측 질량 대비 해석 질량은 Table 1과 같다(10).

Material properties of the finite element model and comparison of measured and modelled mass (ρ in kg/m3, E in GPa, mass in g)
경계조건은 하우징 하부 마운트면을 6자유도 완전 구속(fixed constraint)하는 것으로 부여하였다. 고유치 해석으로 0 Hz~8000 Hz 대역의 구조 모드 50개를 추출하였으며, 고유진동수는 536.1 Hz~7548.2 Hz에 분포한다. 모드 번호는 고유진동수 오름차순으로 1~50을 부여하였다. 이 절차는 모드형상만을 기저로 사용하고 구조 강제응답 해석을 수행하지 않으므로, 감쇠비나 가진력과 같이 불확실성이 큰 입력이 관여하지 않는다. 구조 메시는 COMSOL의 물리 제어 메시 가운데 Normal 설정을 사용하였다.
한편 상용 유한요소 해석에서 얻어지는 고유모드는 절대적인 진폭이 아니라 상대적인 변형 분포만을 나타내므로 모드마다 벡터의 크기가 크게 다르다. 이를 그대로 기저로 사용하면 축소기저의 특이값 분포가 모드형상 사이의 형태 차이가 아니라 진폭 차이에 지배되어 의사역행렬 계산이 불안정해진다(10). 따라서 각 모드형상을 전동기 외부 표면에서의 최대 법선방향 가속도로 정규화하여 식 (14)와 같이 기저를 구성하였다.
| (14) |
여기서, 은 정규화된 모드형상이다. 이 정규화는 모드형상의 공간 분포를 바꾸지 않고 모드 사이의 크기 기준만을 통일하는 과정이며, 식 (1)~식 (4)의 Φ, Φs, Φu는 모두 이렇게 정규화된 모드형상으로 구성된다. 선행 연구에서는 이 정규화로 축소기저의 조건수가 73.81에서 8.86으로 감소함이 보고되었다(10). 이 논문의 조건수 비교 역시 이 공통 기준 위에서 이루어진 것이며, 따라서 그 차이는 모드형상의 진폭 크기가 아니라 선정된 모드들 사이의 선형독립성 차이를 나타낸다.
Fig. 2는 이렇게 얻은 50개 모드 가운데 네 개를 예시로 나타낸 것이다. 색은 식 (14)로 정규화한 표면 법선방향 가속도, 즉 모드확장법의 기저로 직접 사용한 값이며, 변형 형상은 가시성을 위해 모드마다 배율을 달리하였다. 저차 모드는 커버 전체가 함께 움직이는 전역 거동을 보이는 반면 고차로 갈수록 법선방향 진동이 일부 영역에 국한된다. 이 50개 모드형상이 식 (1)의 기저 Φ를 이루며, 모드선정은 이 가운데 어떤 부분집합을 남길 것인가의 문제이다.
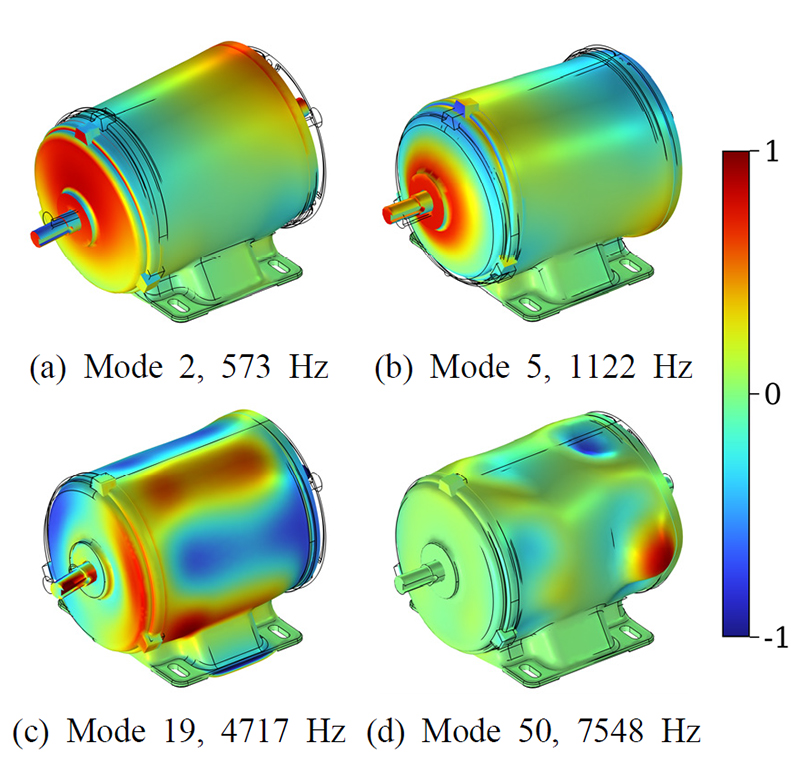
Representative mode shapes of the finite element model
3.3 모드별 방사음압 기저의 사전 계산
제안 절차는 모드 조합을 후처리에서 탐색하므로, 각 모드가 단독으로 만드는 방사음압을 미리 계산해 두어야 한다. 식 (14)로 정규화한 각 모드의 표면 법선방향 가속도를 전동기 표면에 개별적으로 부여하고, 압력음향(pressure acoustics) 해석을 주파수영역에서 수행하여 관측점의 복소음압 Pm(ω)을 구하였다. 음향 문제가 선형이므로 식 (5)의 중첩은 식 (4)로 표면 전체의 진동장을 복원한 뒤 이를 음원으로 음향해석을 한 번 수행하는 것과 같은 결과를 준다. 구조에서 음향으로만 전달되는 단방향 연성을 가정하였으므로, 음향 해석 모델은 구조 영역을 제외하고 공기 영역만으로 구성하였다.
해석 대역은 500 Hz~4500 Hz, 주파수 간격은 1 Hz이다. 음향 해석 영역은 전동기를 감싸는 반구로 두고 그 바깥에 두께 0.1 m의 완전정합층(PML)을 8개 층으로 부착하였으며, 반무향실 바닥을 모사하기 위해 바닥 평면은 완전반사 조건으로 두었다. 500 Hz~4500 Hz에서 구간을 나누어 해석하였으며, 구간마다 유체 요소 크기가 해당 구간 상한 주파수 파장의 1/6 이하가 되도록 하였다. 공기 영역인 반구의 반지름은 전동기 표면에서 경계까지의 거리가 해당 구간 하한 주파수의 반파장 이상이 되도록 정하였다(1000 Hz~4500 Hz 구간 0.3 m, 500 Hz~1000 Hz 구간 0.434 m). 공기는 밀도 1.2 kg/m3, 음속 343 m/s를 사용하였다. 방사 음향파워는 공기 영역과 PML의 경계면에서 음향 인텐시티의 법선 성분을 면적분하여 구하였다. 해석 영역의 구성은 Fig. 3과 같으며, 음압과 음향파워 해석은 동일한 영역·PML 구성을 사용하였다. 1000 Hz~4500 Hz 구간의 모델에서 2000 Hz 한 주파수를 해석하는 데 모드 1개를 부여하면 44s, 50개 모드를 모두 부여하면 137s가 걸려(COMSOL 6.2), 후보 모드 전체의 기저를 구하는 비용은 재구성한 진동장으로 음향 해석을 한 번 수행하는 비용의 약 3배였다.
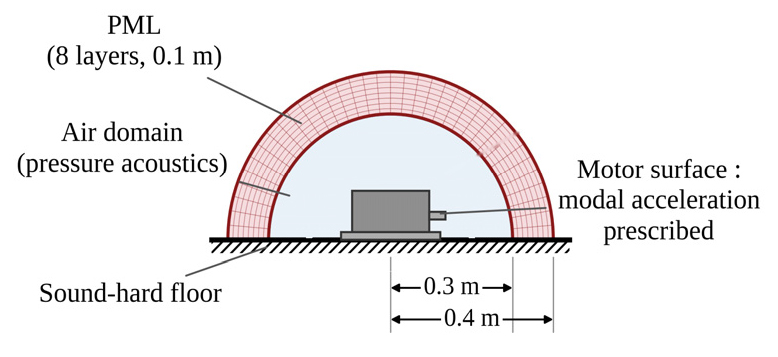
Acoustic analysis domain. The radii are those of the 1000 Hz ~ 4500 Hz sub-band; the 500 Hz ~ 1000 Hz sub-band uses an air-domain radius of 0.434 m
모드마다 별도의 해석을 수행하면 계산량이 크므로 보조 스윕(auxiliary sweep)을 사용하여 시스템 행렬을 한 번만 분해하고 모드별로 우변만 교체하였다. 그 결과 50개 모드×4001개 주파수×관측점의 복소음압 데이터베이스를 한 번의 해석으로 확보하였으며, 이후의 모든 조합 평가는 이 데이터베이스의 선형 결합으로 수행된다. 동일한 참여가중치로 재구성한 표면 진동장을 음원으로 두고 음향해석을 직접 수행한 결과와, 같은 가중치를 식 (5)로 중첩한 결과를 left 지점 1000 Hz~1500 Hz에서 비교하였으며 평균 절대차는 0.01 dB였다.
3.4 가속도 측정
구조 표면 43개 지점에서 가속도를 측정하였다. 배치는 Fig. 4와 같으며 후면 커버 17점, 전면 커버 16점, 하우징 10점이다. 하우징에서는 축방향으로 8cm 간격, 끝단에서 2.8cm 떨어진 위치부터 배치하였고, 전후면 커버에서는 축 중심으로부터 반경 3.4cm 원주 위에 45° 간격으로 배치하였다. 이 중 40점(후면 16, 전면 15, 하우징 9)을 식 (3)의 가중치 산정에 사용하고, 나머지 3점(back: 5, front: 7, housing: 1)은 선정과 가중치 산정에 전혀 사용하지 않고 재구성 결과를 확인하는 용도로만 남겨 두었다. 가중치 산정에 사용한 40점 중 31점이 전후면 커버에 분포한다.
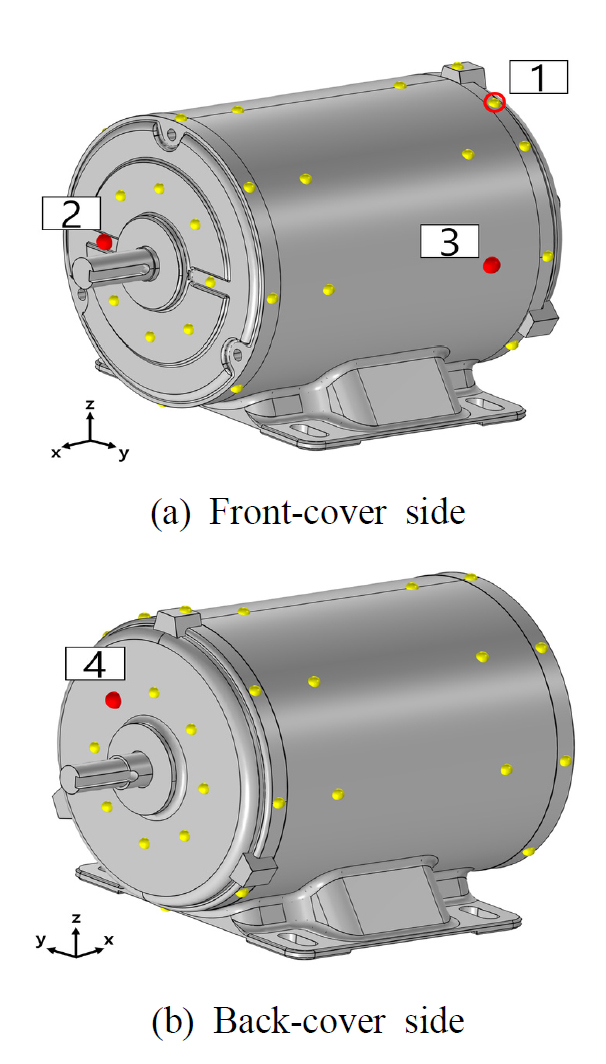
Acceleration measurement points: Yellow markers are the 40 points used for the weight estimation and red markers the three confirmation points. 1 phase-reference accelerometer, 2 ~ 4 confirmation points on the front cover, housing and back cover
계측에는 1축 가속도계 5개를 사용하였다. 이 중 1개를 후면 커버 측면의 한 지점(back: 1)에 위상 기준점으로 고정하고 나머지 4개를 순차적으로 이동시키는 방식으로 43개 지점을 계측하였으며, 측정점 사이의 상대 위상은 Simcenter Testlab의 운전 변형 형상(ODS) 기능이 제공하는 자기상관·상호상관 함수로 유지하였다. 모든 측정은 표면 법선 방향 성분으로 취득하였다. 계측 장비는 Simcenter SCADAS이며, 설치 상태는 Fig. 5(a)와 같다. 신호처리 설정은 Table 2와 같으며, 대역폭 8192 Hz, 유효 스팬 6400 Hz, 샘플링 16 384 Hz로 취득하였다.
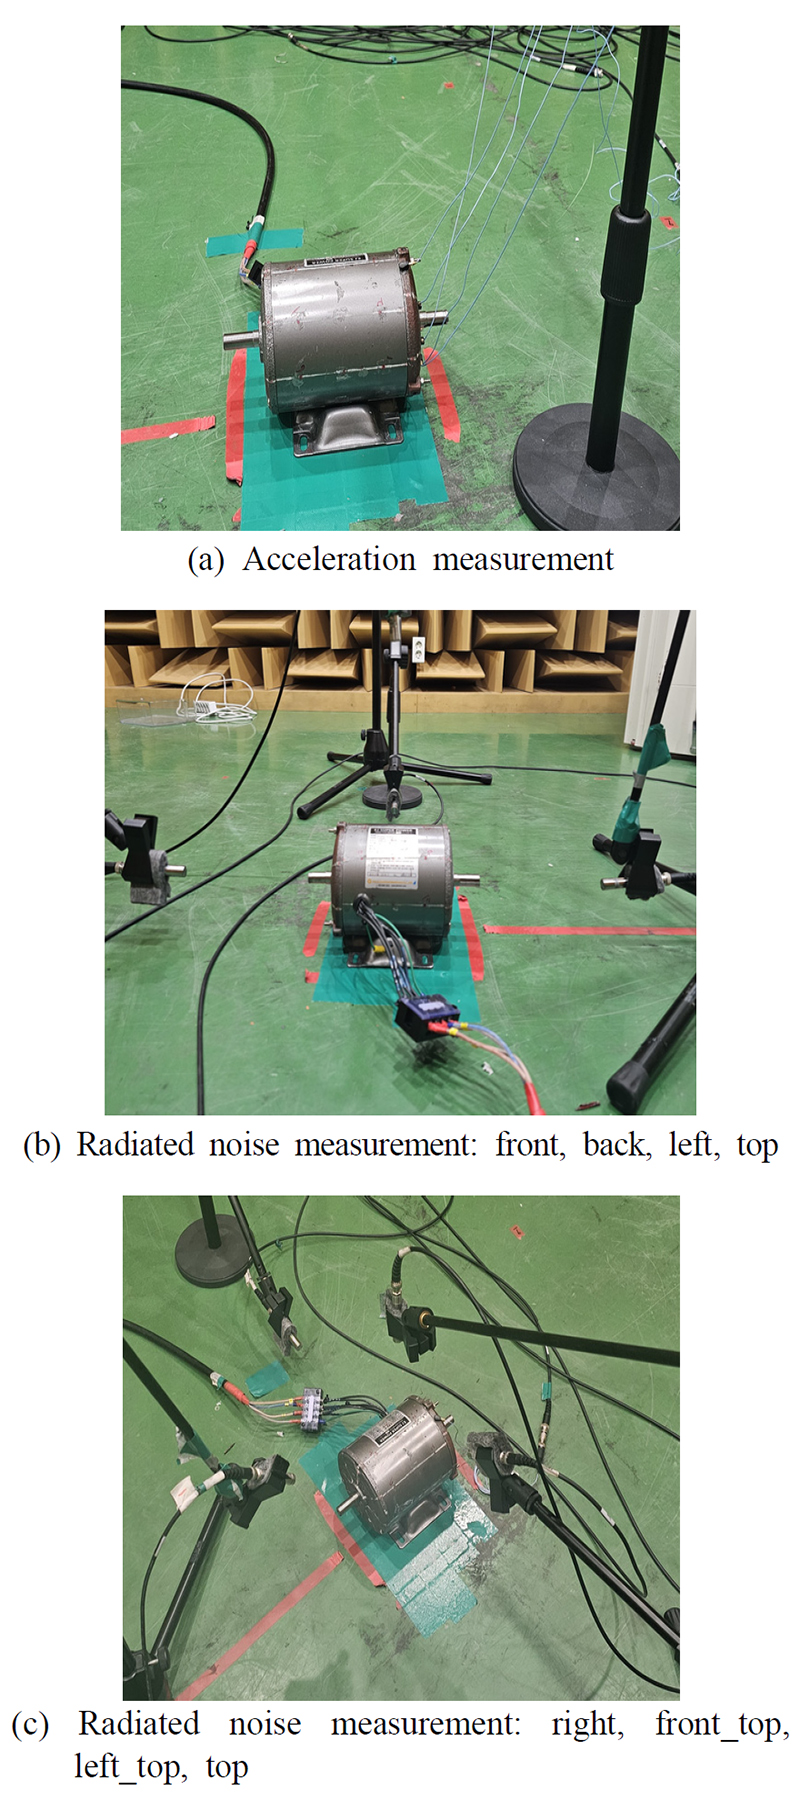
Measurement setup in the semi-anechoic chamber
Signal processing settings
진동은 spectrum·peak 스케일링, 음압은 autopower·RMS 스케일링으로 취득하였으며, 재구성 음압레벨은 식 (6)과 같이 실효값 기준으로 환산하여 비교하였다. 가속도, 7개 지점 음압, 음향파워는 각각 별도의 시험으로 계측하였으며, 세 시험 모두 동일한 구동 주파수 60 Hz의 무부하 정상 운전 조건과 동일한 고정 조건에서 수행하였다.
3.5 방사소음 및 음향파워 측정
모드선정과 검증에 사용하는 음압은 Fig. 6과 같이 전동기 각 표면에서 20cm 떨어진 7개 지점에서 측정하였다. 반무향실 내 계측 상태는 Fig. 5(b), Fig. 5(c)와 같다. 이 중 5점(front, back, left, right, top)을 모드선정에 사용하고, 2점(front_top, left_top)은 선정 과정에 전혀 사용하지 않고 예측 성능 평가에만 사용하였다. 이하 앞의 5점을 학습 지점, 뒤의 2점을 검증 지점이라 한다. 검증 지점 두 곳은 각각 front와 top 사이, left와 top 사이의 45° 방향에 위치한다. 7개 지점의 음압은 마이크 4개를 동시에 사용하여 같은 날 두 차례에 나누어 취득하였다(첫 번째: front, back, left, top/두 번째: front_top, right, left_top, top). Top 지점은 두 차례 모두 측정하여 취득 사이의 측정 편차를 확인하였으며, 두 측정의 1/3옥타브 밴드 레벨 차이는 RMS 1.18 dB, 총 레벨 차이는 0.65 dB였고, 실측 기준을 두 번째 측정으로 바꾸어도 기법 사이 차이의 변화는 0.17 dB 이내였다. 반복 측정은 top 지점의 음압에 한하여 수행하였으며, 회전수는 계측하지 않았다.
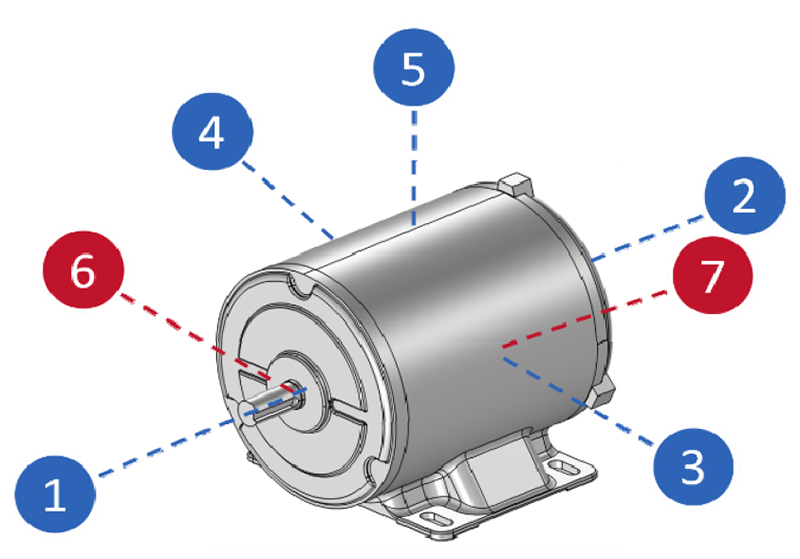
Microphone positions: 1 front, 2 back, 3 left, 4 right, 5 top, 6 front_top, 7 left_top. Positions 6 and 7 (red) were held out from the selection. All microphones were 200 mm from the motor surface
음향파워는 앞의 7점 측정과는 별도의 시험으로, ISO 3744에 따라 전동기를 감싸는 반지름 1 m의 반구 측정면 위 10개 지점에서 음압을 측정하여 산출하였다. 계측은 autopower·RMS, 주파수 간격 1 Hz, 중첩 90 %의 선형 평균으로 수행하였고 125 Hz~8192 Hz를 취득하였다. 음향파워레벨 LW는 식 (15)와 같이 구하였다.
| (15) |
여기서, 는 10개 지점 음압레벨의 에너지 평균, S=2πr2=6.28 m2는 측정면의 면적, S0는 기준면적(1 m2),K1과K2는 각각 배경소음 보정과 환경 보정이다. 배경소음은 전동기를 정지한 상태에서 같은 측정면 위 대표 지점에서 동일한 설정으로 계측하였다. 9개 밴드 전부에서 신호 대비 배경소음의 레벨 차가 17.6 dB 이상이었으며, 이는 배경소음 보정을 생략할 수 있는 기준인 15 dB를 넘으므로 배경소음 보정 K1은 0으로 두었다. 반무향실 조건이므로 환경 보정 K2도 0으로 두었다.
4. 모드 개수의 결정과 K 민감도
모든 단계에서 선정에 쓰는 데이터와 평가에 쓰는 데이터를 분리하였으며, 이를 Table 3에 정리하였다.
Summary of the verification design
탐색 전략과 무관하게 공통으로 정해야 하는 값은 사용 모드 개수 K이다. 검증 지점의 정보가 선정에 유입되지 않도록 K는 학습 5점만으로 결정하였다. 한 점을 제외하고 나머지 4점으로 모드를 선정한 뒤 제외한 점에서 밴드 레벨 오차를 평가하는 과정을 5회 반복하는 내부 교차검증을 규칙으로 삼았으며, 검토 범위는 선행 연구의 값을 포함하고 측정점 수보다 충분히 작은 K=9~K=20으로 두었다(10). Fig. 7은 이 내부 교차검증 결과를 (b) 그래프에 나타내고, 비교를 위해 (a) 그래프에는 한 지점(left)만으로 선정하고 같은 지점에서 평가한 경우를, (c) 그래프에는 학습 5점으로 선정해 검증 2점에서 평가한 경우를 함께 놓은 것이다. 다만 K의 결정에 사용하는 것은 (b) 그래프뿐이며, (b) 안의 점선은 그렇게 정해진 값을 표시한 것이다.
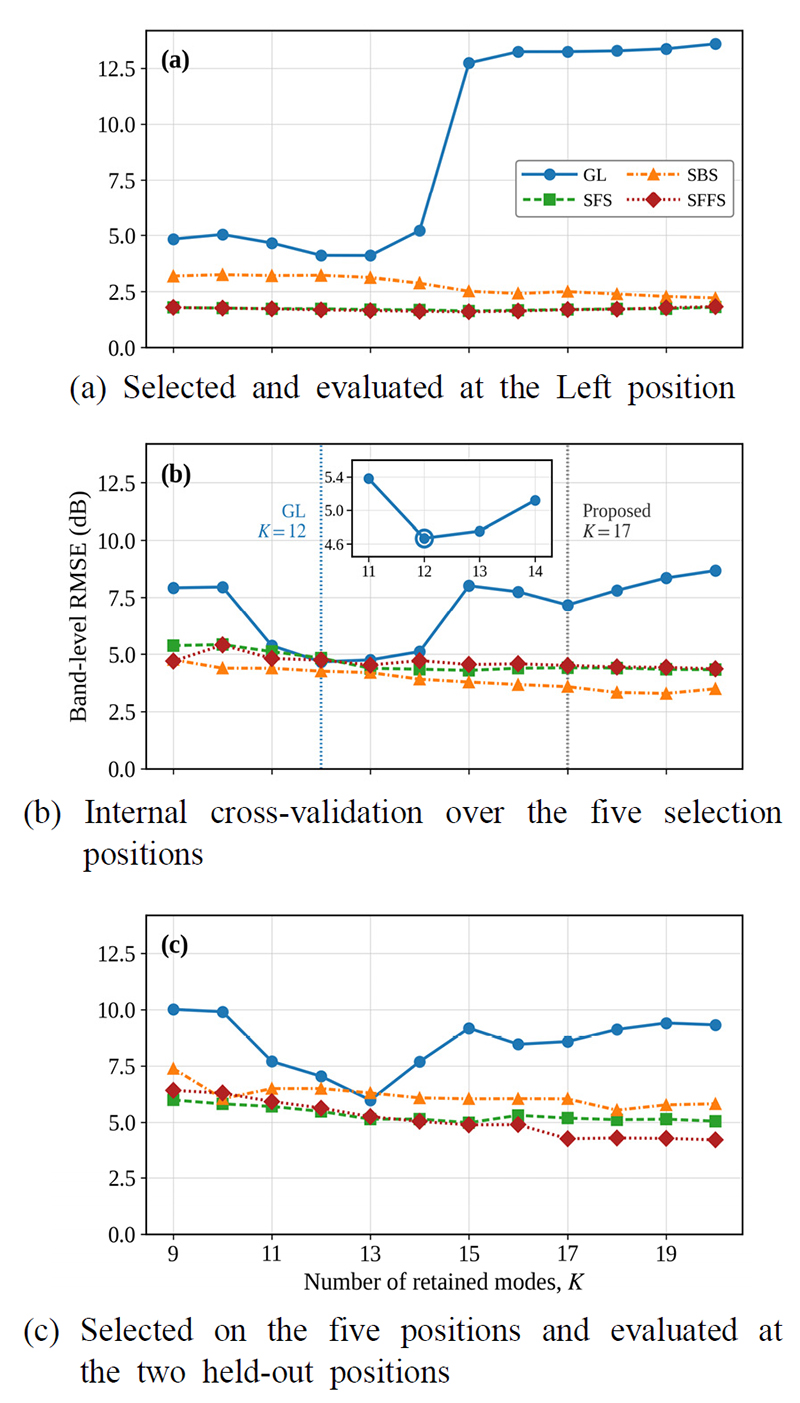
Band-level RMSE versus the number of retained modes. The inset in (b) enlarges the GL curve around its minimum
GL 순위는 K에 매우 민감하다. 내부 교차검증에서 K=11~K=20 구간의 변동이 4.01 dB이고 K=14의 5.12 dB에서 K=15의 8.02 dB로 급격히 나빠지며, 단일 지점에서는 K=13에서 4.10 dB이던 오차가 K=15에서 12.74 dB로 커진다. 즉 GL 순위는 어느 데이터로 평가하든 K에 따라 성능이 크게 흔들리고, 구조 해석만으로는 그 최적값을 사전에 알 방법이 없다. 이렇게 급격히 나빠지는 것은 GL 순위가 모드를 하나씩 따로 평가할 뿐 조합을 평가하지 않기 때문으로 판단되며, 5.4절에서 자세히 다룬다.
반면 제안 절차는 탐색 전략에 관계없이 K가 달라져도 성능이 크게 변하지 않는다. 내부 교차검증에서 세 전략 모두 K=11~K=20 구간의 변동이 0.45 dB~1.10 dB에 머물고, 단일 지점 최소값도 SFS 1.63 dB, SBS 2.22 dB, SFFS 1.59 dB(K=17에서는 1.69 dB)로 GL의 4.10 dB보다 뚜렷하게 낮으며, 검증 2점에서도 같은 구간에서 4.22 dB~6.50 dB 범위에 있다.
이러한 안정성 덕분에 K는 세 전략을 같은 조건에서 비교하기 위한 공통값으로만 정하면 된다. K는 내부 교차검증에 1-표준오차 규칙을 적용하여 정하였다(17). 각 K에서 제외하는 점을 바꾸어 가며 얻은 5개 오차의 평균과 표준오차(표본표준편차를 오차 개수의 제곱근으로 나눈 값)를 구하고, 최소 평균에 그 표준오차를 더한 값 이하인 K를 교차검증으로 구별되지 않는 허용 구간으로 보았다. GL 순위의 허용 구간은 K=12~K=14이며, 교차검증 최소점이자 구간의 최솟값인 K=12를 채택하였다. 제안 절차의 세 전략은 이 표준오차가 0.58 dB~1.51 dB로 커서 허용 구간이 SFS 11~20, SBS 15~20, SFFS 9~20으로 넓고, 세 전략에 공통인 구간은 K=15~K=20이다. 이 구간 안의 K는 교차검증으로 서로 구별되지 않으므로 규칙상 동등하며, 본문의 표와 그림은 이 가운데 K=17로 작성하였다. 이 값 자체에 통계적 우선순위는 없으므로 구간 전체에서 결론이 유지되는지를 확인하였다. 구간 안의 어느 K를 쓰더라도 검증 지점의 밴드 레벨 오차는 SFS 4.98 dB~5.31 dB, SBS 5.54 dB~6.05 dB, SFFS 4.22 dB~4.90 dB로 기존 방식의 7.04 dB보다 낮으며, 구간의 최솟값 K=15에서는 각각 4.98 dB, 6.04 dB, 4.89 dB이다. GL의 K=12와 K=13이 교차검증에서는 구분되지 않으나 검증 지점에서는 차이를 보이는 문제와, K=13을 기준선으로 잡아도 결론이 바뀌지 않음은 5.4절에서 다룬다.
5. 결과 및 고찰
평가 지표는 1/3옥타브 밴드 레벨 RMSE(이하 밴드 레벨 오차)와 총 방사레벨 오차 ΔOA의 두 가지이며 각각 식 (16), 식 (17)과 같다.
| (16) |
| (17) |
여기서, Nb는 밴드의 개수이고, 위 첨자 rec과 exp는 각각 재구성과 실측을 뜻한다. 식 (17)의 합은 해석 대역 500 Hz~4500 Hz의 1 Hz 성분 전체에 대한 것이다. 밴드 레벨 오차는 해석 대역 500 Hz~4500 Hz 안에 밴드 전체가 포함되는 9개 밴드(중심주파수 630 Hz~4000 Hz)에 대해서만 계산하였으며, 500 Hz 밴드는 하한 445 Hz가 해석 대역 밖이어서 제외하였다. 음향파워도 부호를 포함한 밴드별 편차를 표로 제시하되, 요약값은 같은 식 (16)의 밴드 레벨 RMSE로 적는다. 기존 방식은 앞에서 정한 K=12를, 제안 절차의 세 탐색 전략은 공통값 K=17을 사용한다.
5.1 검증 지점 예측 정확도
학습 5점의 밴드 레벨 오차를 목적함수로 두고 선정한 뒤, 선정에 전혀 사용하지 않은 검증 2점에서 예측 성능을 평가하였다. 선정된 모드는 Table 4와 같다.
Selected modes and the condition number of the reduced basis
제안 절차가 선정한 17개 모드 중 GL 상위권과 겹치는 것은 일부에 불과하며, 세 탐색 전략이 공통으로 선택한 모드는 2, 3, 5, 10, 14, 17, 33의 7개이다. 탐색 방식이 서로 다른데도 공통 부분집합이 나타난다는 것은 측정 데이터가 특정 모드를 일관되게 지목하고 있음을 뜻한다. 이러한 차이는 Fig. 2에서도 확인된다. GL 순위 1위인 모드 19(Fig. 2(c))는 법선방향 진동이 표면 전체에 넓게 분포하지만 세 탐색 전략 가운데 어느 것도 이를 선택하지 않은 반면, GL 순위가 가장 낮은 모드 50(Fig. 2(d))은 SBS와 SFFS가 모두 선택하였다. 한편 세 전략 모두 해석 대역 상한보다 고유진동수가 높은 모드를 여러 개 포함한다(4.5 kHz~7.5 kHz, 전략에 따라 6개~10개). 대역 밖 모드는 해당 주파수에서 공진하지는 않지만 그 모드형상이 대역 내 응답의 공간 분포를 보완한다. 관심 대역 상한 부근까지만 모드를 남기면 절단오차가 남으므로 모드중첩에서 상한보다 높은 모드를 여분으로 포함하는 것이 일반적이며(18), 선정된 모드의 최고 고유진동수 7.5 kHz는 해석 대역 상한 4.5 kHz의 1.7배이다. Table 5는 학습 5점 평균과 검증 2점 평균의 밴드 레벨 RMSE와 총 방사레벨 오차이다.
Band-level RMSE and overall-level error, averaged over the five selection positions (train) and the two held-out positions. All values in dB
검증 지점에서 제안 절차는 기존 방식의 7.04 dB 대비 밴드 레벨 오차를 SFFS 4.27 dB(세 전략 4.27 dB~6.04 dB)로 2.77 dB 낮추었다. 총 방사레벨 오차는 4.09 dB에서 0.79 dB~1.77 dB로 줄었다. SFFS의 전진 단계는 SFS와 같으나 조건부 후진 단계가 작동하면 이후 경로가 달라지므로, SFFS의 목적함수가 항상 SFS 이하라는 보장은 없다. 이 실험에서는 K=9~K=20의 모든 K에서 SFFS의 학습 목적함수가 가장 낮았고 SFS보다 0.47 dB~0.62 dB 낮았다. 그러나 학습 오차의 이 순서가 선정에 사용하지 않은 지점에서 그대로 유지되지는 않는다. 검증 지점 오차는 공통값으로 채택한 K=17을 포함하여 K=14 이상에서 SFFS가 가장 낮지만, 허용 구간 밖인 K=9~K=13에서는 SFS가 더 낮다. 이는 선정 편향(16)의 전형적인 양상이다.
세 전략 사이의 총 방사레벨 오차 차이는 학습 지점에서 0.20 dB~1.37 dB, 검증 지점에서 0.28 dB~0.98 dB로 3.5절의 측정 반복성(총 레벨 0.65 dB)과 같은 크기이고, SBS는 학습 지점에서 가장 크지만 검증 지점에서는 가장 작아 지점 구성에 따라 순서가 뒤바뀐다. 측정 변동은 모든 기법에 공통으로 작용하므로 반복성은 기법 간 차이에 대해 보수적인 기준이지만, 검증 지점이 2개뿐이고 전략 간 순서가 지표와 K에 따라 달라지므로 이 지표로 전략 간 우열은 단정하지 않는다. Fig. 8은 Table 5의 결과를 지점별로 나타낸 것으로, 7개 지점 가운데 left_top의 SBS(6.20 dB, 기존 방식 5.23 dB)를 제외한 모든 경우에서 세 전략의 오차가 기존 방식보다 낮다. 세 전략 가운데에서는 SFFS가 7개 지점 중 6개에서 가장 낮고, back에서만 SFS가 1.31 dB로 SFFS의 1.73 dB보다 낮다.
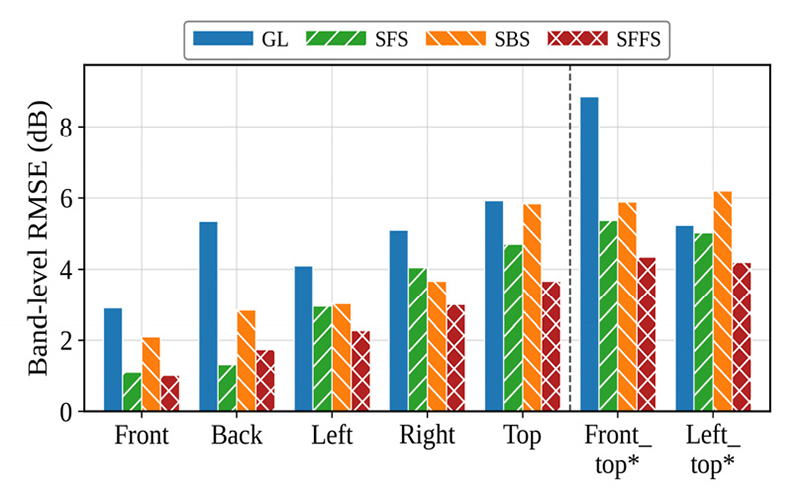
Band-level RMSE at each of the seven positions for the four methods, with the modes selected from the five selection positions (Table 4). Positions to the right of the dashed line were not used in the selection
검증 지점이 2개뿐인 한계를 보완하기 위해 7개 지점 각각을 차례로 제외하고 나머지 6점으로 모드를 선정한 뒤(기존 방식 K=12, 세 전략 K=17) 제외한 지점에서 평가하는 교차검증도 수행하였다(Table 6). 제외하는 지점을 바꾸어 얻은 7개 오차의 평균에서 기존 방식과 세 전략의 차이는 1.29 dB~1.50 dB(짝 차이의 표준오차 0.47 dB~0.58 dB)인 반면 세 전략 사이의 차이는 0.21 dB 이내로 표준오차보다 작았다. 다만 지점별로는 front와 top에서 기존 방식이 SFFS보다 낮았고, 세 전략 가운데 가장 낮은 전략도 지점마다 달랐다. 따라서 기존 방식 대비 개선은 지점 구성에 크게 의존하지 않으며, 개선의 주된 요인은 특정 탐색 전략이 아니라 모드를 데이터 기반으로 선정한다는 점에 있다.
Band-level RMSE of the leave-one-out cross-validation over the seven positions (dB). Each row is the position excluded from the selection and used for evaluation. GL uses K=12 and the search strategies K=17. Differences quoted in the text were computed from unrounded values
Table 7은 7개 지점의 총 방사레벨을 실측과 나란히 놓은 것이다. 재구성은 모두 학습 5점으로 선정한 모드 조합을 사용하였다.
Measured overall radiated level and the deviation of each reconstruction from it (dB). GL uses K=12 and the search strategies K=17
기존 방식은 7개 지점 평균 3.20 dB의 편차를 보이며 최대 6.1 dB까지 벗어나는 반면, 제안 절차의 세 탐색 전략은 평균 0.91 dB~1.67 dB로 모두 2 dB 이내이다. 선정에 사용하지 않은 front_top에서 실측 56.8 dB에 대해 기존 방식은 50.7 dB로 6.1 dB 낮게 예측하는 반면 세 전략은 56.8 dB~58.1 dB 범위에 든다. 세 전략 가운데 SFFS가 0.91 dB로 가장 낮으나 SFS의 0.97 dB와는 0.06 dB 차이에 그친다.
Fig. 9는 선정에 사용하지 않은 음압 검증 2점(front_top, left_top)의 1/3옥타브 밴드 레벨을 실측과 함께 나타낸 것이다. 제안 절차는 에너지가 집중된 2000 Hz~4000 Hz 대역에서 특히 잘 일치한다. Front_top의 2000 Hz~4000 Hz 네 밴드에서 기존 방식은 -12.7 dB, -9.4 dB, -4.1 dB, -3.8 dB로 크게 벗어나는 반면 세 탐색 전략은 -1.2 dB~+2.9 dB 범위에 머문다. 모든 기법이 630 Hz~1000 Hz 저주파 밴드에서는 4 dB~11 dB 낮게 예측하는데, 이 편차는 음향파워에서도 같은 양상으로 나타나므로 뒤에서 함께 다룬다. 7개 지점 9개 밴드를 합한 63개 밴드 전체로 보면 기존 방식은 21개(33 %)만 실측 대비 3 dB 이내인 반면 SFS 40개(63 %), SBS 34개(54 %), SFFS 46개(73 %)로 개선되며, 최대 오차도 12.7 dB에서 8.5 dB~11.2 dB로 낮아진다.
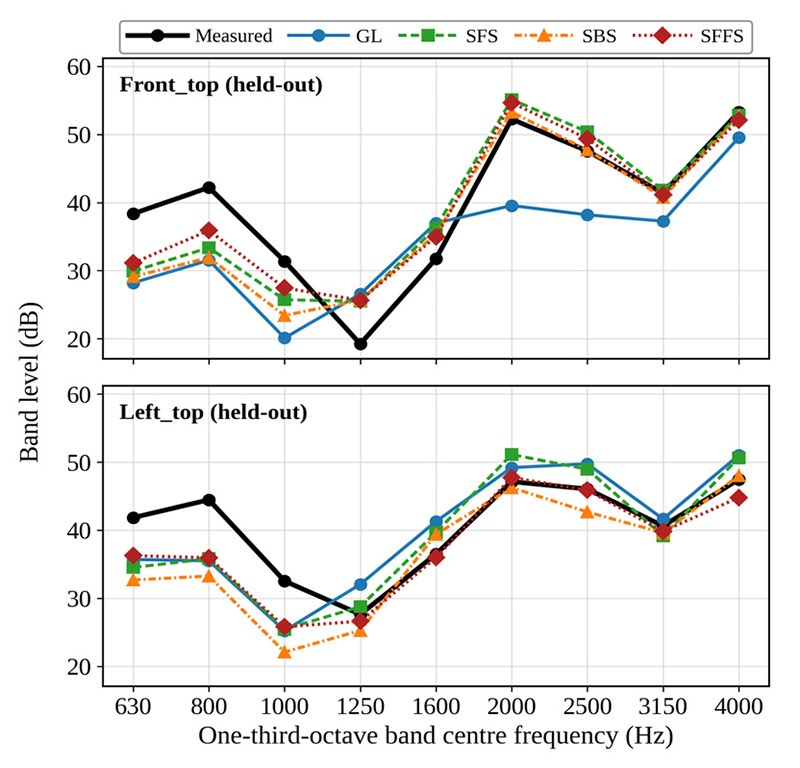
Measured (solid black) and reconstructed (dashed) one-third-octave sound pressure band levels at the two held-out microphone positions. GL uses K=12 and the search strategies K=17
검증 지점에서 협대역 수준의 재현 정도를 Fig. 10에 나타내었다. Fig. 10에서는 SFFS 결과를 세 탐색 전략의 대표로 나타내었다. 에너지가 집중된 대역에서 제안 절차가 뚜렷하게 앞선다. Front_top의 2000 Hz~3200 Hz 레벨은 실측 53.5 dB에 대해 기존 방식이 12.3 dB 낮은 반면 제안 절차는 2.2 dB 높은 데 그치고, left_top의 1500 Hz 이상에서도 기존 방식이 3.0 dB 높은 반면 제안 절차는 0.6 dB 이내이다. 반면 1100 Hz 이하에서는 두 지점 모두 기법에 무관하게 실측을 6.3 dB~10.5 dB 밑돌아, 밴드 레벨에서 확인한 저주파 편차와 같은 양상을 보인다. 다만 1 Hz 단위의 봉우리와 골까지 일치하지는 않는데, 선정된 모드형상으로 표현되지 않는 성분과 모드형상 자체의 오차는 어떤 조합을 고르더라도 잔차로 남기 때문으로 판단된다.
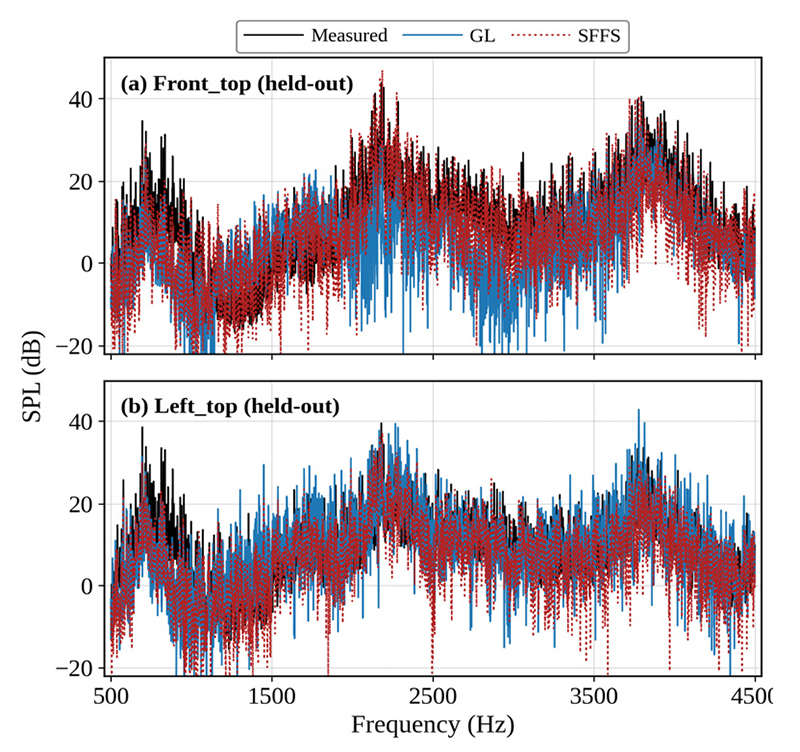
Measured (solid black) and reconstructed sound pressure levels at 1 Hz resolution at the two held-out positions. SFFS is shown as representative of the three search strategies
5.2 음향파워
앞 절까지의 평가는 관측점 음압을 기준으로 하였다. 이를 방사소음의 음향파워로 확장하기 위해서, 각 기법이 재구성한 표면 진동장을 경계조건으로 음향 해석을 다시 수행하고 공기 영역과 PML의 경계면에서 음향 인텐시티의 법선 성분을 적분하였다. 음향파워레벨은 기준 음향파워 W0=10-12W에 대해 LW=10log10(W/W0)로 정의한다. 실측 음향파워레벨은 3.5절에서 서술한 계측으로부터 산출하였다. 이 비교는 앞 절에서 사용한 7개 관측점의 음압을 전혀 사용하지 않으므로, 앞 절의 결과와 독립적인 검증에 해당한다.
결과는 Table 8 및 Fig. 11과 같다. 총 LW는 실측 55.7 dB에 대해 기존 방식이 52.1 dB로 3.6 dB 낮게 예측한 반면, 제안 절차의 세 탐색 전략은 54.1 dB~54.5 dB로 모두 1.6 dB 이내에 든다. 9개 밴드 레벨 오차 역시 4.87 dB에서 3.33 dB~3.74 dB로 낮아지며, 세 전략 사이의 차이는 0.41 dB로 3.5절에서 확인한 측정 반복성(밴드 레벨 RMS 1.18 dB)보다 작고 밴드 레벨 오차와 총 레벨의 순위가 서로 반대여서, 음향파워에서도 세 전략은 구별되지 않는다. 음향파워는 특정 관측점의 음압이 아니라 전동기를 감싸는 경계면 전체를 통과하는 방사 에너지이므로, 이 개선은 학습 지점에 대한 적합만으로는 설명되지 않는다. 다만 5.3절에서 보듯 진동장 재구성의 개선은 커버 확인점에서만 확인되었고 하우징 확인점에서는 모든 기법이 실측을 크게 웃돌므로, 음향파워의 개선을 표면 진동장 전체의 개선으로 해석하지는 않는다.
Measured one-third-octave sound power levels and the deviation of each method from measurement (dB re 10-12 W). The Overall row gives absolute levels summed over the nine bands; the deviations were computed from unrounded values
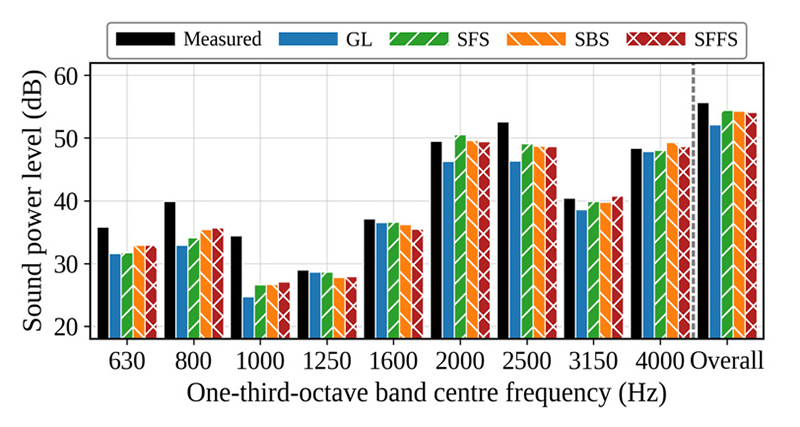
Measured (ISO 3744) and reconstructed one-third-octave sound power levels (dB re 10-12 W) over the full analysis band
밴드별로 보면 개선이 균일하지 않다. 2000 Hz 이상에서는 제안 절차가 0.1 dB~4.0 dB 이내로 접근하며 특히 4000 Hz에서는 세 전략 모두 1 dB 이내이다. 반면 630 Hz~1000 Hz 밴드에서는 모든 기법이 2.9 dB~9.7 dB 낮게 예측한다. 이 저주파 편차는 기법에 무관하게 같은 방향과 비슷한 크기로 나타나므로 모드선정에 기인한 것이 아니라 두 가지가 함께 작용한 것으로 보인다. 첫째, 이 대역은 사용한 기저의 최저 고유진동수인 536.1 Hz 바로 위에 놓인다. 모드중첩에서는 관심 대역보다 낮은 모드도 그 대역의 응답에 함께 기여하는데, 이 대역에는 그런 모드가 없어 해당 성분을 표현할 방법이 없다. 실제로 630 Hz와 800 Hz 밴드에 고유진동수가 놓인 모드는 각각 1개뿐이다. 둘째, 가중치 산정에 사용한 40개 측정점 가운데 31개가 전후면 커버에 분포하여 재구성이 커버에 맞춰지는 반면, 실측에서 하우징 측정점의 밴드 레벨은 630 Hz~800 Hz에서 커버보다 오히려 3 dB 높고 1250 Hz 이상에서는 6 dB~18 dB 낮다. 즉 하우징의 진동이 이 대역에서 상대적으로 크게 나타나므로, 측정점 밖 하우징 영역의 재구성 오차가 기여했을 가능성이 있다.
5.3 가속도 확인점
마지막으로 음압이 아니라 진동장 자체의 재구성 정확도를 확인하였다. 식 (3)과 식 (4)를 이용하여, 모드선정과 가중치 산정 어디에도 사용하지 않은 확인점 3개(back: 5, front: 7, housing: 1)의 결과를 Table 9와 Fig. 12에 나타내었다.
Reconstruction error at the three acceleration confirmation points: overall level difference/band-level RMSE (dB re 10-6 m/s2)
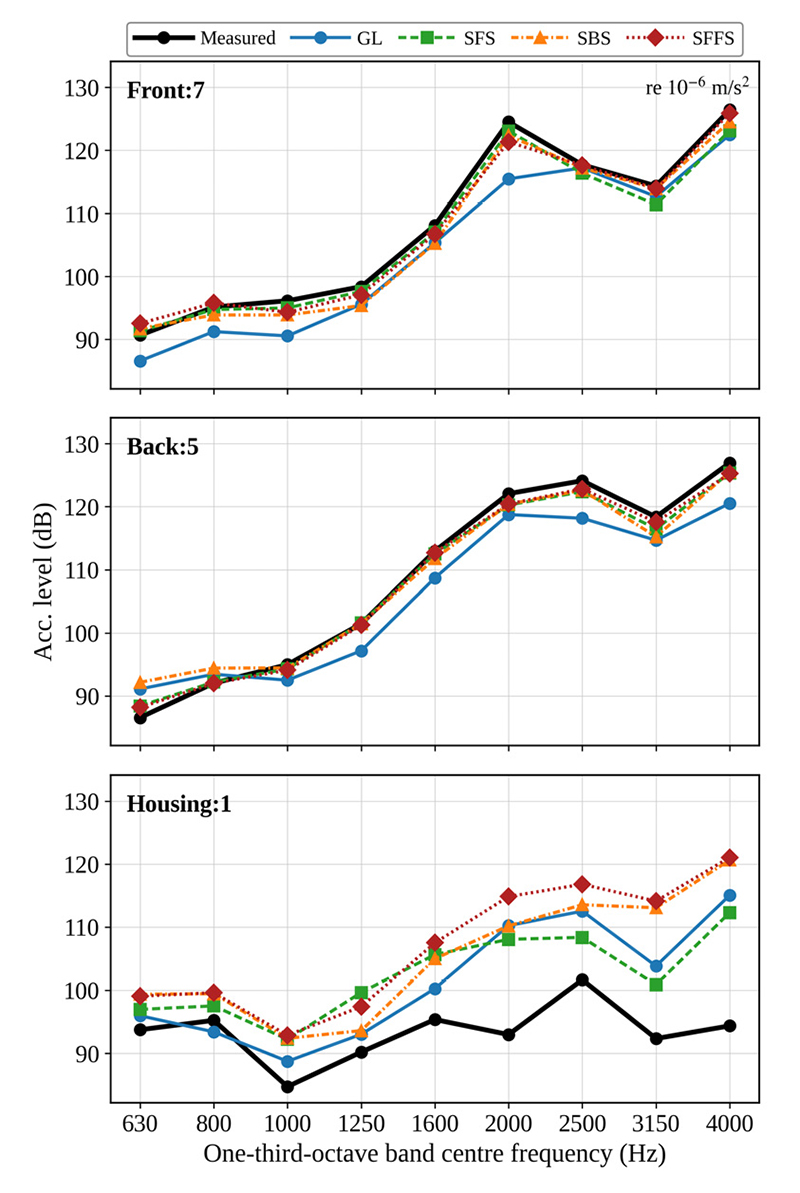
Measured (solid black) and reconstructed (dashed) one-third-octave acceleration levels (dB re 10-6 m/s2) at the three confirmation points. GL uses K=12 and the search strategies K=17
전후면 커버에 위치한 두 확인점에서 제안 절차는 기존 방식보다 뚜렷하게 우수하다. 커버 2점 평균 밴드 레벨 오차는 기존 방식(K=12) 4.38 dB에서 제안 절차 1.33 dB~2.21 dB로 낮아졌으며 SFFS가 가장 낮다. 즉 커버 확인점에서는 제안 절차의 개선이 관측점 음압만이 아니라 그 원천인 표면 진동장의 재구성에서부터 나타난다. 반면 하우징 확인점에서는 모든 기법이 실측보다 10 dB 이상 높게 예측하며, SBS와 SFFS는 기존 방식보다 오히려 더 크게 벗어난다.
이 하우징 편차는 제안 절차로 해소되지 않는 부분이며, 그 원인은 모드선정이 아니라 기저 모드형상의 진폭 분포가 실측과 다른 데 있다. 가중치 산정에 사용한 40개 측정점 중 31개가 커버에 분포하여 최소자승 해가 커버에 맞춰지며, 적합에 포함된 하우징 9점조차 기법에 따라 실측보다 6.2 dB~9.8 dB 높게 재구성된다. 커버를 기준으로 한 하우징의 상대 진폭을 비교하면 차이가 분명하다. 모드형상에서는 하우징의 진폭이 커버보다 오히려 크게 나타나는 반면, 실측에서는 하우징이 커버보다 18.7 dB 작다. 즉 해석은 하우징이 실제보다 약 23 dB 크게 움직이는 것으로 예측한다. 이 차이는 1600 Hz 이하에서는 8 dB 이내이지만 2000 Hz 이상에서 18 dB~25 dB로 벌어지며, 하우징 재구성 오차가 나타나는 대역과 일치한다.
이 불일치는 모드 개수를 늘려도 해소되지 않는다. Table 10과 같이 과결정 조건을 유지하는 범위에서 사용 모드를 17개에서 30개로 늘리면 하우징 적합점 9개의 총 레벨 오차는 6.2 dB에서 0.5 dB로 줄어든다. 미지수가 늘어난 만큼 의사역행렬이 측정점의 응답을 더 자유롭게 맞출 수 있기 때문이며, 이는 측정점에 한정된 개선이다. 실제로 적합에 사용하지 않은 하우징 확인점의 오차는 같은 구간에서 18.8 dB에서 23.5 dB로 오히려 커지고, 커버 확인점 두 곳은 1.4 dB 이하를 유지한다. 하우징 적합점 9개를 하나씩 제외하고 나머지 39점으로 가중치를 산정한 뒤 제외한 점을 예측하면 9점 모두 11.9 dB~24.6 dB 높게 재구성되므로, 이는 특정 확인점에 국한된 결과가 아니다. 따라서 하우징의 편차는 모드선정이나 모드 개수로 다룰 수 있는 문제가 아니라 전동기 내부 구조의 이상화를 포함한 해석 모델 자체의 오차에서 비롯되며, 이를 줄이려면 모드해석의 정확도를 높여야 한다.
Effect of the number of modes: overall level difference (housing columns) and mean band-level RMSE (cover column), in dB. Modes are added to the 17-mode SFFS selection using the training objective
하우징 편차가 방사 음향파워에 미치는 영향을 정량화하려면 하우징과 커버의 방사효율과 위상관계를 함께 고려해야 하며, 이는 부위별로 분리한 음향 해석을 필요로 하므로 향후 과제로 남긴다.
5.4 순위 선정과 조합 탐색의 차이
앞에서 GL 순위는 K=15를 전후로 오차가 급격히 나빠졌다. 그 원인은 순위가 모드를 하나씩만 평가할 뿐 조합을 평가하지 않는 데 있는 것으로 판단되며, 그 결과는 축소기저 Φs의 조건수에 징후로 나타난다. Fig. 13에 나타낸 것처럼 GL 순위대로 모드를 누적하면 조건수는 K=13까지 8.9로 유지되다가 K=14에서 14.9, K=15에서 29.0으로 급격히 커지며, 이는 재구성 오차가 커지는 구간과 겹친다. GL 지표는 모드형상 하나하나의 공간 분포만 평가할 뿐 이미 선택된 모드와의 선형종속성을 고려하지 않으므로, 순위를 따라 모드를 추가하다 보면 서로 유사한 형상의 모드가 함께 포함된다. 이런 모드는 이미 기저가 표현하는 공간을 되풀이할 뿐이어서 적합을 거의 개선하지 못하는 반면, 최소자승 해는 측정점에서 기저가 표현하지 못하는 성분을 서로 상쇄하는 큰 가중치로 흡수하게 된다. 실제로 K=13에서 15로 가는 동안 40개 측정점의 가속도 적합 잔차(측정값 대비 잔차의 노름 비)는 4 %p 줄어드는 데 그치지만 참여가중치의 노름은 2.8배 커지며, 이렇게 측정점에 맞추어진 가중치는 관측점 음압으로 옮겨 가면 오차를 키운다. 측정 가속도에 신호 대 잡음비 20 dB의 무작위 잡음을 더해 재구성해도 검증 지점 밴드 레벨 오차의 변화는 평균 0.04 dB 미만이었으므로, K=15 부근의 오차 증가는 무작위 측정 잡음의 증폭보다는 해석 모델과 측정 사이의 계통적 불일치에 대한 과적합에서 비롯된 것으로 판단된다. 미지수의 개수가 측정점 수에 비해 늘어날수록 전달행렬의 조건이 나빠져 해가 데이터의 오차에 민감해지는 현상은 역행렬을 이용하는 음향 역문제에서도 동일하게 보고되어 왔으며, 이를 완화하기 위해 정칙화나 계수 절단이 사용된다(19). 제안 절차에서 모드 개수를 교차검증으로 제한하는 것은 같은 목적의 절단에 해당한다. 실측 진동응답으로부터 모드별 기여도를 직접 평가하려는 시도도 보고되어 있으나(20), 이 역시 모드를 하나씩 따로 평가한다는 점에서는 GL 순위와 같은 문제를 안고 있다.
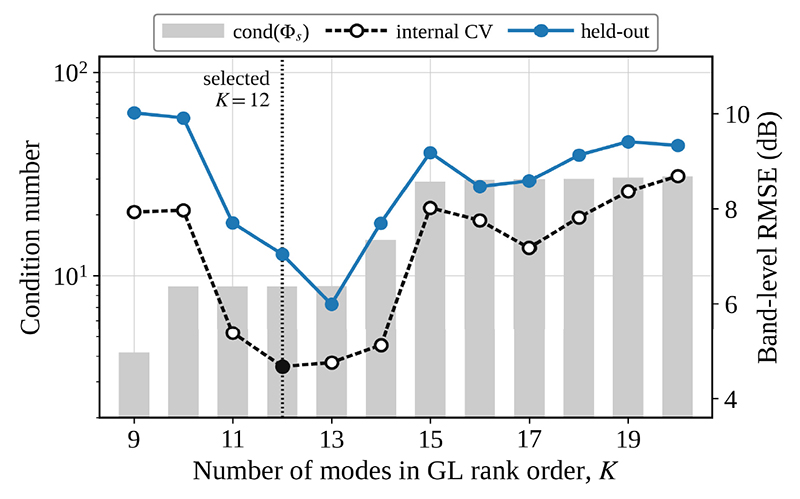
Condition number of the reduced basis (bars, left axis) and band-level RMSE (lines, right axis) as modes are accumulated in GL rank order. The internal cross-validation curve is the one used to select K
다만 조건수 자체가 기법의 우열을 가르는 기준은 아니다. 제안 절차가 선정한 축소기저의 조건수는 16.6~25.0으로 기존 방식의 8.87보다 오히려 크다. 그런데도 검증 지점의 밴드 레벨 오차는 7.04 dB에서 4.27 dB로 낮아진다. 즉 조건수의 절대값만으로는 재구성 정확도를 예측할 수 없으며, 조건수는 모드선정의 좋고 나쁨을 재는 기준이 아니라 조합을 평가하지 않은 채 모드를 쌓았을 때 드러나는 징후로 보아야 한다. 기존 방식은 모드를 추가할 때 그 효과를 평가할 방법이 없어 조건수 악화를 알아채지 못하는 반면, 제안 절차는 재구성 오차가 실제로 줄어드는 조합만 채택하므로 조건수가 높더라도 그 대가로 정확도를 얻는 경우에만 그 모드를 포함한다.
Fig. 13은 K에 따른 조건수와 두 종류의 밴드 레벨 오차를 함께 나타낸 것이다. 선정에 사용하는 내부 교차검증 곡선은K=12에서 최소이고 K=13까지 평탄한 반면, 선정에 사용할 수 없는 검증 2점 곡선만 K=13에서 뾰족하게 낮아진다. 즉 이 K=13 골짜기는 검증 지점의 결과를 확인한 뒤에야 식별되는 값이다. 조건수도 K=12에서 8.87, K=13에서 8.89로 사실상 같아 이 차이는 기저의 조건이 아니라 특정 모드의 포함 여부에서 온다. K=13에서 검증 지점의 밴드 레벨 오차는 5.99 dB, 총 방사레벨 오차는 1.57 dB로 K=12보다 개선된다. 이에 대해 SFS와 SFFS는 검증 밴드 레벨 오차 5.19 dB, 4.27 dB로 여전히 낮고, SBS는 6.04 dB로 같은 수준이다. 7개 지점 총 방사레벨의 평균 절대편차는 2.86 dB 대 0.91 dB~1.67 dB로 세 전략 모두 더 작다. 또한 SFS와 SFFS는 K=11~K=20 구간에서 가장 나쁜 값이 각각 5.71 dB와 5.92 dB로 기존 방식의 가장 좋은 값 5.99 dB보다 낮으므로, 사후적으로 최적의 K를 부여하더라도 이 두 전략의 우위는 바뀌지 않는다.
6. 결 론
유도전동기의 방사소음을 모드확장법으로 재구성할 때 모드 부분집합을 선정하는 절차를 제안하고, 단일 관측점에서 출발하여 검증 지점 예측과 음향파워·가속도의 독립 검증으로 확장하는 순서로 검증하였다. 모드별 방사음압 기저를 유한요소 해석으로 미리 추출해 두면 조합 평가에 추가 음향 해석이 필요하지 않으므로, 후처리 단계에서 재구성 오차를 줄이는 부분집합을 순차탐색으로 구할 수 있다. 주요 결과는 다음과 같다.
(1) 기존 방식은 사용 모드 개수 K에 성능이 좌우되지만 그 K를 정할 근거를 제공하지 않는다. 학습 5점 내부 교차검증에서 기존 방식은 K에 따라 오차가 약 4 dB 변동하고 K=14에서 15로 가며 5.12 dB에서 8.02 dB로 나빠진 반면, 제안 절차는 같은 구간에서 0.45 dB~1.10 dB에 그쳤다. 선행 연구가 모드 개수를 임의로 지정하였음을 고려하면 K를 정확히 맞추지 않아도 성능이 유지된다는 점 자체가 제안 절차의 실질적인 이점이다.
(2) 재구성 정확도 역시 개선되었다. 선정과 평가를 같은 지점에서 수행한 단일 관측점에서는 밴드 레벨 오차가 4.10 dB에서 1.59 dB~2.22 dB로 낮아졌고, 선정에 사용하지 않은 검증 지점에서도 7.04 dB에서 4.27 dB~6.04 dB로 개선되었다. 7개 지점 총 방사레벨의 평균 편차는 3.20 dB에서 0.91 dB~1.67 dB로 줄었고, 63개 측정 밴드 가운데 실측 대비 3 dB 이내인 밴드는 21개에서 34개~46개로 늘었다.
(3) 선정에 전혀 사용하지 않은 양으로도 개선이 확인되었다. 총 LW는 실측 55.7 dB에 대해 기존 방식이 52.1 dB, 제안 절차가 54.1 dB~54.5 dB였으며 9개 밴드 레벨 오차는 4.87 dB에서 3.33 dB~3.74 dB로 낮아졌다. 음향파워는 관측점 음압을 전혀 사용하지 않으므로, 이는 커버 확인점의 결과와 함께 개선이 관측점에 국한된 적합에 그치지 않음을 뒷받침한다. 다만 하우징 확인점에서는 모든 기법이 실측보다 10 dB 이상 높게 예측하였다.
(4) 세 탐색 전략은 모두 기존 방식을 앞섰다. 검증 지점의 밴드 레벨 오차에서는 SFFS가 가장 낮았으나, 7점 교차검증에서 전략 사이의 차이(0.21 dB 이내)는 기존 방식 대비 개선(1.29 dB~1.50 dB)보다 작고 총 방사레벨과 음향파워에서는 측정 반복성과 같은 크기이거나 그보다 작으므로 전략 간 우열을 단정하지 않는다. 개선의 주된 요인은 모드선정을 데이터 기반으로 수행하는 데 있다.
검증 지점이 2개이며 두 곳 모두 학습 지점 사이의 45° 방향에 위치하므로, 특정 지점 구성에 의존할 가능성이 남는다. 이는 7개 지점 전체의 교차검증과, 관측점 음압을 사용하지 않는 음향파워·가속도 확인점 검증으로 보완하였다. 잔여 오차의 주된 요인은 유한요소 모드형상과 실측 진동 분포의 불일치이고 저주파 대역에서는 기저의 하한 주파수도 관여하며, 향후 연구는 하우징 영역 모드형상의 정확도 개선과 측정점 보강에 집중할 필요가 있다.
기 호 설 명
| F : | 전체 모드 집합 |
| J : | 목적함수(밴드 레벨 오차) |
| Lb : | 1/3옥타브 밴드 b의 밴드 레벨 |
| Lp : | 음압레벨 |
| LW : | 음향파워레벨 |
| M* : | 목적함수를 최소로 하는 모드조합 |
| M, K : | 선정 모드조합 및 그 개수 |
| N : | 해석에서 추출한 전체 모드 수 |
| Nb : | 1/3옥타브 밴드 수 |
| Np : | 선정에 사용한 관측 지점 수 |
| Ns : | 측정점 수 |
| : | 재구성 음압 |
| Pm : | 모드 m이 관측점에 만드는 방사 음압 |
| pref : | 기준 음압(20 μPa) |
| Q : | 모드 참여가중치 벡터(복소) |
| T : | 법선방향 성분 변환행렬 |
| W, W0 : | 방사 음향파워 및 기준 음향파워(10-12 W) |
| X(ω) : | 구조 표면의 복소 가속도 응답 벡터 |
| Y : | 측정 가속도 응답 벡터(복소) |
| Φ : | 모드형상 행렬 |
| Φm : | m번째 모드형상 |
| Φs : | 측정점에 해당하는 부분 모드형상 행렬(센서 × 모드) |
| Φu : | 확인점에 해당하는 부분 모드형상 행렬 |
| : | 정규화된 모드형상 |
| ω : | 각주파수 |
| ΔOA : | 총 방사레벨 오차(실측 대비 총 레벨 차) |
Acknowledgments
이 논문은 부산대학교 기본연구지원사업(2년)에 의하여 연구되었음.
References
-
Islam, R. and Husain, I., 2010, Analytical Model for Predicting Noise and Vibration in Permanent-magnet Synchronous Motors, IEEE Transactions on Industry Applications, Vol. 46, No. 6, pp. 2346~2354.
[https://doi.org/10.1109/TIA.2010.2070473]

-
Torregrossa, D., Peyraut, F., Fahimi, B., M’Boua, J. and Miraoui, A., 2011, Multiphysics Finite-element Modeling for Vibration and Acoustic Analysis of Permanent Magnet Synchronous Machine, IEEE Transactions on Energy Conversion, Vol. 26, No. 2, pp. 490~500.
[https://doi.org/10.1109/TEC.2010.2080681]
-
Sathyan, S., Aydin, U. and Belahcen, A., 2020, Acoustic Noise Computation of Electrical Motors Using the Boundary Element Method, Energies, Vol. 13, No. 1, 245.
[https://doi.org/10.3390/en13010245]
-
Wang, C. and Lai, J. C. S., 1999, Vibration Analysis of an Induction Motor, Journal of Sound and Vibration, Vol. 224, No. 4, pp. 733~756.
[https://doi.org/10.1006/jsvi.1999.2208]
-
Avitabile, P. and Pingle, P., 2012, Prediction of Full Field Dynamic Strain from Limited Sets of Measured Data, Shock and Vibration, Vol. 19, No. 5, pp. 765~785.
[https://doi.org/10.1155/2012/408919]
-
Iliopoulos, A., Shirzadeh, R., Weijtjens, W., Guillaume, P., Hemelrijck, D. et al., 2016, A Modal Decomposition and Expansion Approach for Prediction of Dynamic Responses on a Monopile Offshore Wind Turbine Using a Limited Number of Vibration Sensors, Mechanical Systems and Signal Processing, Vol. 68~69, pp. 84~104.
[https://doi.org/10.1016/j.ymssp.2015.07.016]
-
Tarpø, M., Nabuco, B., Georgakis, C. and Brincker, R., 2020, Expansion of Experimental Mode Shape from Operational Modal Analysis and Virtual Sensing for Fatigue Analysis Using the Modal Expansion Method, International Journal of Fatigue, Vol. 130, 105280.
[https://doi.org/10.1016/j.ijfatigue.2019.105280]
-
Jung, B. K. and Jeong, W. B., 2015, Mode Selection of Modal Expansion Method Estimating Vibration Field of Washing Machine, Journal of Sound and Vibration, Vol. 340, pp. 343~353.
[https://doi.org/10.1016/j.jsv.2014.12.016]
-
Jung, B. K., Cho, J. R. and Jeong, W. B., 2016, Reproduction of Vibration Patterns of Elastic Structures by Block-wise Modal Expansion Method (BMEM), Smart Structures and Systems, Vol. 18, No. 4, pp. 819~838.
[https://doi.org/10.12989/sss.2016.18.4.819]
- Hwang, C., Seo, W. and Song, K., 2026, Vibration and Radiated Noise Estimation of an Induction Motor by Using Modal Expansion Method, The Journal of the Acoustical Society of Korea, Vol. 45, No. 3, pp. 247~258.
-
Borgiotti, G. V., 1990, The Power Radiated by a Vibrating Body in an Acoustic Fluid and its Determination from Boundary Measurements, The Journal of the Acoustical Society of America, Vol. 88, No. 4, pp. 1884~1893.
[https://doi.org/10.1121/1.400211]
-
Elliott, S. J. and Johnson, M. E., 1993, Radiation Modes and the Active Control of Sound Power, The Journal of the Acoustical Society of America, Vol. 94, No. 4, pp. 2194~2204.
[https://doi.org/10.1121/1.407490]
-
Kohavi, R. and John, G. H., 1997, Wrappers for Feature Subset Selection, Artificial Intelligence, Vol. 97, No. 1~2, pp. 273~324.
[https://doi.org/10.1016/S0004-3702(97)00043-X]
-
Somol, P., Pudil, P. and Kittler, J., 2004, Fast Branch & Bound Algorithms for Optimal Feature Selection, IEEE Transactions on Pattern Analysis and Machine Intelligence, Vol. 26, No. 7, pp. 900~912.
[https://doi.org/10.1109/TPAMI.2004.28]
-
Pudil, P., Novovicova, J. and Kittler, J., 1994, Floating Search Methods in Feature Selection, Pattern Recognition Letters, Vol. 15, No. 11, pp. 1119~1125.
[https://doi.org/10.1016/0167-8655(94)90127-9]
- Cawley, G. C. and Talbot, N. L. C., 2010, On Over-fitting in Model Selection and Subsequent Selection Bias in Performance Evaluation, Journal of Machine Learning Research, Vol. 11, pp. 2079~2107.
- Hastie, T., Tibshirani, R. and Friedman, J. H., 2009, The Elements of Statistical Learning: Data Mining, Inference, and Prediction, 2nd Edition, Springer, NY, United States, pp. 241~249.
- Craig, R. R. Jr. and Kurdila, A., 2006, Fundamentals of Structural Dynamics, 2nd Edition, John Wiley & Sons, Hoboken, NJ, United States, pp. 342~349.
-
Nelson, P. A. and Yoon, S. H., 2000, Estimation of Acoustic Source Strength by Inverse Methods: Part I, Conditioning of the Inverse Problem, Journal of Sound and Vibration, Vol. 233, No. 4, pp. 643~668.
[https://doi.org/10.1006/jsvi.1999.2837]
-
Jung, S. C. and Lee, J. E., 2006, A Study on the Contribution of Each Mode in Vibration Response, Transactions of the Korean Society for Noise and Vibration Engineering, Vol. 16, No. 4, pp. 339~345.
[https://doi.org/10.5050/KSNVN.2006.16.4.339]