고무 부시의 고주파 동강성 계측 및 점탄성 모델링
‡ Recommended by Editor Sang Wook Kang
Ⓒ The Korean Society for Noise and Vibration Engineering
Abstract
The dynamic stiffness of motor-mount rubber bushings should be accurately characterized to address the high-frequency noise generated by traction motors in electric vehicles. Accordingly, this study measured the high-frequency dynamic stiffness of rubber bushings and represented it with a compact set of parameters through a lumped-parameter modeling approach. A jig and test bench with controlled preloads were developed for high-frequency measurements, and the intrinsic dynamic response of the bushing was extracted using virtual point transformation and inverse substructuring. Through this procedure, the six-degree-of-freedom (DOF) dynamic stiffness under high-frequency and varying-preload conditions was identified. Based on these measurements, a fractional-order lumped-parameter model was formulated for the target range below 800 Hz, and its parameters were identified using a hybrid PSO-NLSQ procedure. The resulting model captures the measured complex stiffness with a compact parameter set and is expected to be applicable to subsequent noise, vibration, and harshness (NVH) analyses of motor-mount assemblies.
Keywords:
Rubber Bushing, Dynamic Stiffness, Preload Dependency, Viscoelastic Model키워드:
고무 부시, 동강성, 예하중 의존성, 점탄성 모델1. 서 론
고무 부시는 차량에서 차체로 전달되는 진동을 차단하고 소음을 저감하는 핵심 부품으로, 전체 NVH 성능을 좌우하는 요소이다. 기존 내연기관 차량에서는 저주파 중심의 진동이 주요 고려 대상이었으나, 전기차로 전환되면서 모터, 감속기, 인버터 등 새로운 진동원으로 인해 1 kHz 수준의 고주파 진동이 문제로 대두되고 있다. 이때 고무 부시는 점탄성 특성으로 인해 고주파에서 강성과 감쇠가 크게 변하므로, 이를 정밀하게 평가하는 과정이 필수적이다. 이러한 필요성에 따라, 고무 부시의 동강성을 실험적으로 계측하는 것뿐만 아니라, 시스템 수준 해석에 활용할 수 있도록 소수의 파라미터로 구성된 lumped parameter model(LPM)로 표현하는 연구가 병행되고 있다. 그러나 기존 LPM은 대부분 저주파 중심으로 설계되어 고주파 영역의 주파수 의존성을 충분히 반영하지 못하는 한계가 있다.
부시 동강성 계측 연구에서는 Ahn et al.이 약 200 Hz까지의 고무 부시 동강성을 FEM 기반으로 추정하였으며(1), Häußle et al.과 Oba et al.은 inverse substructuring(IS) 기법을 적용하여 고주파 영역에서 부시 단품의 동강성을 실험적으로 도출하였다(2,3). 또한 Zucchini et al.은 예하중 변화가 동강성에 미치는 영향을 실험적으로 제시하였다(4).
한편, 이러한 계측 데이터를 시스템 해석에 활용하기 위해서는 주파수별 실험값을 직접 사용하는 것보다 이를 소수의 파라미터로 표현한 모델이 요구된다. 이에 따라 많은 연구에서 고무 부시의 동특성을 모사하기 위한 모델링이 수행되어 왔다.
Li et al.과 Chen et al.은 각각 70 Hz와 100 Hz 이하의 저주파 영역을 대상으로 동특성 모델을 제안하였으며(5,6), Liu et al.은 고주파 영역까지 확장된 모델을 제시하였다(7). 그러나 점탄성 재료의 복소 거동, 특히 위상 지연을 정확히 재현하는 측면에서는 여전히 개선이 필요한 상황이다.
이 연구에서는 기존 연구의 한계를 보완하기 위해, 고무 부시의 고주파 영역 동강성을 정밀하게 계측하고 이를 소수의 파라미터로 표현 가능한 물리 기반 LPM을 제안한다. 이를 위해 고주파 응답까지 계측할 수 있는 전용 지그 및 시험 시스템을 구축하고, inverse substructuring 기법을 적용하여 부시 단품의 고주파 동강성 데이터를 안정적으로 추출하였다.
추출된 실험 데이터를 기반으로 고무 부시의 점탄성 거동을 반영한 1-DOF 물리 기반 모델을 구성하고, PSO-NLSQ 기반 최적화 알고리즘을 통해 모델 파라미터를 추정하였다. 마지막으로, 다양한 예하중 조건에서 모델의 적용 가능성을 평가하였다.
2. 실험 기반 고무 부시 동강성 식별
2.1 부시 동강성 실험 환경 구축 및 계측
고무 부시의 동강성을 정밀하게 계측하기 위해, 부시 외경의 곡률로 인해 가속도계를 직접 부착하기 어려운 한계를 보완하고자 Fig. 1과 같은 전용 지그를 제작하였다. 지그는 3.1 kg의 상부 프레임(‘ㄷ’자 형상)과 2 kg의 하부 프레임(‘ㅁ’자 형상)으로 구성된다. 각 지그의 표면에 가속도계를 설치하고, 지그-부시 결합품(assembly)의 frequency response function(FRF)을 측정하였다.
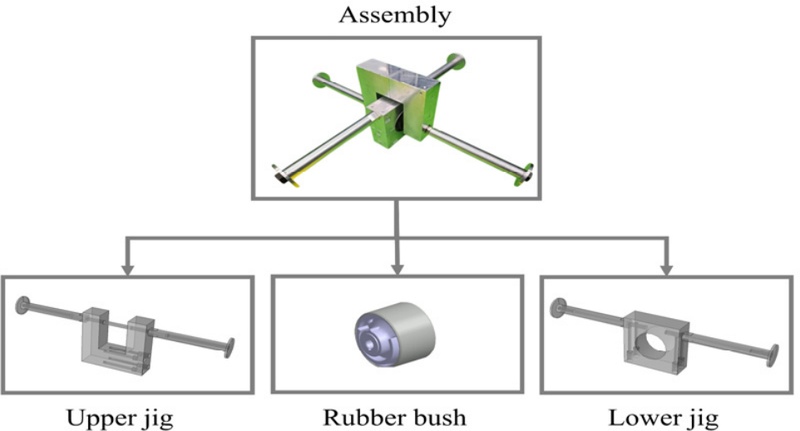
Configuration of jig-bushing assembly
이 과정에서 고무 부시 동적 강성의 하중 의존적 특성을 규명하기 위해, PE 시스템의 자중 및 가속 시 발생하는 반력 토크를 반영하여 예하중 조건을 설계하였다. 광범위한 운전 영역에서의 토크 변동을 모사하고자 예하중을 55 kg에서 255 kg까지 50 kg 간격으로 인가하며 동강성의 변화를 계측하였다. 이러한 예하중 조건을 구현하기 위해 결합품은 Fig. 2와 같이 별도의 테스트 벤치에 장착하였다. 벤치 상단의 수직 액추에이터를 통해 목표 하중을 인가하였으며, 액추에이터와 슬라이딩 플레이트 사이에 설치된 로드셀로 실제 작용 하중을 확인하였다. 또한 외부 진동 유입을 최소화하기 위해 지그와 벤치 사이에 고무 밴드를 설치하여 구조적 절연을 확보하였다. 실험 조건의 주요 사항은 Table 1에 정리하였다.
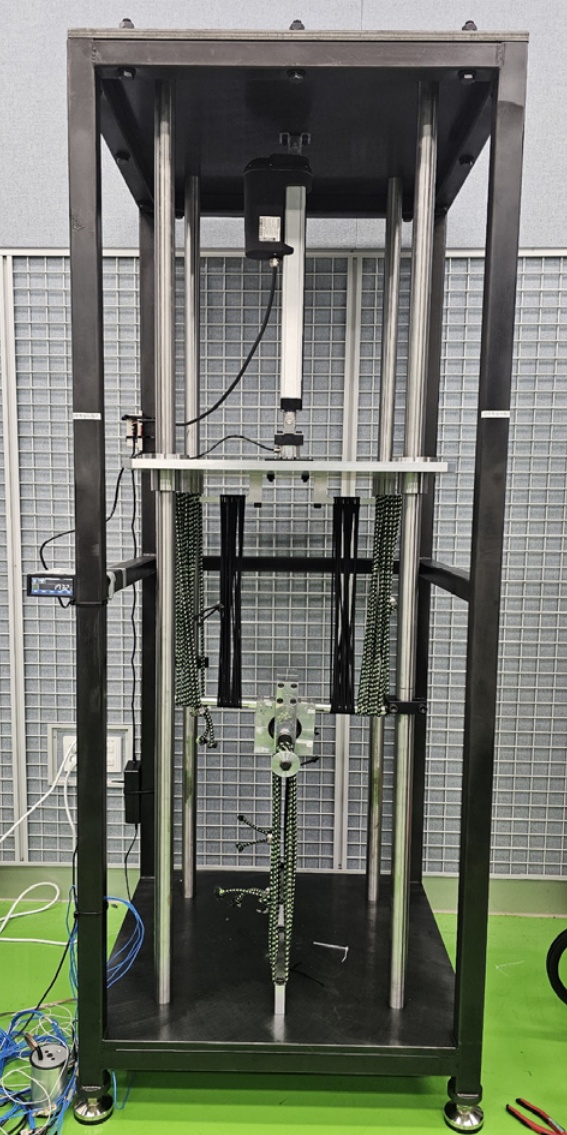
Experimental test bench setup

Experimental test condition
FRF 계측 시에는 인테그랄 셰이커를 활용하였으며, hanning 윈도우가 적용된 white random 신호를 통해 전 주파수 대역을 가진함으로써 결과의 신뢰성을 확보하였다. 특히, 지그의 3축 병진 및 3축 회전 성분을 포함한 6자유도 거동을 정밀하게 식별하기 위해 이론적 최소 계측점보다 많은 24개의 응답점을 배치하여 overdetermined matrix를 구성하였다. 이는 각 계측점에서 취득된 3축 병진 데이터를 기반으로 부시 중심점의 6자유도 정보를 산출하기 위함이며, 구체적인 데이터 변환 프로세스는 2.2장에서 후술할 virtual point transformation(VPT) 기법을 통해 수행하였다.
2.2 부시 단품 동강성 추출 절차
결합품 FRF에는 부시 외에 지그의 동적 영향이 포함되며, 응답 또한 지그 표면에서 계측되었기 때문에 실제 부시 위치의 FRF와는 다르다. 이에 이 연구에서는 이러한 차이를 보정하고 부시 단품의 동강성을 도출하기 위해 두 가지 기법을 적용하였다.
VPT는 virtual point 주변에서 계측된 여러 응답을 기하학적으로 통합하여 VP에서의 6자유도 FRF로 산출하는 기법이다(8). 이 연구에서는 결합품에서 계측된 다수의 FRF 데이터를 VPT로 통합하여 부시 중심 위치의 FRF를 재구성하였으며, 해당 FRF는 이후 inverse substructuring 단계의 입력으로 사용하였다.
VPT로 변환된 FRF에는 여전히 지그의 동적 영향이 포함되므로, 부시 단품의 동강성을 산출하기 위해 IS 기법을 적용하였다. IS는 조인트의 질량이 결합품 전체에 비해 충분히 작다고 가정할 수 있는 경우, 결합 상태에서 계측된 FRF만을 이용하여 조인트의 동강성을 계산하는 기법이다(9,10). 이 방법은 각 부구조(substructure)의 FRF를 별도로 측정할 필요가 없으며, 결합 상태의 FRF 데이터만으로 부구조 간 조인트 강성을 계산할 수 있다는 장점을 갖는다. 이 연구에서는 지그-부시-지그 구조에서 부시 질량이 지그에 비해 작다고 판단하고, 부시를 조인트로 간주하여 IS를 적용함으로써 부시 단품의 동강성을 산출하였다.
2.3 계측된 동강성의 신뢰도 검증
고무 부시의 동강성 계측 결과는 Fig. 3에 제시하였다. 병진(X, Y, Z) 및 회전(RX, RY, RZ) 각 방향에서 주파수 증가에 따라 동강성이 전반적으로 상승하는 경향을 보였으며, 일부 주파수 구간에서는 뚜렷한 피크가 관찰되었다. 특히 하중이 부가된 Z 방향에서는 예하중 증가에 따라 전체 강성 수준이 뚜렷하게 상승하는 특성이 확인되었다.
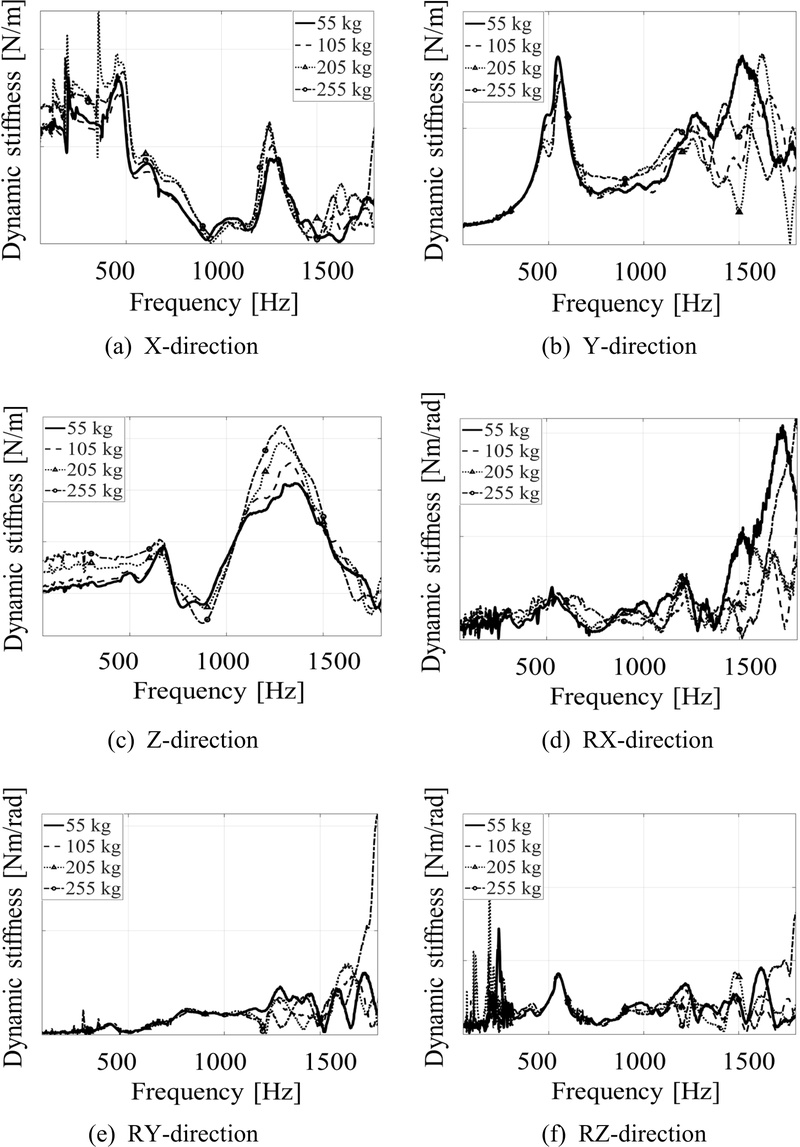
Preload-dependent dynamic stiffness in 6 DOFs
이 연구에서 제안한 계측 방식의 타당성을 검증하기 위하여, 산업계에서 널리 사용되는 MTS 사(MTS Systems Corp., USA)의 방진고무 시험기를 이용한 비교 검증을 수행하였다. 방진고무 시험기는 계측 자유도와 측정 가능 주파수 대역이 기기마다 상이하므로, 이 연구에서는 Z 방향 계측이 가능한 시험기를 선정하여 예하중 55 kg ~ 255 kg 조건에서의 동강성 데이터를 확보하였다. 이후 이 연구에서 계측한 데이터와 비교한 결과, Fig. 4와 같이 고주파 영역에서의 주파수 의존적 증가 경향과 주요 피크 위치가 기존 계측 방식과 유사하게 나타났다. 절대 강성 수준에는 일부 차이가 존재하였으나, 전체 응답 형상과 피크 특성의 일관성을 고려할 때 이 연구의 계측 절차는 타당한 것으로 판단된다.
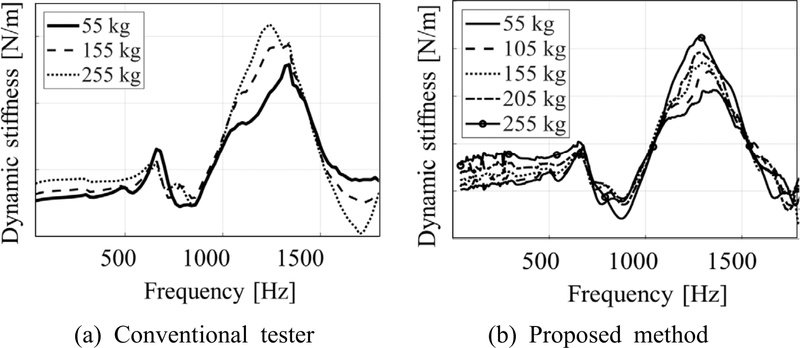
Dynamic stiffness comparison in the Z-direction
지그와 벤치를 고무줄로 연결할 경우, 고무줄의 강성이 두 구조물에 비해 충분히 작아 벤치에서 지그로 전달되는 외란을 효과적으로 차단할 수 있다. 이를 검증하기 위하여 지그와 벤치 각각에 가속도계를 부착한 상태에서 지그를 가진하고 두 위치에서의 FRF를 비교하였다. Fig. 5에 나타난 바와 같이 벤치에서 계측된 FRF가 약 10 dB 이상 낮게 나타났으며, 이는 지그에서의 가진이 고무줄을 통해 테스트 벤치까지 거의 전달되지 않음을 의미한다. 이러한 결과를 통해 고무줄 연결 구조가 FRF 계측 시 외부 진동 유입을 충분히 억제함을 확인하였다.
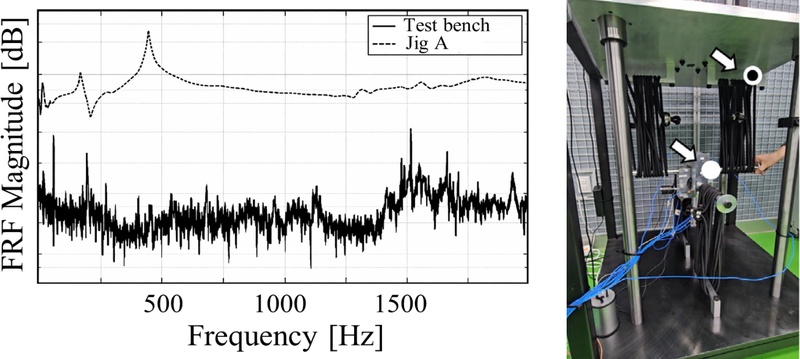
Verification of vibration isolation between the jig and the test bench
3. 점탄성 모델링
일반적으로 실험이나 방진고무시험기를 통해 계측된 동강성 데이터는 모델화를 통해 파라미터화되어 활용된다. 특히 이 연구에서 획득된 고주파수 동강성 데이터는 더 넓은 주파수 범위를 포함하고 있어, 직접 활용하기에는 데이터 규모가 크고 응답 특성 또한 복잡하다. 기존에 널리 사용되는 점탄성 모델은 주로 저주파수 영역을 대상으로 개발되어 고주파 영역에서 나타나는 감쇠의 점진적 변화나 관성 효과를 충분히 재현하지 못한다. 이에 이 연구에서는 이러한 고주파수 거동을 보다 정밀하게 반영하기 위해 분수차 기반 Zener 구조를 확장한 점탄성 LPM을 제안하였다. 이때 모델의 적용 가능성을 효과적으로 검증하고자, 고무 부시의 주파수 의존적 거동이 명확히 관찰되는 800 Hz 이하 대역을 일차적인 목표 대역으로 설정하였다. 따라서 이 모델은 800 Hz까지의 주파수 범위에서 관찰되는 동강성 변화를 12개 내외의 물리적·해석 가능한 파라미터로 축약함으로써, 부시의 주파수 의존적 거동을 간결하면서도 일관성 있게 설명하는 것을 목표로 한다.
3.1 점탄성 재료 모델링의 이론적 배경
고무 부시는 탄성 복원력과 점성 저항이 동시에 작용하는 점탄성 재료로, 외력에 대해 시간 의존적 변형을 나타낸다. 대표적으로 크리프(creep)는 일정 하중에서 시간이 지남에 따라 변형이 증가하는 현상이며, 응력 이완(stress relaxation)은 일정 변형을 유지할 때 응력이 시간에 따라 감소하는 거동을 의미한다. 이러한 비선형 및 시간의존 특성을 설명하기 위해 Maxwell, Kelvin-Voigt, Zener 모델 등 스프링-대시팟 조합 기반의 고전 점탄성 모델이 널리 사용되어 왔다(11,12).
그러나 고주파 영역에서는 감쇠의 점진적 변화, 위상 지연, 질량 관성 효과 등이 두드러져, 고전 점탄성 모델만으로는 실측 동강성을 정밀하게 재현하기 어렵다. 이에 최근 연구에서는 분수차(fractional-order) 기반 점탄성 모델을 도입하여 재료의 주파수 의존적 응답을 보다 정확하게 표현하는 접근이 활발히 사용되고 있다. 이 연구에서는 이러한 관점에 따라 fractional Zener 구조를 기반으로 한 확장 모델을 도입하였으며, 질량 요소를 포함한 단일 자유도 기반의 동강성 모델을 제안한다.
3.2 제안된 점탄성 모델 구조
이 연구에서 제안한 동강성 모델은 수백 개의 실험 주파수 데이터를 소수의 파라미터로 특성화하는 수학적 표현 모델이며, 물리적 의미를 갖는 변수 조합을 통해 해당 주파수 대역 내에서 간결하고 연속적인 거동 데이터를 생성하는 데 그 목적이 있다. 이때 시스템의 주요 동적 특성을 충분히 포함하는 동시에 모델의 복잡도를 최소화하여 시뮬레이션 효율성을 확보할 수 있도록 800 Hz를 적합도 평가 범위로 설정하였다. 제안된 모델 구조는 Fig. 6과 같이 하나의 질량 요소와 세 개의 분지(branch)로 구성된다. 질량 요소의 상부와 하부에 배치된 분지 g1(ω)와 g2(ω)는 질량 관성에 의해 나타나는 지배적 피크 응답을 모사하며, 추가적으로 병렬로 구성된 gbase(ω)는 저주파 영역에서의 완만한 강성 수준을 보충하는 역할을 한다. 관심 주파수 범위(≤ 800 Hz)에서 단일 피크 응답만 관찰되었으므로, 모델 구조는 하나의 질량을 포함한 1자유도 형태로 단순화하였으며, 질량값은 실측값인 0.489 kg을 적용하였다. 고무 부시의 복소 강성을 정밀하게 식별하기 위해, 각 분지에 fractional-order Zener 구조를 도입하였다. 이 모델은 기존 Zener 모델(standard linear solid model)의 점성 요소를 분수 차수 미분 요소로 대체하여 일반화한 점탄성 모델이다. 여기서 핵심 구성 요소인 스프링팟(spring-pot)은 순수 탄성인 스프링(α = 0)과 순수 점성인 대시팟(α = 1)을 분수차 지수 α를 통해 연속적으로 연결한 개념적 요소이다. 이를 통해 기존 정수 차수(integer-order) 모델의 한계를 극복하고, 재료의 주파수 의존적 점탄성 특성을 효과적으로 모사할 수 있다. 시간 영역에서의 응력-변형률 관계는 식 (1)로 정의된다.
| (1) |
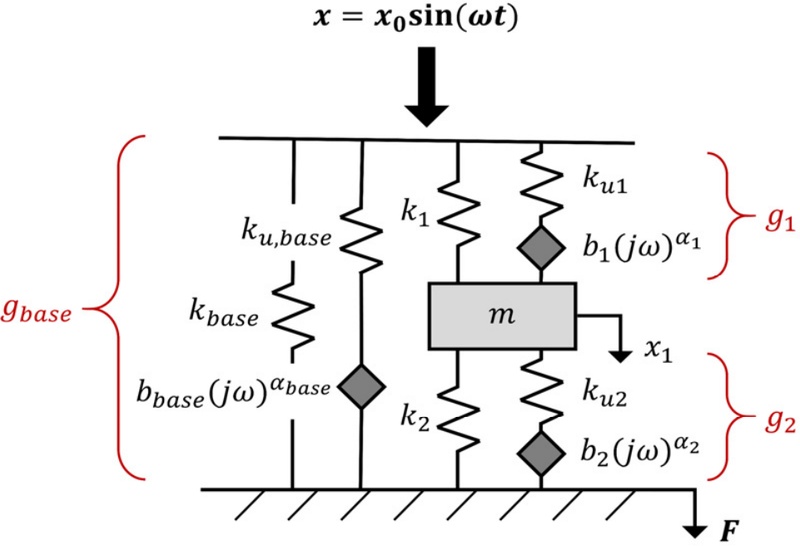
Proposed model
이를 주파수 영역에서 표현하면 식 (2)와 같다.
| (2) |
여기서 α = 0이면, (jω)α = 1이 되어 순수 탄성 스프링의 응답과 동일하며, α = 1이면, (jω)α = jω가 되어 점성 대시팟의 주파수 특성과 일치한다. 따라서 스프링팟은 하나의 단일 지수 α를 통해 탄성-점성 비율을 연속적으로 조정할 수 있으며, 적은 수의 파라미터로도 점탄성 재료의 주파수 의존적 감쇠와 위상 특성을 효율적으로 표현할 수 있다는 이점이 있다.
3.3 모델 파라미터 식별 절차
모델은 질량 요소가 실측값(0.489 kg)으로 고정되므로, 이를 제외한 총 12개의 파라미터를 포함한다. 파라미터 벡터 p는 실험 복소 동강성 과 모델 응답 의 차이가 최소가 되도록 추정하였다. 최적화는 다음의 두 단계로 수행하였다. 먼저 particle swarm optimization(PSO)를 통해 전역 탐색을 수행하여 초기 추정치를 확보한 뒤, 비선형 최소제곱(nonlinear least squares method, NLSQ) 기법을 이용하여 국소 영역에서 빠르게 수렴하도록 하였다. PSO는 초기값 민감도가 낮고 전역 탐색 능력이 우수하며, NLSQ는 수렴 속도와 정밀도가 높아, 두 방법의 결합은 안정적인 파라미터 식별에 유리하다. 이때 각 파라미터의 탐색 범위는 고무 부시의 물리적 특성과 정적 강성 범위를 고려하여 설정하였으며, 이를 통해 최적화 과정의 견고함과 식별된 결과의 물리적 타당성을 확보하였다. 목적함수는 실수부 및 허수부의 정규화된 오차를 포함하여 식 (8)로 정의하였다.
| (8) |
이 목적함수는 관심 주파수 범위 전반에서 모델 복소 동강성이 실험 데이터를 근사하도록 구성하였다.
4. 결 과
4.1 Free-free 조건에서의 모델 적합도 평가
Fig. 7은 예하중이 인가되지 않은 free-free 조건에서 800 Hz까지 계측한 고무 부시의 동강성에 제안된 모델을 적용한 결과를 나타낸 것이다. 모델은 전 주파수 영역에서 실험 데이터의 주요 응답 형상을 안정적으로 재현하였으며, 특히 피크 응답의 주파수 위치와 크기 변화가 실험 결과와 잘 일치하였다. Fig. 8의 오차 분석에서도 확인되듯, 모델-실험 간 상대 오차는 대부분의 주파수 구간에서 약 10 % ~ 15 % 수준을 유지하였다. 다만, 800 Hz 부근에서 오차가 일시적으로 증가하는 경향은 1자유도 기반 모델의 구조적 한계에 기인한 것으로 판단되며, 추후 모델의 복잡도를 보완할 경우 오차가 점진적으로 개선될 것으로 사료된다. 평균적인 정량적 적합도 지표는 Table 2에 제시하였다. 결정계수(R2 ≈ 0.9)와 FRAC(≥ 0.9) 모두 양호한 수준을 보였으며, 이를 통해 제안된 모델이 free-free 조건에서 동강성 응답을 충분한 정확도로 설명함을 확인하였다. 식별된 모델 파라미터는 Table 3에 정리하였으며, 고무 부시의 강성 및 감쇠 특성을 고려할 때 물리적으로 타당한 범위에 분포하였다.
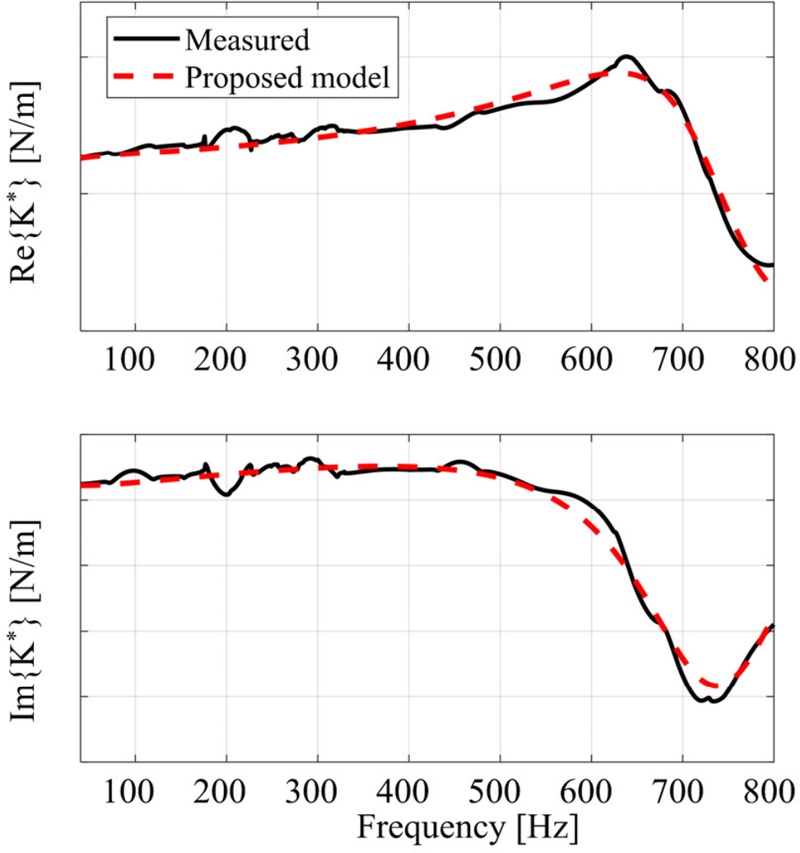
Comparison of measured and modeled dynamic stiffness in the Z-direction
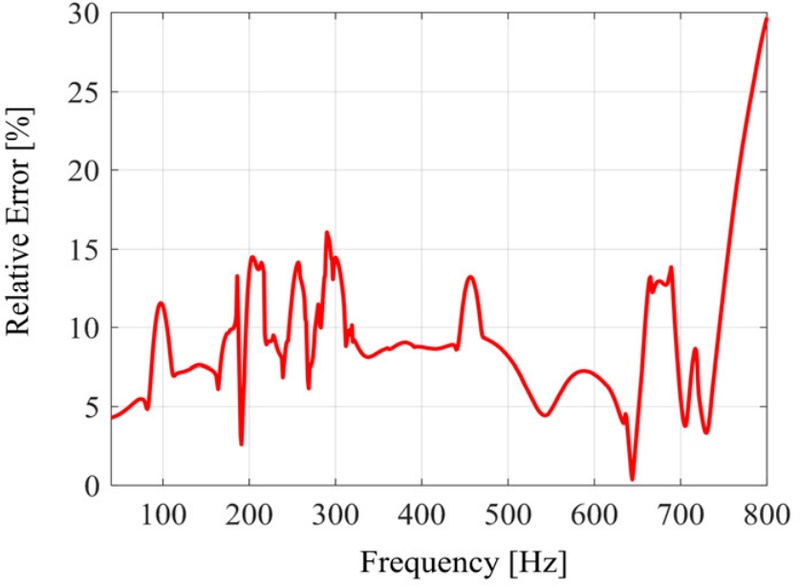
Relative error between the measured and model-identified stiffness
Goodness-of-fit indicators
Identified model parameters
4.2 예하중 조건에서의 모델 적합도 평가
모델의 적용 가능성을 평가하기 위해 55 kg, 105 kg, 155 kg의 예하중 조건에서 계측한 동강성 데이터를 대상으로 동일한 피팅 절차를 수행하였다. 예하중 데이터는 고주파 잡음 억제를 위해 데이터 고유의 경향성이 왜곡되지 않는 범위 내에서 Savitzky-Golay 필터(창 크기 101)를 적용하여 스무딩하였으며, 이후 동일한 최적화 방법으로 파라미터를 추정하였다. Fig. 9에 각 조건에서의 모델-실험 비교 결과를 제시하였다. 예하중 증가에 따라 전체 강성 수준이 상승하는 실험 경향이 관찰되었으며, 제안된 모델은 이러한 변화를 전반적으로 잘 추종하였다. 동일한 모델 구조가 다양한 예하중 조건에서도 적용 가능함을 확인하였다.
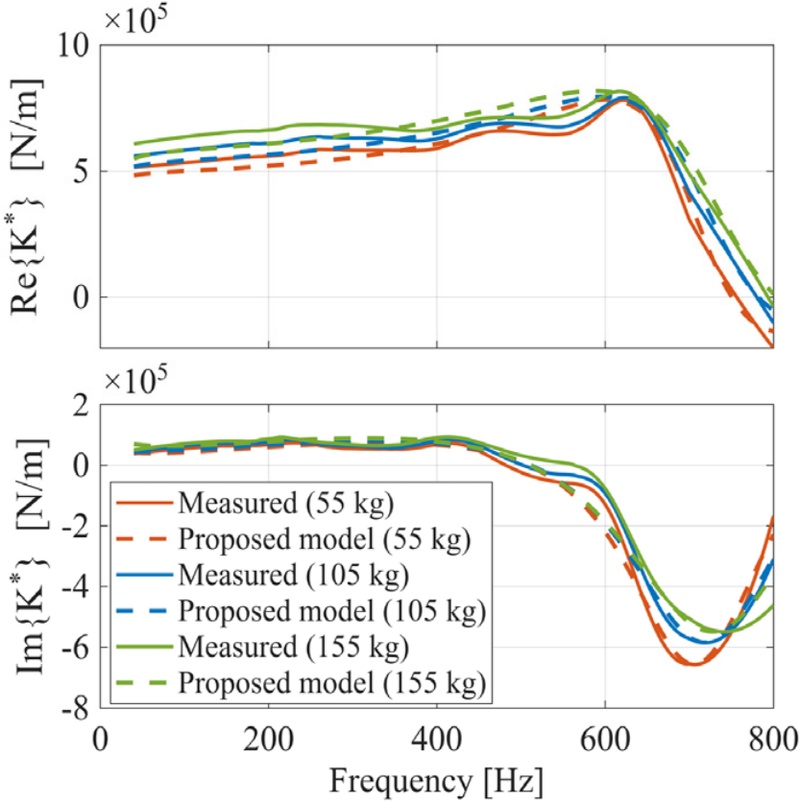
Comparison of measured and model-identified dynamic stiffness in the Z-direction under different preload conditions
5. 결 론
이 연구에서는 전기차용 모터 마운트 고무 부시의 동강성을 고주파 영역에서 정밀하게 계측하고, 이를 효율적으로 표현하기 위한 점탄성 기반 모델을 제안하였다. 제안된 계측 방식은 단일 시험 시퀀스 수행을 통해 6자유도 고주파 동강성을 확보할 수 있다는 점에서 기존 방식과 차별화된다. Free-free 조건에서 측정한 6자유도 동강성에 fractional Zener 기반의 1자유도 모델을 적용한 결과, 피크 응답을 포함한 주요 동특성 형상이 실험 결과와 양호하게 일치하였으며 결정계수 R2 ≈ 0.9 수준의 적합도를 확보하였다. 아울러 동일한 모델 구조를 예하중 조건에 적용하여 조건 변화에 따른 파라미터 피팅 및 모델의 확장 가능성을 검증하였다. 식별된 파라미터는 향후 시뮬레이션에서 부시의 주파수 의존성을 반영하기 위한 기초 자료로 활용될 수 있을 것으로 판단된다.
다만, 이 연구는 특정 형상의 고무 부시에 국한하여 모델링을 수행하였고, 검증 또한 단품 수준에서 이루어져 시스템 레벨의 거동까지는 확인하지 못한 한계가 있다. 특히 이 모델은 800 Hz 이하의 단일 피크 조건에 최적화되었으므로, 다중 공진이 발생하는 복잡한 시스템이나 다양한 재질 및 형상으로 범용성을 확장하는 데에는 제약이 따른다.
따라서, 향후 연구에서는 이러한 한계를 보완하기 위해 예하중 및 운전 조건에 따른 비선형 거동을 반영할 수 있는 파라미터 모델링 기법을 도입하고, 모델의 복잡도를 조절함으로써 피크 및 다양한 부시 사양으로의 확장이 가능할 것으로 기대된다.
기 호 설 명
| α : | 분수차(order) 지수 |
| b : | 스프링팟 계수 |
| k : | 탄성 계수 |
| x : | 변위 |
| g(ω) : | 분지(branch)의 복소 동강성 |
| : | 실험에서 계측된 복소 동강성 |
| : | 모델로부터 계산된 복소 동강성 |
| wR, wI : | 실수부, 허수부 오차에 대한 가중치 |
Acknowledgments
이 연구는 현대자동차, 서울대학교 공학연구원의 지원을 통해 진행되었으며, 2025년도 춘계 소음진동 학술대회에서 발표한 내용을 토대로 작성되었다.
References
-
Ahn, T., Goo, J., Kim, J., Lee, Y., Kim, K. et al., 2010, Estimation of Dynamic Characteristics of a Rubber Component for Subframe in Automobile Vehicles, Transactions of the Korean Society for Noise and Vibration Engineering, Vol. 20, No. 10, pp. 907~914.
[https://doi.org/10.5050/KSNVE.2010.20.10.907]

-
Häußler, M., Klaassen, S. W. B. and Rixen, D. J., 2020, Experimental Twelve Degree of Freedom Rubber Isolator Models for Use in Substructuring Assemblies, Journal of Sound and Vibration, Vol. 474, 115253.
[https://doi.org/10.1016/j.jsv.2020.115253]
-
Oba, K., Kanaiwa, S., Miyakawa, T., Enomoto, T., 2023, 6-degree-of-freedom Motor Mounting, Characteristic for High Frequency Solid-borne of Battery Electric Vehicles, Proceedings of Noise-con and Inter-noise, Vol. 268, No. 6 pp. 2829~2837.
[https://doi.org/10.3397/IN_2023_0411]
-
Zucchini, A., Hülsmann, A. and Naets, F., 2025, A Methodology for the Experimental Characterization of Rubber Isolators with Frequency and Preload Dependency, Mechanical Systems and Signal Processing, Vol. 225, 112225.
[https://doi.org/10.1016/j.ymssp.2024.112225]
-
Li, G., Wu, L., Zhang, S., Liu, F., 2022, Frequency Dependence Prediction and Parameter, Identification of Rubber Bushing, Scientific Reports, Vol. 12, 863.
[https://doi.org/10.1038/s41598-022-04839-2]
-
Chen, B., Chen, L., Zhou, F., Huang, J., Huang, Z., Prediction of Frequency Response of Sub-frame Bushing and Study of High-order Fractional Derivative Viscoelastic Model, Scientific Reports, Vol. 14, 15767.
[https://doi.org/10.1038/s41598-024-66536-6]
-
Liu, X. A., Zhang, J., Jia, X., Xiao, S., Chen, D. et al., 2023, Modeling and Analysis of Dynamic Characteristics of Rubber Isolators for Electric Vehicles under High-frequency Excitation, Proceedings of the Institution of Mechanical Engineers, Part D: Journal of Automobile Engineering, Vol. 237, No. 12, pp. 2942~2956.
[https://doi.org/10.1177/09544070221114683]
- Seijs, M. V., 2016, Experimental Dynamic Substructuring: Analysis and Design Strategies for Vehicle Development, Doctoral Dissertation, Delft University of Technology, Delft, Netherlands.
-
Klerk, D., Rixen, D. J. and Voormeeren, S. N., 2008, General Framework for Dynamic Substructuring: History, Review and Classification of Techniques, AIAA Journal, Vol. 46, No. 5, pp. 1169~1181.
[https://doi.org/10.2514/1.33274]
- Seijs, M. V., Bosch, D., Klerk, D. and Rixen, D., 2013, An Improved Methodology for the Virtual Point Transformation of Measured Frequency Response Functions in Dynamic Substructuring, Proceedings of the 4th ECCOMAS Thematic Conference on Computational Methods in Structural Dynamics and Earthquake Engineering (COMPDYN), Kos Island, Greece, pp. 4334~4347.
-
Adduci, R., Vermaut, M., Perrelli, M., Cosco, F., Vanpaemel, S. et al., 2024, A Review of Bushing Modelling Approaches for Multibody Simulations, Mechanism and Machine Theory, Vol. 191, 105496.
[https://doi.org/10.1016/j.mechmachtheory.2023.105496]
-
Bonfanti, A., Kaplan, J. L., Charras, G., Kabla, A., 2020, Fractional Viscoelastic Models for Power-law Materials, Soft Matter, Vol. 16, No. 26, pp. 6002~6020.
[https://doi.org/10.1039/D0SM00354A]