IRCSA 및 최적화를 활용한 테이퍼 형상 공작 기계 스핀들-공구 결합부 동특성 계측
Ⓒ The Korean Society for Noise and Vibration Engineering
Abstract
This study proposes an experimental identification framework for the dynamic characterization of a spindle-tool joint using virtual point transformation (VPT) and inverse receptance coupling substructure analysis (IRCSA). Translational receptances measured at multiple locations are transformed via VPT to reconstruct joint receptances including rotational degrees of freedom. These are then used to estimate the joint dynamics through IRCSA. To mitigate the effects of measurement uncertainty, we apply an RCSA-based optimization assuming frequency-independent equivalent stiffness and damping. Experiments under different clamping forces showed that joint stiffness increases with clamping force, whereas damping exhibits a non-monotonic trend. These results highlight the strong influence of clamping conditions on joint dynamics.
Keywords:
Dynamic Substructuring, Receptance Coupling Substructure Analysis, Joint Property, Virtual Point Transformation, Clamping Force, Optimization키워드:
동적 부구조법, 리셉턴스 합성 기법, 결합부 동특성, 가상점 변환, 고정력, 최적화1. 서 론
공작기계의 가공 정밀도와 절삭 안정성은 스핀들-공구 결합부의 동특성에 크게 의존한다. 결합부의 강성과 감쇠 특성은 공구 끝단의 주파수 응답 함수(FRF, frequency response function)를 변화시키며, 이는 가공 품질과 공구 수명 등에 직접적인 영향을 미친다. 그러나 다양한 스핀들-공구 조합에 대해 결합 후 리셉턴스를 실험적으로 측정하는 것은 시간과 비용이 많이 들기 때문에, 단품의 동특성을 바탕으로 결합품의 응답을 예측하려는 연구가 지속되어 왔다(1).
Receptance coupling substructure analysis(RCSA)는 대표적인 동적 부분구조 해석 기법으로, 단품의 리셉턴스(힘-변위 비)를 결합 조건에 따라 합성하여 결합품의 리셉턴스를 추정한다. Schmitz 등은 스핀들-홀더-공구를 세 개의 부분구조로 나눈 three-component RCSA를 제안하여, 실험과 해석을 병행한 공구 끝단 응답 예측 방법을 제시하였다(2). 그러나 이와 같은 합성 기반 접근법은 결합면의 실제 강성과 감쇠가 정확히 반영되지 않을 경우 예측 정확도가 떨어지는 문제가 있으며, 결합부의 물리적 거동을 직접적으로 파악하기 어렵다는 한계를 지닌다.
이러한 이유로, 결합품의 전체 응답으로부터 결합부 특성을 역으로 추정하는 inverse RCSA(IRCSA) 기법이 제안되었다.
Özşahin et al.은 closed-form 방식으로 RCSA 식을 재정렬 후 공구의 고유 주파수 근방에서 조인트의 동적 파라미터를 효율적으로 계산하는 방법을 제안하였다. 그러나 결합부의 리셉턴스는 일반적으로 부품들의 리셉턴스에 비해 매우 작아 노이즈에 취약한데, 이를 극복하고 적절한 값을 취하는 기준을 명확히 제시하지 못했다는 한계가 있다(3).
Namazi et al.은 스핀들-홀더 테이퍼 접합부를 분포된 병진·회전 스프링으로 모델링하고, 실험적으로 얻은 전체 조립체의 병진 FRF를 유한요소 모델에 피팅하여 접촉 강성을 추정하였다. 이 방법은 회전 자유도를 포함하는 분석 모델을 제시했다는 점에서 이전 연구들을 확장하지만, 스핀들 유한요소 모델을 구성하는 과정이 필수적이며, 공구 길이에 따라 결합부 강성이 다르게 계측되는 한계가 있다(4).
한편, Shaik et al.은 스핀들-툴을 티모셴코 빔으로 모델링하고 결합품의 전체 FRF를 이용해 최적화 기반 통계적 오류를 최소화하는 방식으로 접합부 파라미터를 추정하였다(5). 이 방법은 공진 주파수를 맞추는 데에서 그치고 반공진이나 고주파수 대역의 FRF에 대해서는 정확도가 떨어지는 한계가 따른다. 또한 회전 자유도에 대한 고려가 이루어지지 않았으며 현실과의 정합성이 보장되지 않는 유한요소 모델에 의존한다.
이 연구에서는 실험적으로 획득한 리셉턴스에 virtual point transformation(VPT)을 적용하여, 노이즈가 완화되고 회전 자유도가 포함된 결합부 리셉턴스 행렬을 구성하였다(6). 그리고 IRCSA 후 최적화로 보정하는 절차를 통해 잡음의 영향을 최소화하였다. 스핀들-공구 접합면의 결합력을 실험 변수로 설정하여 결합력 크기에 따른 결합부 동특성 변화를 정량적으로 규명하고, 보정된 결합부 리셉턴스를 RCSA 예측에 반영함으로써 전체 결합품 리셉턴스의 정확도를 향상시켰다. 이러한 접근은 최적화를 통한 보정 과정이 뒤따르므로 정확한 주파수에서의 값을 선별하는 부담이 적고, 스핀들 실험 리셉턴스를 직접 사용해 신뢰성을 확보할 수 있으며, IRCSA를 통해 공구 리셉턴스를 배제하므로 공구와 독립적으로 결합부 동강성을 구할 수 있다. 또한 리셉턴스 전체의 유사도를 최적화 목적함수로 사용하므로 모드 주파수를 맞추는 데에서 그치지 않고 전반적으로 정확한 리셉턴스를 구할 수 있다. 이 연구는 실험 기반 결합부 식별에 회전 자유도와 전 주파수대역 분석을 통합함으로써, 스핀들-공구 결합계의 동특성 해석 신뢰도를 높이는 데 목적이 있다.
2. 배경 이론
2.1 RCSA, IRCSA
RCSA 기법은 결합품을 이루는 단품들의 리셉턴스들을 합성하여 결합품의 리셉턴스를 예측하는 기법이다. 여기서 리셉턴스는 시스템에 가해지는 힘에 대한 변위의 비를 주파수 영역에서 나타낸 주파수 응답 함수이다. Fig. 1과 같이 스핀들과 공구의 결합부 및 내부 자유도의 리셉턴스가 있을 때, 식 (1)을 적용한다.
| (1) |
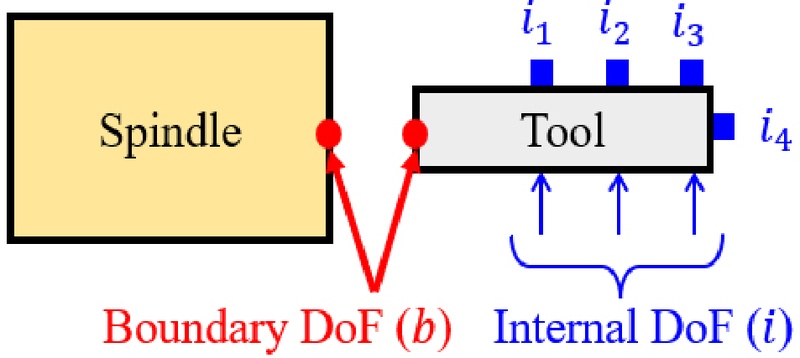
Boundary and internal DoFs of spindle and tool
IRCSA 기법은 반대로 결합품의 리셉턴스로부터 단품의 리셉턴스를 제거하여 다른 단품의 리셉턴스를 예측하는 기법이다. 식 (1)을 식 (2)와 같은 형태로 정리하면 결합품의 리셉턴스로부터 스핀들과 공구의 리셉턴스를 제거해 결합부의 리셉턴스를 구할 수 있다.
| (2) |
2.2 VPT 기법
VPT(virtual point transformation) 기법은 실험적으로 얻은 유한 개의 응답점 데이터를 통해 구조물의 특정 지점, 즉 ‘가상점(virtual point)’의 거동을 추정하는 기법이다. 실제 측정이 어려운 회전 자유도나 영역의 응답을 복원하기 위해, 다수의 가진으로 측정된 다수의 센서 신호를 변환해 가상점의 병진 및 회전 응답을 재구성한다. 이를 통해 실험에서 얻은 리셉턴스 행렬을 2자유도 형태로 축소할 수 있다.
Fig. 2에서 가상점은 2개의 자유도를 가지며, 주변에 응답점과 가진점들이 있다. 응답점과 가진점들이 포함된 영역은 변형 없이 강체처럼 거동한다고 가정한다. 각 응답점에서의 변위는 가상점에서 응답점까지의 변위를 이용해 식 (3)과 같이, 가상점에서의 가상 변위로 변환할 수 있다. 각 응답점에 대한 변환 과정은 식 (4)와 같이 열 방향으로 쌓아 식 (5)와 같은 형태로 나타낼 수 있다.
| (3) |
| (4) |
| (5) |
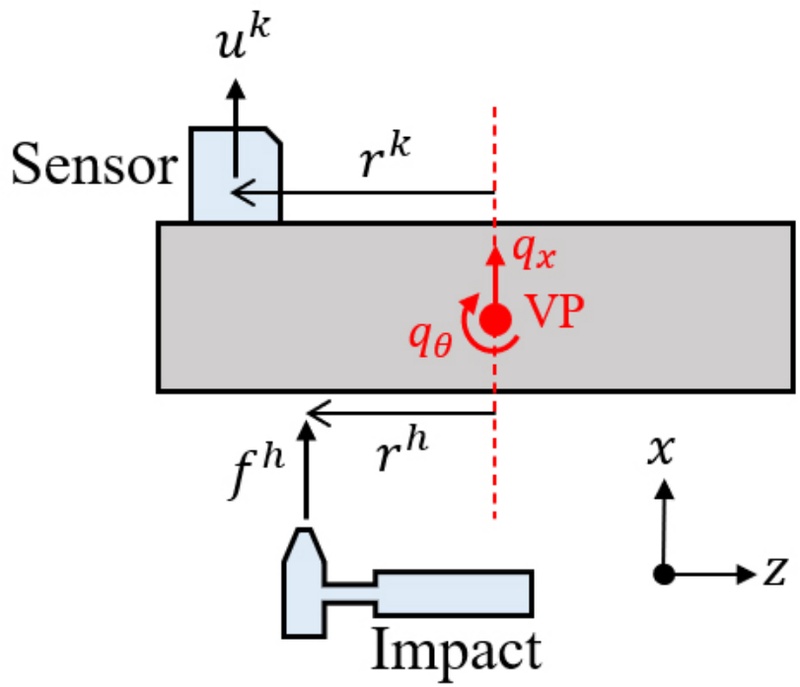
Constructing IDMs associated with virtual point from measured responses and impacts
비슷한 방식으로, 각 가진점에서의 가진력은 식 (6)과 같이 가상점에서의 가상 힘 및 변위로 변환이 가능하다. 각 가진점에 대한 변환 과정은 식 (7)과 같이 행 방향으로 쌓아 식 (8)과 같은 형태로 나타낼 수 있다.
| (6) |
| (7) |
| (8) |
응답점과 가진점에 대한 interface displacement mode 행렬 각각의 의사역행렬을 식 (9), 식 (10)과 같이 구하면 응답점, 가진점 좌표 변환 행렬로 사용할 수 있다. 각각을 식 (11)에서와 같이 결합부 리셉턴스 행렬의 왼쪽과 오른쪽에 곱함으로써 가상점에서의 2 × 2 행렬로 축소할 수 있다.
| (9) |
| (10) |
| (11) |
3. IRCSA 및 최적화를 통한 결합부 동특성 계산
3.1 파라미터 정의
스핀들과 공구는 축 대칭에 가까운 회전체 형상이므로 회전, 병진의 2개 자유도만을 고려한다. 따라서 스핀들과 공구 간의 결합은 병진과 회전 2자유도를 갖는 단일한 가상점에서 이루어지는 것으로 가정하고, 이에 따라 결합부 리셉턴스는 식 (12)와 같이 2 × 2 행렬 Hj의 형태로 구한다. 이 행렬의 1행과 2행은 각각 가상점의 병진 변위와 회전 변위, 그리고 1열과 2열은 각각 가상점에 가해지는 힘과 모멘트에 대응된다. 리셉턴스 행렬의 대칭성에 의해 과 는 같다고 가정한다. 최종적으로 최적화 대상이 되는 파라미터는 각각의 실수부 및 허수부를 포함한 총 6개의 값으로 정의된다.
| (12) |
3.2. 실험 및 유한요소 해석 과정
IRCSA 및 RCSA 과정에는 Fig. 1과 같이 결합품의 내부 자유도, 즉 결합부에 해당하지 않는 부분의 리셉턴스, 스핀들의 결합부 리셉턴스, 그리고 공구의 결합부 및 내부 리셉턴스가 사용된다. 공구는 Fig. 3의 두 종류의 공구에 대해 수행되었다.
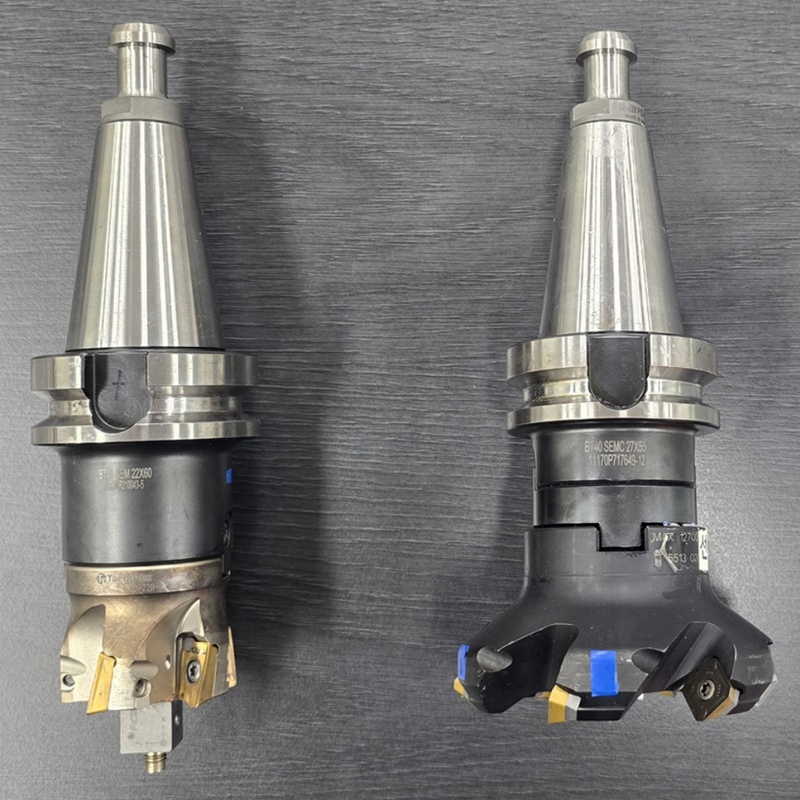
Two types of tools A, B used for joint property identification
스핀들의 결합부 리셉턴스는 단축 가속도계와 임팩트 해머를 사용한 충격 시험으로 구하였다. 각 위치에서 3회 타격 후 평균을 구하였으며, 측정 주파수 범위는 2048 Hz까지였다.
스핀들은 Fig. 4와 같이 정반에 지그로 고정하였다. 가속도계들은 결합부 근방에 부착되어, 측정한 4 × 4 리셉턴스 행렬을 VPT를 통해 병진, 회전 자유도가 포함된 2 × 2 행렬로 축소하였다.
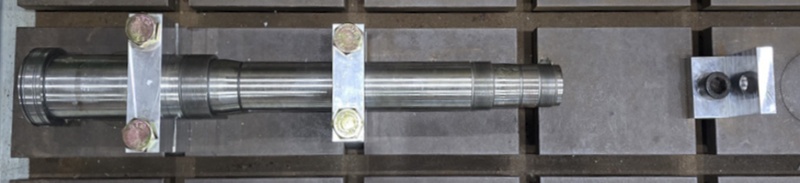
Experimental setup for spindle
결합품의 내부 자유도 리셉턴스는 마찬가지로 단축 가속도계를 사용한 충격 시험을 통해 구하였다. 공구와 스핀들의 결합은 Fig. 5와 같이 공구 상단에 무두 볼트를 체결, 스핀들을 관통 후 뒤쪽 지그에서 볼트로 체결함으로써 이루어졌다.
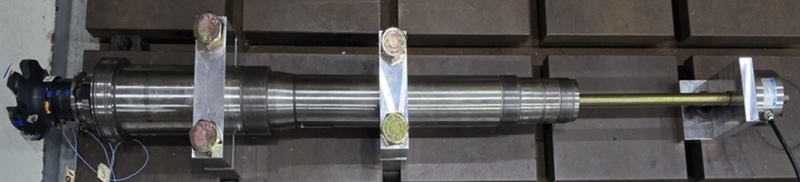
Experimental setup for spindle-tool assembly
이때 볼트와 지그 사이에는 로드 셀을 배치해 결합력을 정확히 측정하였다. 실험 과정은 1961 N ~ 18 632 N 범위 내의 다양한 결합력 조건에서 반복되어, 결합력 크기에 따른 강성 및 감쇠 변화를 추적하는 데에 그 결과가 사용되었다.
공구 리셉턴스는 Abaqus 소프트웨어를 사용한 유한요소 해석으로 구하였다. 내부 자유도 리셉턴스는 결합품에서와 같은 위치의 노드를 대상으로 구하였으며, 결합부 DoF는 스핀들과 접촉하는 테이퍼 면을 스핀들 단품에서의 가상점과 동일한 위치에 정의된 점에 RBE2 결합으로 속박해 구하였다.
3.3 최적화
최적화는 스핀들과 공구, 그리고 결합부의 리셉턴스를 RCSA 기법으로 합성한 예측 결과와 실험으로 얻은 결합품 리셉턴스의 차이를 목적함수로 설정하여 MATLAB의 fminsearch 함수를 이용해 이루어졌다.
목적함수는 공구 A와 B 두 종류 모두에 대해, 주파수 대역 1200 Hz ~ 1700 Hz에서 측정된 결합품 리셉턴스의 절댓값과 예측 리셉턴스의 절댓값 간의 로그 차이를 계산하여 그 평균 오차의 합으로 정의하였다.
이 주파수 대역은 IRCSA로 추정한 결합부 리셉턴스의 크기가 공구 리셉턴스에 비해 지나치게 크거나 작지 않아, 결합부의 영향이 가장 명확히 반영되는 구간이기 때문이다. 또한 리셉턴스에 로그를 취함으로써 공진점 부근 리셉턴스의 과도한 크기가 최적화 과정에 불균형한 영향을 주는 것을 방지하였다.
Fminsearch는 초기값에 민감한 최적화 함수로, 적절한 초기값을 선정해야 올바르게 수렴하기에 초기값은 Fig. 6에서와 같이, 결합품 리셉턴스에서 스핀들과 공구 리셉턴스를 IRCSA로 제거한 결과에서 변화 폭이 작은 주파수 대역의 값을 참조하여 결정되었다.
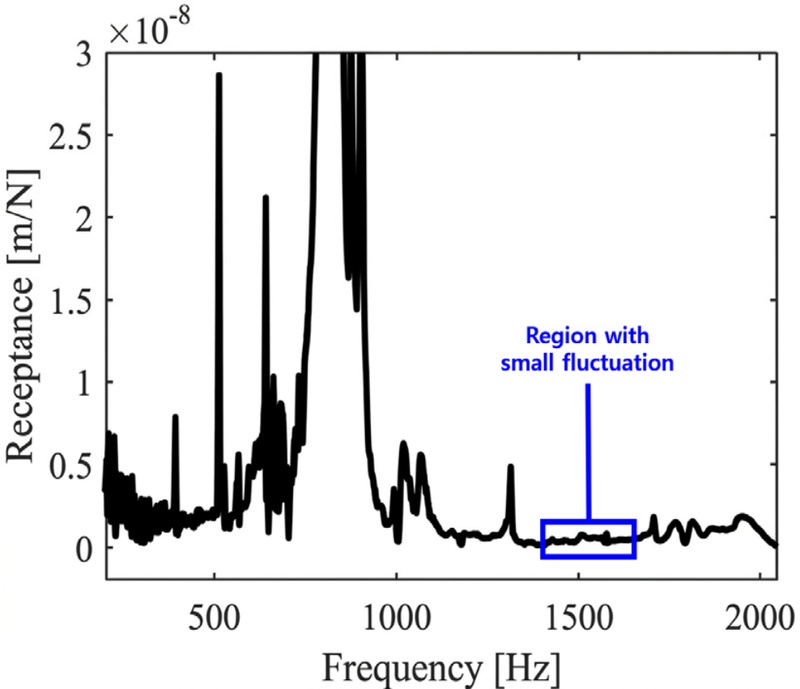
Receptance of joint found by IRCSA
4. 결 과
4.1 최적화 결과
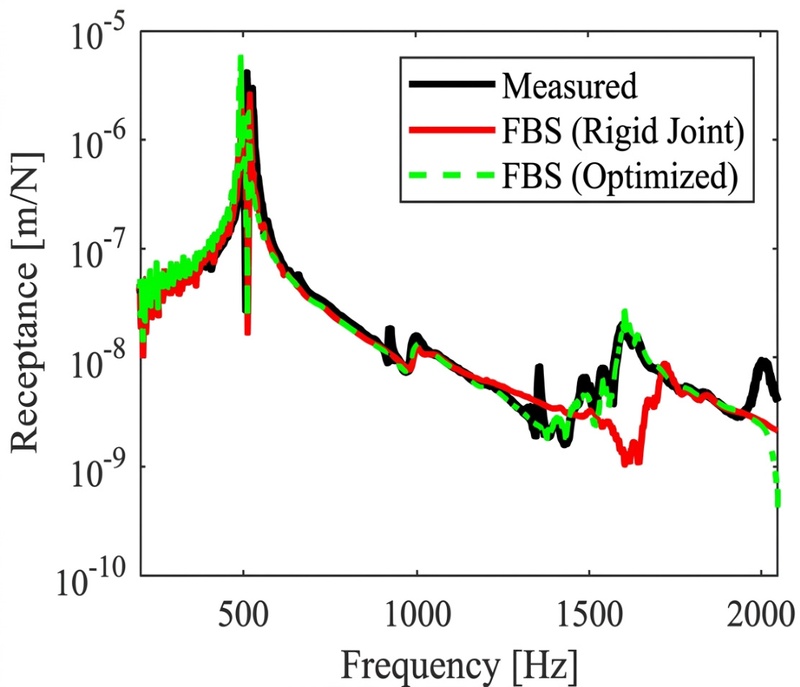
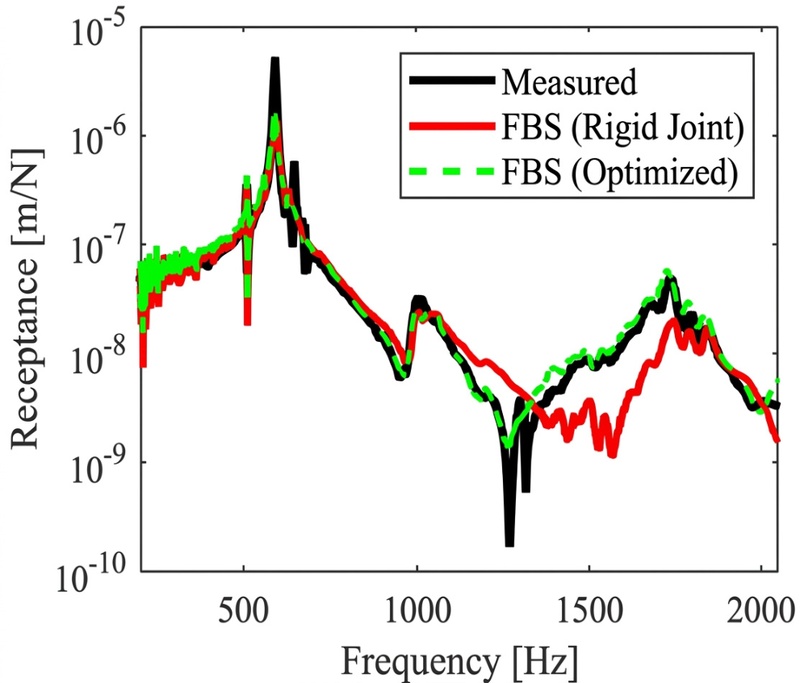
최적화 결과를 이용하여 RCSA 기법으로 예측한 결합품 리셉턴스와 실험값을 비교한 결과를 Fig. 7과 Fig. 8에 각각 나타내었다. 각 그림에는 결합부를 강체로 가정한 경우(FBS rigid joint)와, 최적화 과정을 통해 식별된 결합부 리셉턴스(FBS optimized)를 적용한 경우의 예측치를 함께 표시하였다.
Receptance of joint found by IRCSA
Receptance of joint found by IRCSA
결합부를 강체로 가정한 경우에는 약 1000 Hz 이상의 영역에서 리셉턴스가 전반적으로 과소평가되었으며, 주요 공진 및 반공진 주파수의 위치와 진폭이 실험값과 일치하지 않는 경향을 보였다. 반면, 최적화를 통해 식별된 결합부 리셉턴스를 적용한 경우에는 1200 Hz ~ 1700 Hz 범위에서 실험값과의 일치도가 현저히 향상되었다. 특히 1차 공진 이후의 고주파 대역에서 공진점 위치 오차가 5 % 이내로 감소하였으며, 진폭 차이 또한 수 dB 이하로 수렴하였다.
또한, 이 연구에서 목적함수를 1200 Hz ~ 1700 Hz 대역에 한정하여 설정하였음에도 불구하고, 400 Hz ~ 1100 Hz 구간에서도 예측 결과가 동반 개선되는 양상이 확인되었다. 이는 식별된 결합부 리셉턴스가 특정 주파수 대역에 한정된 경험적 보정 파라미터가 아니라, 결합면의 실질적인 주파수 의존 거동을 반영하고 있음을 시사한다.
종합적으로 볼 때, 최적화를 통해 식별된 결합부 리셉턴스를 적용함으로써 RCSA 예측 결과의 정확도가 유의하게 향상되었다.
4.2 결합력 크기에 따른 결합부 동특성 변화
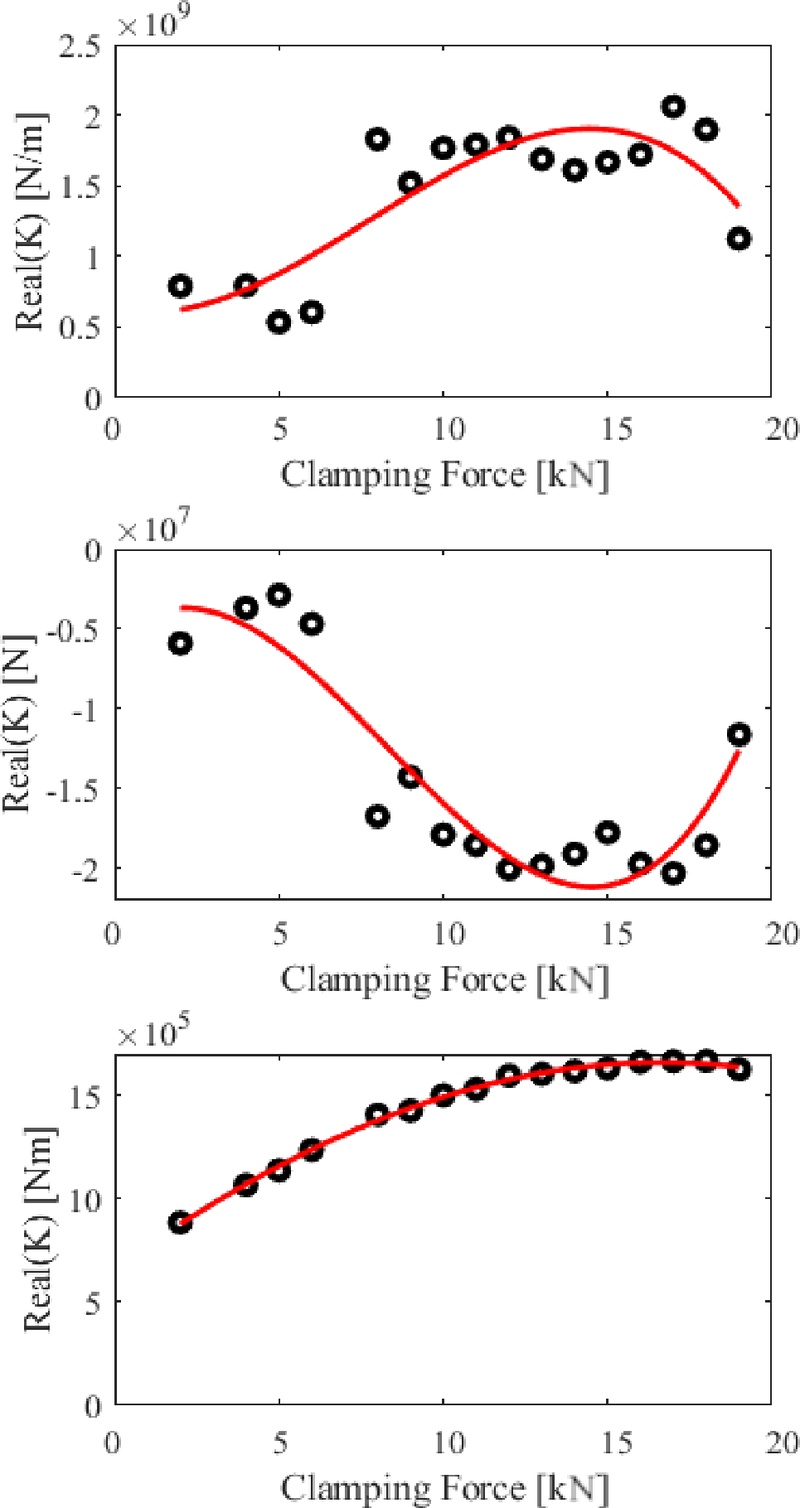
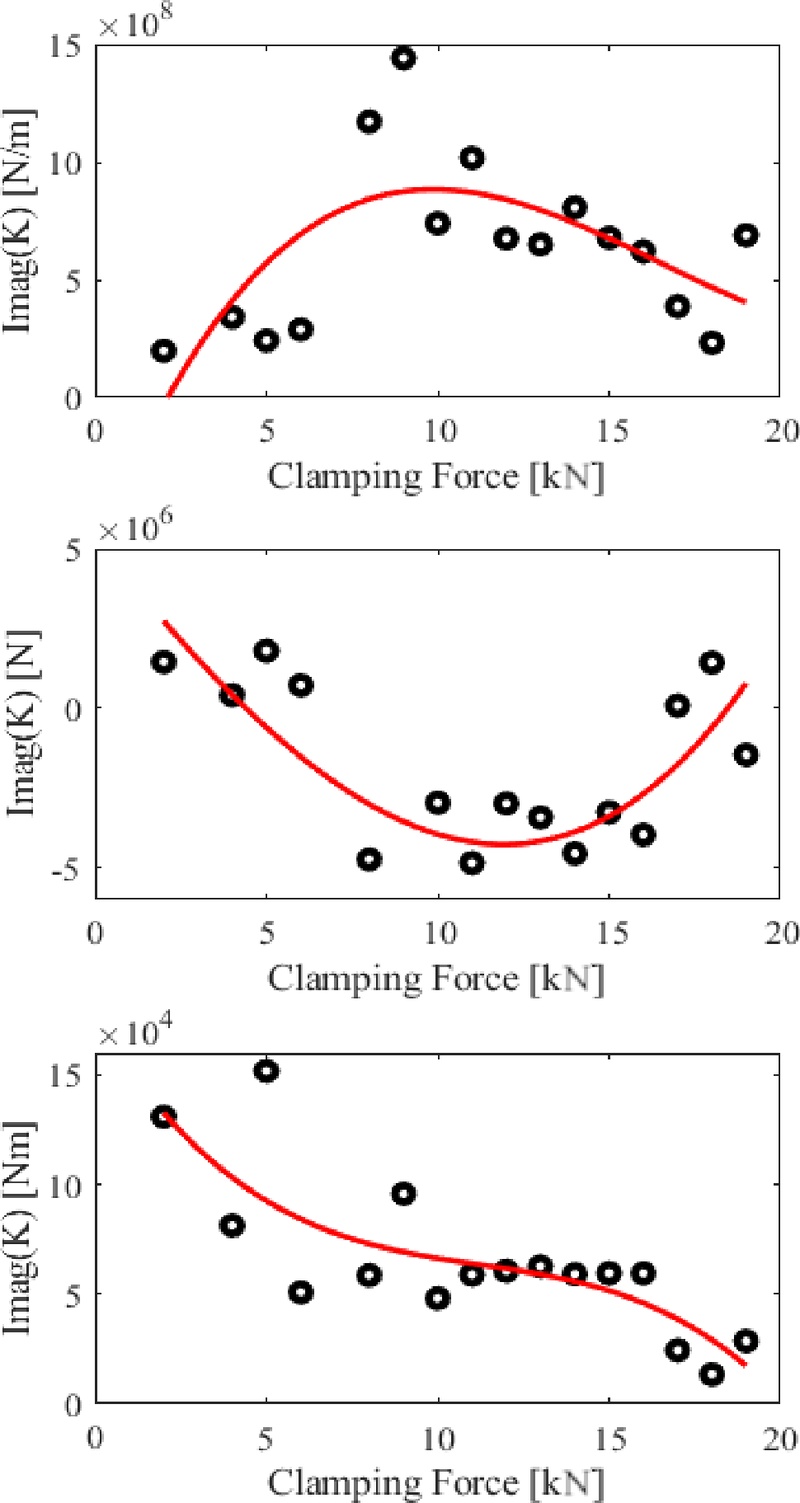
결합력 크기에 따른 결합부 복소 강성 행렬 [K]의 실수부 및 허수부 변화 추이는 각각 Fig. 9, Fig. 10에 나타나 있다.
Dependency of Re(K) on clamping force
Dependency of Im(K) on clamping force
결합력 증가에 따라 대부분의 항목에서 강성의 실수부의 절대값은 초기에는 증가하다가 일정 수준 이후에는 완만히 감소하는 비선형 포화 특성을 보인다. 이는 결합면의 미세 거칠기 접촉이 증가하며 접촉면적이 확대되는 초기 구간에서는 유효 접촉 강성이 향상되다가, 이후에는 전체 접촉면이 거의 완전히 밀착되어 추가적인 결합력 증가가 오히려 미세한 국부 소성 변형이나 미끄러짐을 유발할 가능성이 있기 때문으로 추정된다. 실제로 Xu et al.은 스핀들-홀더 테이퍼 접합부의 응력 해석 결과, 결합력이 일정 수준을 초과하면 큰단부에서 응력 집중과 미세 소성 거동이 발생함을 보고하였으며(7), Zhao et al.은 프랙탈 기반 접촉 모델을 통해 미세 요철 접촉의 탄성-소성 전이와 원심력 효과가 결합될 경우 접촉 강성이 비선형적으로 감소할 수 있음을 제시하였다(8).
Fig. 9에 나타난 실수부 결과에서는 병진-병진 성분이 약 13 729 N 부근까지 증가한 뒤 완만히 감소하는 경향을 보였으며, 회전-회전 성분 또한 유사한 포화 거동을 나타낸다. 반면 교차항(병진-회전, 회전-병진)은 결합력 증가에 따라 부호가 반전되는 구간이 존재하는데, 이는 결합면 하중 전달 경로의 변화 및 접촉면 미끄러짐 상태의 변화를 반영하는 것으로 해석된다.
허수부의 경우는 결합력 증가에 따라 감쇠 성분이 점진적으로 감소하는 경향을 보였다(Fig. 10). 이는 낮은 결합력에서 접촉면의 미세 슬립에 의한 마찰 감쇠가 크게 작용하나, 결합력이 충분히 커지면 접촉면이 고정되어 구조 감쇠에 가까운 거동으로 전환되기 때문이다.
종합하면 결합부의 복소 강성은 결합력에 따라 강성-감쇠 상호 보상 관계를 나타내며, 약 9806 N 부근에서 강성과 감쇠의 균형이 가장 안정적으로 유지되는 것으로 판단된다.
5. 결 론
이 연구에서는 스핀들-공구 결합계의 동특성을 실험적으로 식별하기 위해, IRCSA를 최적화로 보완하는 접근법을 제시하였다. 실험을 통해 획득한 리셉턴스 데이터를 VPT하여 회전 자유도를 포함한 결합부의 응답을 재구성하였고, 이를 기반으로 결합부 리셉턴스 행렬을 추정한 뒤, IRCSA와 최적화 과정을 거쳐 잡음의 영향을 최소화하였다. 이렇게 보정된 결합부 리셉턴스를 다시 RCSA 예측식에 반영함으로써, 결합품 전체의 응답을 보다 정확하게 예측할 수 있었다.
결합력의 변화에 따른 결합부 응답 특성을 실험적으로 비교한 결과, 결합력이 증가할수록 결합부의 강성이 커지고 감쇠가 감소하는 경향이 나타났다. 이는 선행연구들과 동일한 물리적 양상을 보여주며, 스핀들-공구 접합면에서도 결합력 변화가 동특성에 지배적인 영향을 미친다는 점을 확인하였다.
또한 전 주파수대역을 대상으로 리셉턴스를 보정함으로써, 기존 연구들이 특정 공진 영역에 국한되어 다루지 못했던 주파수 의존적 거동을 보다 일반적으로 포착할 수 있었다.
이러한 접근은 공작기계의 주파수 응답 예측뿐 아니라, 향후 절삭 안정성 해석이나 결합부 설계 변수 최적화에도 활용 가능한 기초 자료로서의 의미를 갖는다. 다만 접합부의 비선형 거동이나 온도, 마찰 조건의 변화를 고려하지 않았으므로, 향후 연구에서는 이러한 요인을 포함한 주파수·하중 의존적 결합모델의 확장이 필요하다(9).
기 호 설 명
| f : | 가진력 벡터 |
| fh : | h번째 가진력 |
| : | 결합품 내부 자유도 리셉턴스 |
| Hj : | 결합부 리셉턴스 |
| : | 공구 내부 자유도 리셉턴스 |
| : | 공구 경계 자유도 리셉턴스 |
| : | 공구 내부 - 경계 자유도 교차 리셉턴스 |
| : | 공구 경계 - 내부 자유도 교차 리셉턴스 |
| : | 스핀들 경계 자유도 리셉턴스 |
| : | virtual point transformation이 적용된 스핀들 리셉턴스 |
| K : | 결합부 강성 행렬 |
| m : | 가상점에서의 가상 하중 벡터 |
| mx : | 가상점에서의 가상 힘 |
| mθ : | 가상점에서의 가상 모멘트 |
| qx : | 가상점 병진 변위 |
| qθ : | 가상점 회전 변위 |
| Ru : | 변위 interface displacement mode 행렬 |
| Rf : | 가진력 interface displacement mode 행렬 |
| : | 가상점에서 k번째 가진점까지의 변위 |
| : | 가상점에서 h번째 응답점까지의 변위 |
| : | 스핀들 응답 좌표 변환 행렬 |
| : | 스핀들 가진 좌표 변환 행렬 |
| u : | 응답점들의 변위 벡터 |
| uk : | k번째 응답점에서의 변위 |
Acknowledgments
이 연구는 (주) DN솔루션즈, 서울대학교 공학연구원, 교육부 및 한국연구재단의 4단계 두뇌한국21 사업(4단계 BK21 사업)의 지원을 통해 진행되었다.
References
-
Son, J. H., Kim, J. Y., Lee, C. H., Jang, S. H. and Kang, Y. J., 2024, Study on the Modular Design Methodology for Machine Tools using Receptance Coupling Substructure Analysis, Transactions of the Korean Society for Noise and Vibration Engineering, Vol. 34, No. 3, pp. 302~311.
[https://doi.org/10.5050/KSNVE.2024.34.3.302]

- Schmitz, T. L. and Donaldson, R. R., 2000, Three-component Receptance Coupling Substructure Analysis for Tool Point Dynamics Prediction, Journal of Manufacturing Science and Engineering, Vol. 122, No. 3, pp. 533~541.
-
Özşahin, O., Ertürk, A., Özgüven, H. N. and Budak, E., 2009, A Closed-form Approach for Identification of Dynamical Contact Parameters in Spindle-holder-tool Assemblies, International Journal of Machine Tools and Manufacture, Vol. 49, No. 1, pp. 25~35.
[https://doi.org/10.1016/j.ijmachtools.2008.08.007]
-
Namazi, M., Altintas, Y., Abe, T. and Rajapakse, N., 2007, Modeling and Identification of Tool Holder-spindle Interface Dynamics, International Journal of Machine Tools and Manufacture, Vol. 47, No. 9, pp. 1333~1341.
[https://doi.org/10.1016/j.ijmachtools.2006.08.003]
-
Shaik, J. H., Srinivas, J., Srinivas Rao, T., Rama Kotaiah, K. and Raghu Kumar, B., 2021, Identification of Practical Spindle-tool Interface Parameters using an Optimization Based Statistical Approach, Sādhanā, Vol. 46, 111.
[https://doi.org/10.1007/s12046-021-01635-y]
- Seijs, M. V., Bosch, D. D., Rixen, D. J. and Klerk, D., 2013, An Improved Methodology for the Virtual Point Transformation of Measured Frequency Response Functions in Dynamic Substructuring, Proceedings of the 4th ECCOMAS Thematic Conference on Computational Methods in Structural Dynamics and Earthquake Engineering (COMPDYN), Kos Island, Greece, pp. 4334~4347.
-
Xu, C., Zhang, J., Feng, P., Yu, D. and Wu, Z., 2014, Characteristics of Stiffness and Contact Stress Distribution of a Spindle-holder Taper Joint Under Clamping and Centrifugal Forces, International Journal of Machine Tools and Manufacture, Vol. 82~83, pp. 21~28.
[https://doi.org/10.1016/j.ijmachtools.2014.03.006]
-
Zhao, Y., Xu, J., Cai, L., Shi, W., Liu, Z. et al., 2017, Contact Characteristic Analysis of Spindle-toolholder Joint at High Speeds Based on the Fractal Model, Proceedings of the Institution of Mechanical Engineers, Part E: Journal of Process Mechanical Engineering, Vol. 231, No. 5, pp. 1025~1036.
[https://doi.org/10.1177/0954408916652648]
- OpenAI, 2025, ChatGPT(5.2), Retrieved from https://chatgpt.com, , OpenAI.