유성기어 시스템에서 위상차 설계가 소음에 미치는 영향
‡ Recommended by Editor Cheol Ung Cheong
Ⓒ The Korean Society for Noise and Vibration Engineering
Abstract
This study examines the mechanisms behind in-phase and sequential-phase configurations in planetary gear systems and the effects of meshing phase on noise and vibration performance. In these systems, simultaneous meshing of multiple gear teeth results in repetitive dynamic interactions. Therefore, it is crucial to design these systems to effectively cancel the interaction energies of the gear teeth. The meshing phase is primarily influenced by the number of teeth on the sun and ring gears, the number of pinion gears, and the circumferential arrangement of the pinions on the carrier. Analysis of an 8-speed automatic transmission demonstrates that a sequential-phase configuration can reduce second harmonic planetary gear noise and vibration by up to 25 dB relative to in-phase configurations. Therefore, at the concept design stage, avoiding in-phase arrangements by appropriately selecting gear tooth numbers and pinion counts is essential to reducing planetary gear noise and vibration. Furthermore, effective noise and vibration reduction requires phase optimization that considers at least the second harmonic component.
Keywords:
Planetary Gear Noise, In-phase, Sequential-phase키워드:
유성기어 소음, 동위상, 순차위상1. 서 론
유성기어 시스템은 컴팩트한 구조와 높은 토크 전달 능력으로 인해 헬리콥터, 풍력발전기, 굴삭기, 전동공구 등 다양한 기계시스템에 이용되고 있다. 특히, 자동차 산업에서는 내연기관 차량과 하이브리드 차량의 자동변속기와 전동화 차량의 감속기 등과 같은 구동계 시스템을 구성하는 중요한 요소로 이용되고 있다.
유성기어 시스템은 링기어와 선기어 그리고 중심축을 기준으로 여러 개의 피니언기어를 고정된 위치에 배치한 케리어로 구성되어 있으며, 다수의 피니언기어가 선기와 링기어에 동시에 맞물려 동력을 전달하는 특성으로 부하 분산 능력이 크며 높은 기어비 구현이 가능하다. 그러나 이러한 장점에도 불구하고, 유성기어 시스템은 소음 측면에서 다중 치 맞물림 등으로 다양한 도전과제를 가지고 있다. 다중 치 맞물림으로 인한 반복적인 치 접촉 현상은 화인성 소음을 유발하여 차량의 정숙성에 부정적인 영향을 미친다. 특히 하이브리드 차량이나 전동화 차량에서는 고속 회전과 고토크 조건에서 저소음 요구가 동시에 존재하기 때문에 유성기어 소음 문제는 더욱 중요한 성능이다.
유성기어 소음 저감에 대한 국내 연구로는 동력전달 특성, 차량 전달계 특성과 치합 주파수가 마스킹 효과에 의해 차량 주행시 발생하는 배경음에 묻히도록 기어비에 영향을 주지 않는 범위내에서 기어 잇수를 선정하고 문제 발생이 예상되는 특정한 유성기어 세트에 집중하여 개발해야 한다는 연구, 유성기어 소음을 대변하는 유성기어 전달오차 측정장비를 개발한 연구, pRMC(planetary run many cases) 프로그램을 개발하여 저소음 유성기어 제원을 선정하고 설계하여 전륜 8속 자동변속기에 적용한 실제 소음 저감 사례 등이 보고되고 있다(1~4).
일반적으로 유성기어 시스템에서 치합 위상은 동위상(in-phase)와 순차위상(sequential-phase)로 구분할 수 있다. 유성기어 시스템의 위상차에 따른 소음에 대한 기초 연구에서는 피니언기어 움직임에 따른 위상과 치합 가진력 위상이 같은 위상으로 겹쳐져 만나는 구간에서 증폭이 된다는 연구가 있다. 유성기어 캐리어의 홀 위치를 변경하여 위상 중첩을 회피하여 사이드밴드 소음을 저감한 원리 연구, 유성기어 세트의 맞물림 가진력을 분석하여 순차위상 유성기어 세트와 동위상 유성기어 세트 중 시스템 구조에 따라 치 맞물림 가진력이 상대적으로 작은 동위상 기어 제원이 더 우세하다는 연구도 있다. 앞서 언급된 선행 연구들처럼 유성기어 소음 저감에 대해서는 저소음 치 제원 설계와 더불어 다중 치 접촉 가진력을 최소화하는 치합 위상차 설계는 중요한 설계기법 중 하나이다. 그러나 대부분의 위상차 설계의 선행 연구들은 물리 규칙에 따른 이론적 해석 모델링에 의한 시스템의 특정 공진 모드를 확인하고 전달오차를 비교하거나, 또는 실험실에서 단순 유성기어 세트를 구성하여 비교를 진행한 연구들이 대부분이다(5~9).
이 연구에서는 유성기어 시스템에서 동위상과 순차위상에 따른 기어 치 접촉 가진력 메커니즘을 기존 선행연구 자료를 기초로 분석하여, 기어가 회전할 때 만들어지는 치합 가진력 차원에서 ‘선기어나 링기어 잇수와 피니언기어 개수 등을 어떻게 설계하면 운전되는 전 주파수 영역에서 작은 가진력을 만들 수 있는가?’를 구체적으로 기술하여 이해도를 높였다. 그리고 이를 현재 양산 중인 후륜 8속 자동변속기에 적용하여 2nd 하모닉 성분 유성기어 소음 현상을 분석하고 개선 평가 등을 진행한 결과를 제시하여 유성기어 소음을 최소화할 수 있는 설계 방법론을 검증한 것을 기술하였다.
2. 본 론
2.1 유성기어 시스템
일반적으로 유성기어 시스템은 싱글유성기어와 더블유성기어 시스템으로 구분할 수 있다.
Fig. 1(a)에서 싱글유성기어 세트에서 링기어와 피니언기어의 선속도 VP-R과 선기어와 피니언기어의 선속도 VS-P를 분석하면 식 (1), 식 (2)와 같다.
| (1) |
| (2) |
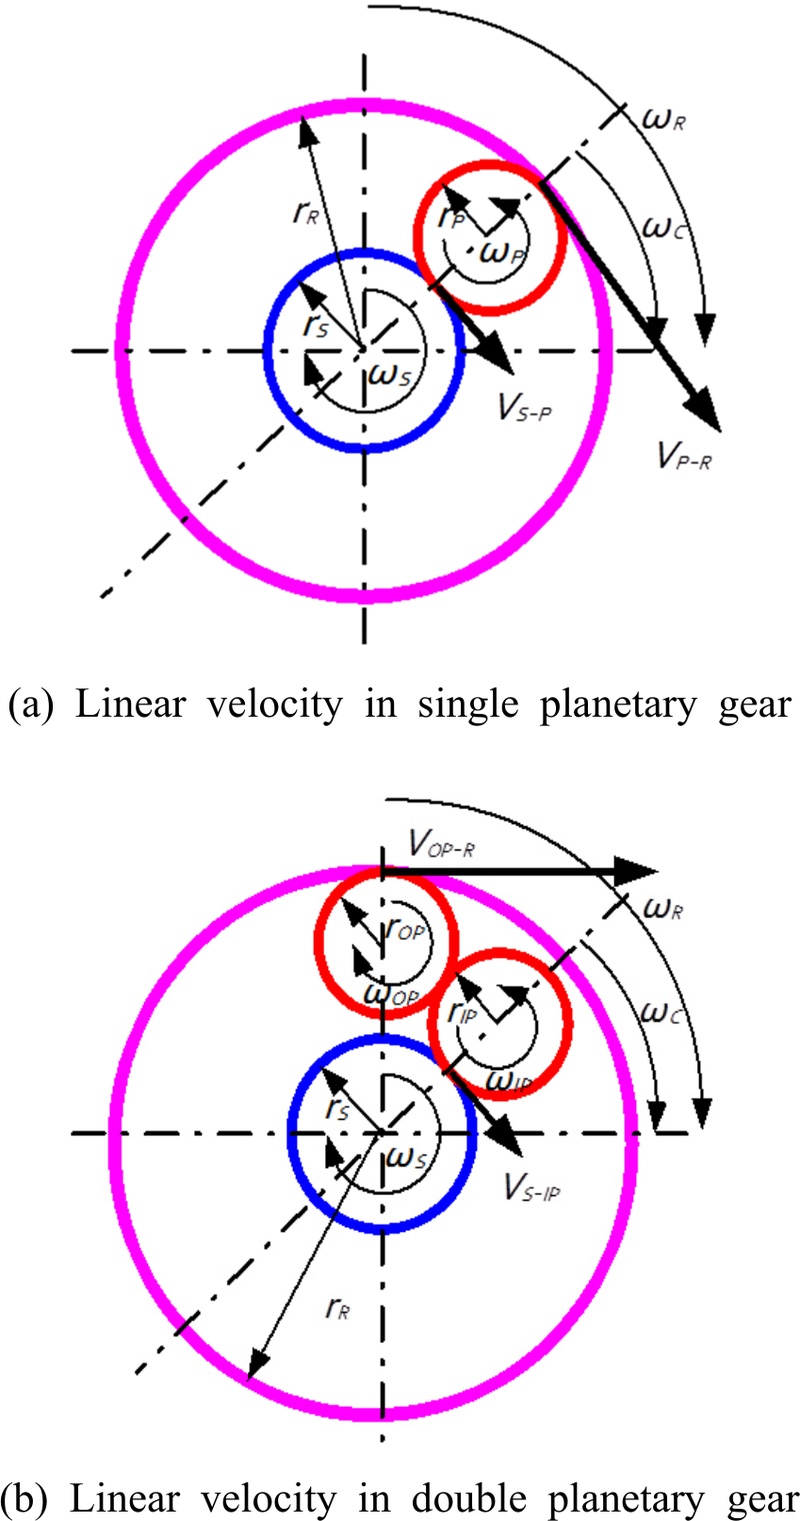
Analysis of tooth linear velocity in single and double planetary gear systems
여기서, 식 (1)과 식 (2)를 더하면 식 (3)이 된다.
| (3) |
기어 치 크기 단위길이인 모듈(m)과 잇수(Z)의 곱은 기어 피치원의 크기이므로(mZ = 2r), 식 (3)을 정리하면 식 (4)가 된다.
| (4) |
Fig. 1(b)에서 더블유성기어 세트에서 링기어와 아우터피니언기어의 선속도 VOP-R과 선기어와 이너피니언기어의 선속도 VS-IP를 분석하면 식 (5)와 식 (6)이 된다.
| (5) |
| (6) |
| (7) |
피니언기어의 접촉부는 rIPωIP = rOPωOP이므로 식 (8)이 된다.
| (8) |
마찬가지로 mZ = 2r이므로, 식 (8)을 정리하면 식 (9)가 된다.
| (9) |
C: carrier
m: module
R: ring gear
r: radius of pitch circle
S: sun gear
Z: tooth count
IP: inner pinion gear
OP: outer pinion gear
ω: angular velocity
유성기어 시스템은 Fig. 1과 같이 각 구성요소의 선속도 분석을 통하여 식 (4)와 식 (9)가 유도되고, 유성기어의 입력과 출력, 그리고 구속 조건 등에 따라 각 구성 요소의 속도와 기어비가 결정된다. 이때, 중요한 것은 선기어와 피니언기어의 치가 맞물리고, 링기어와 피니언기어의 치가 동시에 맞물리고 선기어와 링기어 잇수에 따라 기어비가 결정된다는 사실이다.
2.2 유성기어 치합 위상과 가진력
헬릭스 앵글을 가진 유성기어 시스템은 동력을 전달할 때, 회전방향으로 비틀림 진동과 축 방향으로 굽힘 진동이 발생한다. 이때 유성기어가 회전하면서 발생하는 각각의 치 물림 가진력 변화에 의한 회전 방향의 비틀림 진동이 유성기어 화인 소음으로 발현된다. 유성기어 시스템에서 선기어와 링기어 사이에 있는 여러 개의 피니언기어는 케리어 상에 균등하게 배치되는 것이 일반적이다.
Fig. 2는 기어비가 동일하게 ‘3’이지만 선기어와 링기어 잇수가 달라서 ‘4’개 피니언기어의 치가 선기어와 링기어와 접촉하는 위치가 달라진 것을 보여준다. 이때, Fig. 2(a)와 같이 4개의 피니언기어 모두의 치가 동일한 위치에서 치 물림이 시작되는 것을 동위상이라 하고 Fig. 2(b)와 같이 서로 달라서 순차적으로 치 물림이 시작되는 것을 순차위상이라고 한다. Fig. 3은 치합의 동위상과 순차위상에 따른 회전 진동의 가상의 크기에 대한 설명을 나타낸 것으로 Fig. 3(a)와 같이 피니언기어가 4개인 조건에서 동위상인 경우, 각각의 치합가진력을 F1(t) = Asin(ωt), F2(t) = Asin(ωt), F3(t) = Asin(ωt), F4(t) = Asin(ωt)라고 가정하면, 총 치합 가진력은 ΣFtotal = 4Asin(ωt)가 되서 각각의 치에서 발생하는 동일한 수준의 가진력이 중첩되어 그 크기가 더욱 커진다. 반면, Fig. 3(b)와 같이 90° 순차위상인 경우에는 각각의 치합가진력을 F1(t) = Asin(ωt), F2(t) = Asin(ωt+90°), F3(t) = Asin(ωt+180°), F4(t) = Asin(ωt+270°)라고 가정하면 총 치합 가진력은 ΣFtotal ≅ 0이 된다. 중첩이 되어도 그 크기의 합이 일정 수준 이상으로 커지지 않게 되어 동위상 조건에 비하여 상대적으로 가진력이 작은 것을 예측할 수 있다.
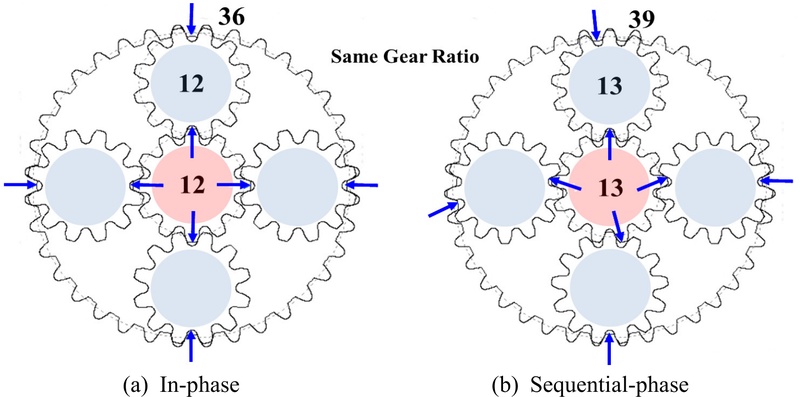
Comparison of tooth contact positions for different tooth counts in a 4-pinion gear carrier at the gear ratio 3
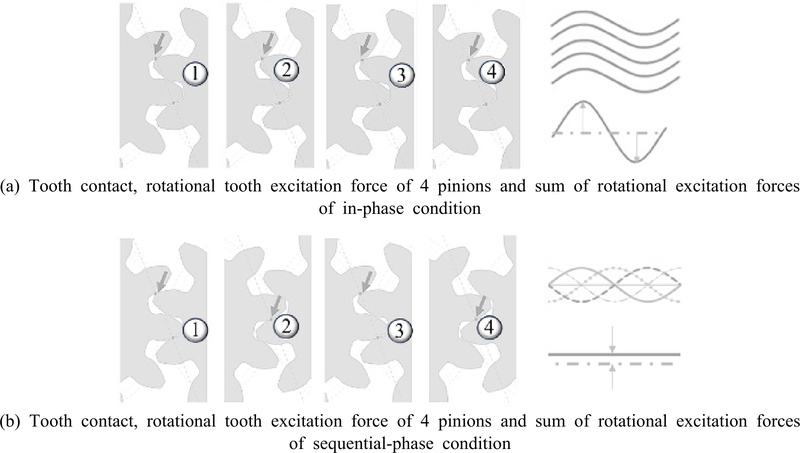
Comparison of tooth contact, rotational forces between in-phase and sequential-phase
이러한 위상차 분석은 선기어나 링기어의 잇수를 피니언기어 개수로 나누어서 식 (10)과 같이 정수(Z)를 만족하면 치합 동위상이고 식 (11)과 같이 정수를 만족하지 않으면 치합 순차위상이 되는 것으로 간단하게 파악할 수 있다.
치합 동위상인 경우, 식 (10)을 만족한다.
| (10) |
치합 순차위상인 경우, 식 (11)을 만족한다.
| (11) |
2.3 기어 제원에 따른 위상차 분석
Fig. 4와 Fig. 5는 2.2절의 Fig. 2와 Fig. 3에서 언급한 동위상과 순차위상에 대한 것을 구체적으로 설명하기 위하여 3개의 피니언기어를 가지고 선기어 잇수가 21개인 경우와 20개인 경우에 대하여 선기어와 피니언기어 사이의 치 맞물림에서 동위상과 순차위상이 형성되는 것을 설명한 것이다. Fig. 4와 Table 1을 보면 3개의 피니언기어를 가지고 있으므로 각각의 피니언기어는 케리어에 120° 간격으로 배치되어 조립된다. 이때 선기어 잇수가 21개 이므로 선기어의 한치가 피니언기어와 물림이 시작했다가 끝나는 각도는 약 17.14°이다. ‘①’번 피니언기어 위치에서 ‘②’번 피니언기어가 위치한 곳은 120° 떨어져 있다. 120°는 선기어의 한치 물림이 시작되어 마무리되는 17.14°의 8번째 배수에 해당한다. ‘③’번 피니언기어는 240°에 위치하고 있고 이는 선기어의 한치 물림이 시작되어 마무리되는 17.14°의 15번째 배수에 위치한다. 즉 ‘1’번째, ‘8’번째, ‘15’번째 선기어 치는 피니언기어가 위치한 120° 간격에서 정확하게 동일한 치 위치에서 치 물림이 시작했다가 치 물림이 끝난다. 또한 ‘7’번째, ‘9’번째, ‘14’번째, ‘16’번째, ‘2’번째, ‘21’번째 치도 치 물림이 동시에 시작한다. Fig. 4와 같이 동위상이 되는 경우에 선기어가 회전하면 선기어와 피니언기어 사이의 치 물림이 동시에 총 9곳에서 물림이 시작했다가 물림이 끝나는 것을 반복하는 것이다. 이렇듯 기어 치 접촉이 동위상인 경우 가진력 차원에서 각각의 치 접촉에서 발생하는 비틀림 진동이 중첩되어 증폭되는 결과를 만들어 낸다.
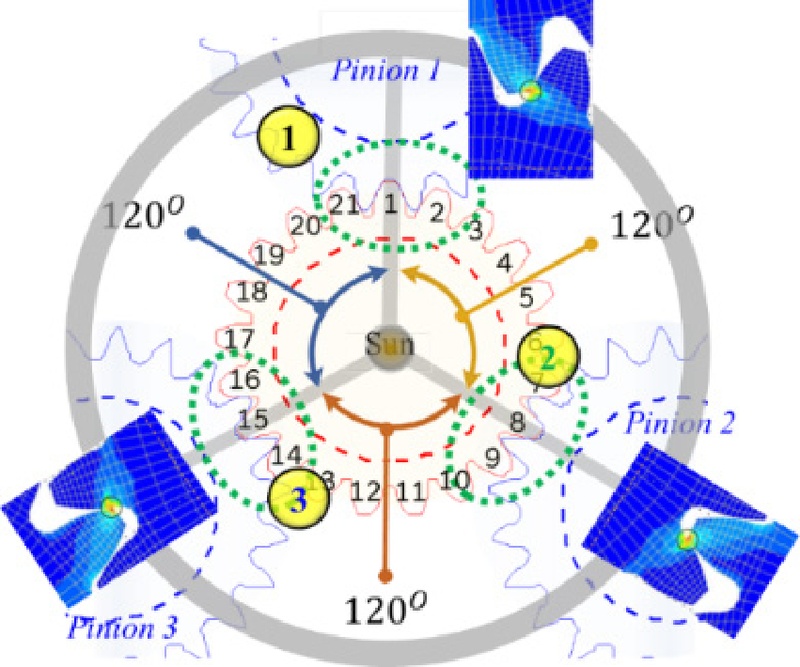
In-phase condition system with 3 pinion gears (sun gear tooth count ‘21’)
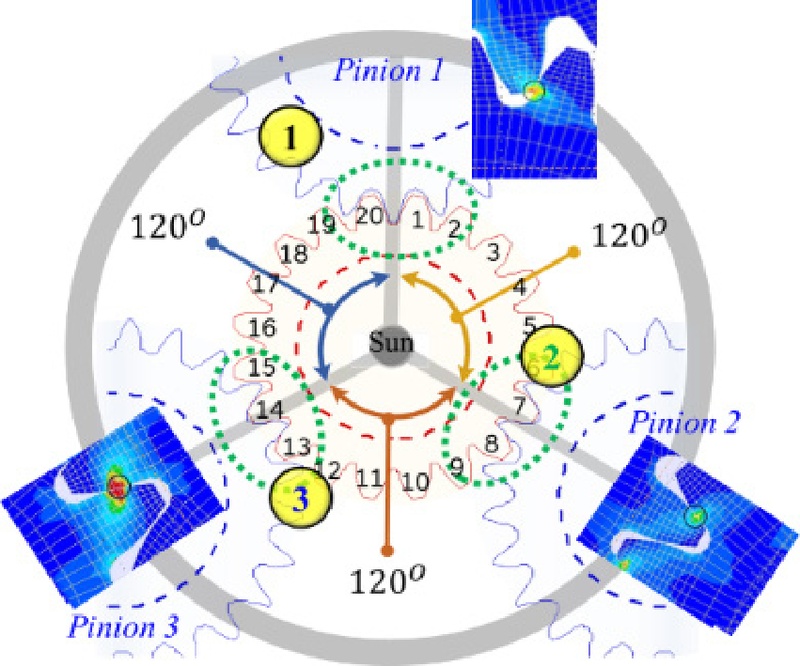
Sequential-phase condition system with 3 pinion gears (sun gear tooth count ‘20’)

Gear tooth count and phase relationship in the case of in-phase condition (sun gear tooth count ‘21’)
반면, Fig. 5와 Table 2를 보면 3개의 피니언기어를 가지고 있으므로 Fig. 4와 같이 각각의 피니언기어는 케리어 상에 동일하게 120° 간격으로 배치된다. 이때 선기어 잇수가 20개 이므로 선기어 한치가 물림이 시작했다가 물림이 끝나는 각도는 18°다. ‘①’번 피니언기어에 이어서 ‘②’번 피니언기어가 위치한 곳은 120°이므로 120° 위치는 선기어의 한치 물림이 시작되어 마무리되는 18°의 7번째와 8번째 치의 사이에 해당한다. ‘③’번 피니언기어는 240°에 위치하므로 ‘14’번째와 ‘15’번째 치의 사이에 위치한다. 즉 선기어의 ‘1’ 치가 물림이 시작되면 ‘②’ 피니언기어 위치에서는 선기어의 ‘7’번째와 ‘8’번째 치 사이에서 치 물림이 있는데, 그 위치도 치의 중간 지점이 된다. 또한 240° 위치에 있는 ‘③’번 피니언기어도 선기어의 ‘14’번째와 ‘15’번째 치 사이에서 치 물림이 시작되는데, 그 위치가 치의 다른 접촉지점이 되는 것이다. 이러한 순차위상인 경우 선기어의 ‘1’, ‘7’, ‘8’, ’14, ‘15’ 등 5곳에서 순차적인 치 접촉이 이루어진다. Fig. 4와 Table 1과 같이 동위상인 경우에는 9곳에서 치합 가진력이 발생하는 반면, Fig. 5와 Table 2는 5곳에서 순차위상이 발생하고 Fig. 3과 같이 가진력이 중첩되면서 소실되어 동위상 대비 상대적으로 작은 가진력을 만들어 낸다.
Gear tooth count and phase relationship in the case of sequential-phase condition (sun gear tooth count ‘20’)
링기어와 피니언기어 사이에서도 이와 동일한 치 접촉현상이 발생할 수 있다. 따라서 선기어 잇수와 링기어 잇수를 선정함에 있어서 동일한 기어비이거나 약간의 기어비를 조정하는 상태에서 이러한 특성을 사전에 분석하면, 치 접촉에 의한 가진력을 최소화할 수 있는 근본적인 저소음 시스템 설계가 가능한 것이다.
2.4 실제 현상 분석
Fig. 6은 양산중인 후륜 8속 자동변속기가 장착된 차량 주행시 유성기어 2nd 하모닉 소음이 2 kHz ~ 2.5 kHz 대역에서 발생한 사례를 보인 것이다. 기존 양산차량에서는 피니언기어를 6개 사용했으나, 이 차량에서는 피니언기어를 4개 적용하면서 유성기어 소음이 발생하였다. 차량에서 전달계 특성에 의한 영향성이 있을 수 있지만, 변속기 단품의 시스템 차이에 대한 영향성도 있다. 따라서 이에 대한 원인 분석을 위하여 Table 3, Table 4와 같이 선기어 잇수 50개, 링기어 잇수 82개인 유성기어 시스템에 대하여 Fig. 7과 같이 피니언기어 개수가 4개와 6개인 경우에 대하여 위상차 분석을 실시하였다.
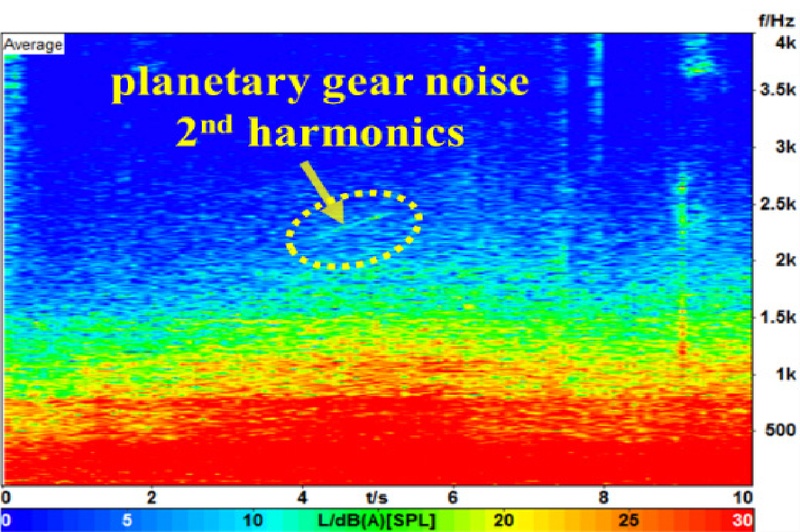
Planetary gear noise 2nd harmonics in vehicle
Gear tooth count and phase relationship in the case of 6 pinion gears
Gear tooth count and phase relationship in the case of 4 pinion gears
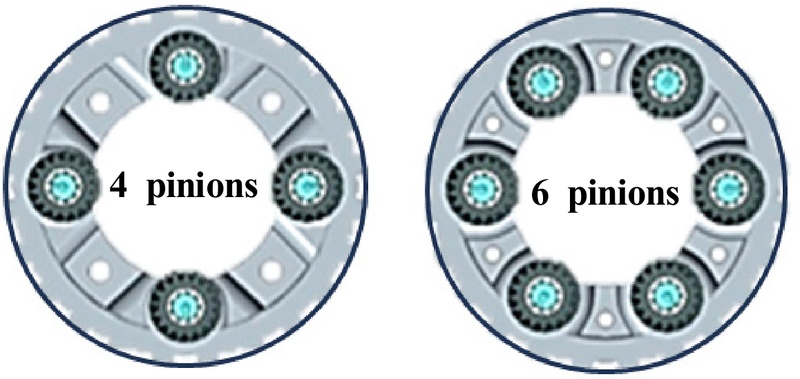
Comparison of carriers with 4 and 6 pinion gears
Table 3에서와 같이 피니언기어 갯수가 6개인 경우에는 피니언기어는 케리어 상에 60° 간격으로 배치되며, 유성기어 1st와 2nd 하모닉 성분 모두에서 0°, 120°, 240°를 번갈아 가면서 나타나는 순차위상을 가진 것을 확인할 수 있다. 반면 Table 4와 같이 피니언기어 갯수를 4개 적용한 경우에는 캐리어 상에 피니언기어가 90° 간격으로 배치되면서 유성기어 1st 성분은 순차위상을 가지고 있으나, 2nd 하모닉 성분은 모든 피니언기어 위치에서 0°의 동위상을 가진 것을 확인할 수 있다. 이러한 분석을 통하여 Fig. 6의 유성기어 소음은 피니언기어가 4개 적용된 조건에서 유성기어 2nd 하모닉 성분이 동위상으로 구성되어 가진력 자체가 증폭되어 나타난 현상으로 분석될 수 있다.
2.5 사례 검증 대상 평가
Fig. 8은 현재 양산되어 차량에 탑재되고 있는 후륜 8속 자동변속기 섹션의 일부이다. 총 3개의 유성기어 세트로 구성되어 제어요소에 따라 전진 8단, 후진 1단을 구성하고 있다. 2.4절의 Table 3과 Table 4에서 분석된 바와 같이 치합의 동위상과 순차위상에 따른 유성기어 2nd 하모닉 성분의 소음과 진동 크기 변화를 검증하기 위하여 동일한 자동변속기에 동일한 선기어(잇수 50)와 링기어(잇수 82)를 이용하고 동일한 치형 품질을 가지는 피니언기어를 제작하여 4개인 경우와 6개인 경우에 대하여 Fig. 8 자동변속기의 프론트 유성기어세트에 조립하여 100 N·m, 200 N·m, 300 N·m의 토크 조건에서 대상 평가를 실시하였다. Fig. 9(a) ~ Fig. 9(c)는 100 N·m, 200 N·m, 300 N·m 조건에서 유성기어 1st 성분의 소음과 진동을 비교한 것으로 피니언기어가 4개인 경우와 6개인 경우의 순차위상 조건에서 동등 수준으로 유의미한 차이가 나지 않는 것을 알 수 있다. 그러나 Fig. 9(d) ~ Fig. 9(f)는 100 N·m, 200 N·m, 300 N·m 조건에서 유성기어 2nd 하모닉 성분의 소음과 진동 수준을 비교한 것으로 피니언기어를 4개 사용한 동위상 조건이 6개를 사용한 순차위상 조건 대비 소음과 진동값에서 최대 25 dB까지 증가한 것을 확인할 수 있다. 피니언기어를 6개 적용하면 4개 적용했을 때 보다 선기어와 피니언기어 2곳, 링기어와 피니언기어 2곳이 추가되어 총 4곳의 치 접촉 가진원이 더 증가했음에도 소음과 진동이 25 dB 작은 것이다. 이는 피니언기어가 4개인 경우에는 2nd 하모닉 성분이 동위상을 가지고 있어서 증폭되고 6개인 경우에는 순차위상을 가지고 있어서 치합가진력이 서로 상쇄되기 때문이다. 이는 순차위상 설계를 하는 것이 기어가 회전하는 전 작동 구간에서 유성기어 소음과 진동 수준을 낮출 수 있는 주요 설계 방법이라는 것을 보여주는 실증 사례라 할 수 있다. 따라서 대량 생산되는 유성기어 시스템이 탑재된 제품은 기어의 제작 품질 산포를 축소하는 것과는 별도로 시스템에 적합한 순차위상 설계를 하는 것이 무엇보다 필요하다.
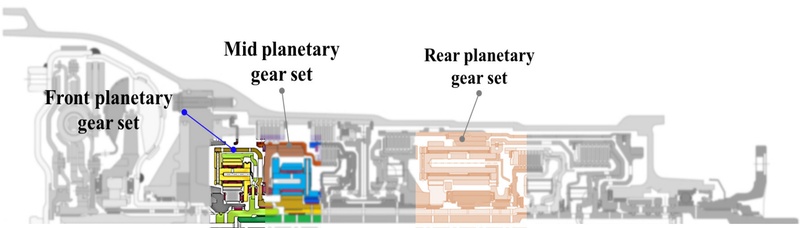
A section view of 8th speed automatic transmission
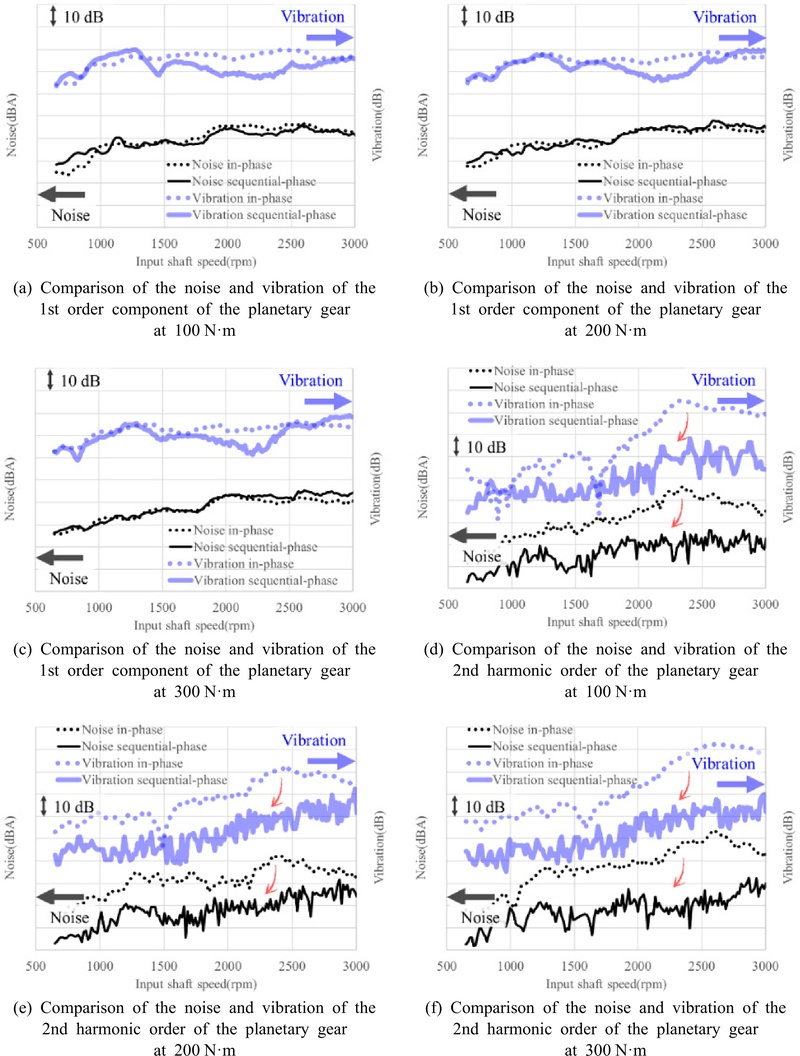
Noise and vibration comparison at various torque levels for 1st and 2nd harmonic order under in-phase and sequential-phase configurations
3. 결 론
이 연구는 유성기어 시스템에서 기어 치 접촉 가진력 발생 메커니즘을 동위상과 순차위상에 따라 분석하고, 실제 후륜 8속 자동변속기에서 발생한 유성기어 2nd 하모닉 소음 문제를 분석하고 실험적으로 검증, 평가하여 다음과 같은 결론을 도출하였다.
(1) 유성기어가 회전하여 만들어지는 치합 가진력이 운전되는 전 주파수 영역에서 상대적으로 작은 가진력을 만들도록 유성기어 치합 순차위상 설계 검토는 동일한 제조 품질, 조립 품질 조건에서도 유성기어의 소음과 진동의 크기를 최소화할 수 있는 방법이다.
(2) 선기어와 링기어의 잇수, 피니언기어의 개수 및 배치 조건 등에 따라 치합 위상이 결정되므로, 초기 컨셉 설계 단계에서 동력성능과 내구를 만족하는 범위내에서 기어 잇수와 피니언기어 개수 등을 조정하여 동위상 조건을 피하고 순차위상 조건으로 설계하는 것이 필요하다. 특히, 피니언기어 개수를 증대되어 치 접촉 가진력이 많아도, 순차위상 설계는 가진력의 중첩을 통하여 전체 가진력을 축소할 수 있기 때문에 유성기어의 소음과 진동 크기를 최소화할 수 있다.
(3) 유성기어 시스템의 치합 위상차 분석을 통하여 실차에서 발생한 유성기어 2nd 하모닉 소음의 원인이 치합 동위상에 의한 것임을 분석하였으며, 적용에 1년 이상 소요되는 기어의 마이크로(micro) 치형과 매크로(macro) 제원 변경이나, 기어비 등을 변경하지 않고 피니언기어 개수를 4개인 동위상 조건에서 6개인 순차위상으로 치합 위상을 변경하여 유성기어 2nd 하모닉 소음과 진동을 대상 평가에서 최대 25 dB까지 저감하여 기존 구조를 변경하지 않고 소음을 근본적으로 개선할 수 있는 설계법을 검증하여 제시하였다.
(4) 유성기어가 적용되는 신시스템의 기어 제원 설계시 컨셉단계부터 2nd 하모닉 성분까지 순차위상 설계를 검토하는 것이 필요하며, 이는 유성기어 화인 소음 발생 리스크를 근본적으로 축소하는 실질적인 효용성을 가진 방법이다.
References
-
Lee, H. K., Kang, S. C., Hur, J. W., Bae, D. H. and Kang, K. T., 2008, An Experimental Study for Predicting the Planetary Gear Noise in the Vehicle, Transactions of the Korean Society for Noise and Vibration Engineering, Vol. 18, No. 5, pp. 503~508.
[https://doi.org/10.5050/KSNVN.2008.18.5.503]

- Lee, H. K., Kim, M. S., Lee, S. H., Suh, H. S., Baek, S. B. et al., 2013, Development of a pRMC Program for Developing the Planetary Gear Noise in the Concept Design Stage, Proceedings of the KSAE Spring Conference, pp. 150~155.
-
Lee, H. K., Kim, M. S., Suh, H. S., Kim, J. H., Kahraman, A. et al., 2013, Research for the Development of a pRMC Program for the Planetary Gear Noise, Transactions of the Korean Society for Noise and Vibration Engineering, Vol. 23, No. 7, pp. 669~674.
[https://doi.org/10.5050/KSNVE.2013.23.7.669]
-
Lee, H. K., Hong, S. M., Kim, M. S., Hur, J. W. and Yoo, D. K., 2016, A Research for the Noise Development of the FF 8th Speed Automatic Transmission, Transactions of the Korean Society for Noise and Vibration Engineering, Vol. 26, No. 5, pp. 559~566.
[https://doi.org/10.5050/KSNVE.2016.26.5.559]
-
Chen, Y., Ishibashi, A., Sonoda, K. and Matubara, M., 2000, Studies on Noise and Vibration of Planetary Gear Drives for Automatic Transmission of Passenger Cars, JSME International Journal Series C, Vol. 66, No. 642, pp. 634~639.
[https://doi.org/10.1299/kikaic.66.634]
- Park, K. H., Kim, T. H., Jung, S. J., Wee, H. and Lee, G. S., 2011, A Study on the Design of the Carrier Phase Difference for the Planetary Gear Noise Reduction, Proceedings of the KSNVE Annual Spring Conference, pp. 230~231.
-
Miyoshi, Y., Aoki, H. and Ogawa, M., 2017, Development of Design Procedure for Planetary Gear Noise Improvement, Proceedings of the JSME International Conference on Motion and Power Transmission, Kyoto, Japan.
[https://doi.org/10.1299/jsmeimpt.2017.08-02]
-
Parker, R. G., 2000, A Physical Explanation for the Effectiveness of Planet Phasing to Suppress Planetary Gear Vibration, Journal of Sound Vibration, Vol. 236, No. 4, pp. 561~573.
[https://doi.org/10.1006/jsvi.1999.2859]
-
Molaie, M., Deylaghian, S., Iarriccio, G., Samani, F. S., Zippo, A. et al., 2022, Planet Load-sharing and Phasing, Machines, Vol. 10, No. 8, 634.
[https://doi.org/10.3390/machines10080634]