고속 조준 거울용 변위 증폭형 압전 액추에이터의 동적 모델 기반 위상 최적 설계
Ⓒ The Korean Society for Noise and Vibration Engineering
# A part of this paper was presented at the KSNVE 2026 Annual Spring Conference
Abstract
In this study, a structural design approach is presented to improve the dynamic performance of a fast steering mirror (FSM) based on dynamic modeling and topology optimization. Although FSM systems used in laser weapon systems, satellite optical communications, and precision optical systems require both high bandwidth and sufficient steering range, these measures of performance inherently exhibit a trade-off relationship governed by structural stiffness. First, a dynamic model of an FSM was established based on the moment equilibrium of the system comprising the mirror and its flexure mount. The results showed that increasing structural stiffness improved the natural frequency while reducing the steering range. To address this limitation, displacement-amplified piezoelectric actuators (APA) with rhombus- and bridge-type amplification mechanisms were comparatively analyzed under identical stroke conditions. These results showed that the bridge-type downward mechanism provided higher stiffness and superior dynamic performance compared with the rhombus-type mechanism. The topology was optimized based on these findings using an equivalent stiffness-based sub-model to reduce computational costs while preserving the accuracy of the analysis. The validity of the proposed sub-model was verified by comparison with the results obtained with the full model. The optimized structure achieved an improvement of approximately 37.9 % in the first natural frequency while maintaining the target steering range of 4 mrad. Thus, the findings demonstrate that structural optimization of the mechanisms of displacement amplification using the proposed design approach can effectively enhance the dynamic performance of FSM systems.
Keywords:
Fast Steering Mirror, Displacement-amplified Piezoelectric Actuator, Finite Element Analysis, Topology Optimization키워드:
고속 조준 거울, 변위 증폭형 압전 액추에이터, 유한요소 해석, 위상 최적화1. 서 론
최근 레이저 무기, 위성 간 통신 및 정밀 광학 시스템에 대한 관심이 증가함에 따라, 목표물을 정확하고 정밀하게 지향하기 위한 고속 조준 거울(fast steering mirror, FSM)의 중요성이 커지고 있다. FSM은 액추에이터를 이용하여 거울의 각도를 제어함으로써 조향 오차를 보상하는 시스템으로, 높은 대역폭과 충분한 조향 범위를 동시에 요구한다. FSM에는 다양한 유형의 액추에이터가 적용될 수 있으나(1~4), 그 중 압전 액추에이터는 높은 강성으로 인해 우수한 응답 특성과 정밀도를 갖는다는 장점으로 널리 활용되고 있다(5,6). 다만 압전 액추에이터의 경우 다른 액추에이터에 비해 상대적으로 작은 변위를 가지므로, 충분한 구동 범위를 요구하는 시스템에 적용하는 데 한계가 존재한다. 이러한 한계를 보완하기 위해 컴플라이언트 메커니즘 기반의 변위 증폭형 압전 액추에이터(amplified piezoelectric actuator, APA)가 적용되어 왔으며, 이에 대한 구조 설계 및 성능 향상 연구가 활발히 수행되고 있다(7~10). 그러나 기존 연구들은 주로 개별 증폭 구조의 증폭비 분석이나 설계 변수 변화에 따른 특성 평가에 집중되어 왔으며, FSM의 고유진동수와 구동 범위를 동시에 고려한 연구는 아직 제한적인 수준이다(11). 변위 증폭 기구의 성능은 구조 형상 및 치수에 크게 영향을 받는다. 이에 이 연구에서는 대표적인 변위 증폭 기구인 마름모형과 브릿지형을 비교 분석하고, 위상 최적화를 활용하여 고유진동수와 구동 범위를 동시에 고려한 FSM용 APA 설계 방법론을 제안하고자 한다.
2. APA-based FSM 동적 모델링
2.1 APA-based FSM 구조
APA-based FSM의 구조는 Fig. 1과 같이 상단의 미러와 미러 홀더, tip-tilt 구동을 위한 플렉셔가 포함된 하우징, 축방향 하중을 전달하는 pin, 그리고 4개의 압전 액추에이터로 구성된다. FSM은 4개의 액추에이터가 2개씩 연동되어 인장 및 압축 변위를 발생시키며, 이를 통해 미러에 회전 변위를 유도함으로써 조향 오차를 보상한다. 이러한 FSM 구조의 질량 관성 모멘트, 강성 및 추력 관계를 도식화하면 Fig. 2와 같으며, tip-tilt 거동에 대한 운동 방정식은 모멘트 평형식을 기반으로 식 (1)과 같이 나타낼 수 있다. 여기서 Jm, Jh, Jf, JAPA는 각각 미러, 미러 홀더, 플렉셔 힌지 및 APA의 관성모멘트를 의미하며, kθ는 플렉셔 구조물의 회전 강성, kAPA는 APA의 축방향 강성, L은 회전 중심으로부터 액추에이터까지의 거리를 나타낸다. 식 (1)로부터 등가 관성 모멘트와 등가 강성은 식 (2)와 같이 표현할 수 있으며, 영 초기 조건에서 라플라스 변환을 적용하여 식 (3)과 같은 s-영역 운동 방정식으로 정리하였다.
| (1) |
| (2) |
| (3) |
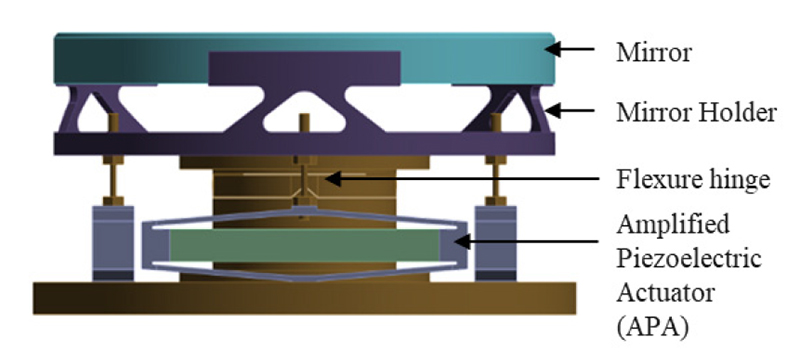
Structural configuration and actuation mechanism of the APA-based FSM
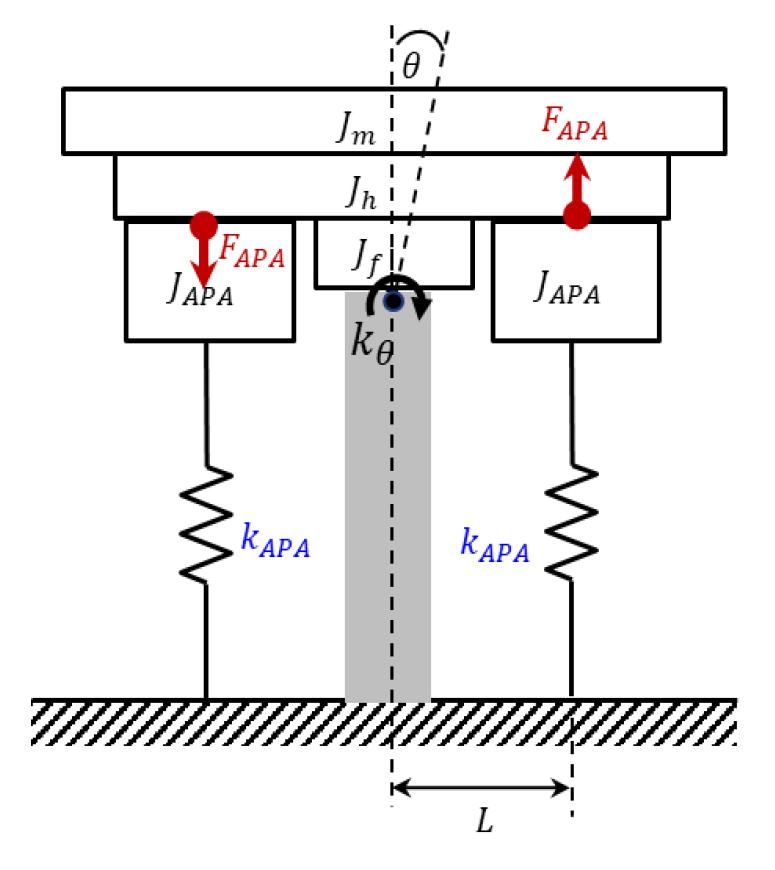
Schematic model of the APA-based FSM
이를 기반으로 tip-tilt 운동에 대한 고유진동수는 식 (4)와 같이 표현된다. 또한 APA의 추력 FAPA는 APA의 축방향 강성 kAPA와 APA의 축방향 변위 xAPA의 곱으로 나타낼 수 있으며, 이를 이용하면 구동 범위는 식 (5)와 같이 표현된다. 해당 관계식으로부터 구조 강성이 증가할수록 고유진동수는 증가하는 반면, 구동 범위는 감소하는 상충 관계가 존재함을 알 수 있다. 다만 식 (5)에서 확인할 수 있듯, APA의 축방향 강성이 증가함과 동시에 APA의 변위를 유지하거나 증가시킬 수 있다면, 고유진동수와 구동 범위를 동시에 향상시킬 수 있다. 따라서 FSM의 동적 성능 향상을 위해서는 APA의 변위를 유지하면서도 축방향 강성을 효과적으로 증가시킬 수 있는 구조 설계가 요구된다.
| (4) |
| (5) |
2.2 압전 액추에이터의 변위 및 차단력
APA의 구조는 내부의 압전 액추에이터와 이를 둘러싸는 컴플라이언트 메커니즘 기반의 shell 구조에 의해 결정된다. 먼저 압전 액추에이터는 전압이 인가될 경우 역압전 효과(inverse piezoelectric effect)에 의해 Fig. 3과 같이 축방향 변위를 발생시킨다. 이러한 압전 액추에이터의 자유 변위(free displacement)는 식 (6)과 같은 변위 관계식으로부터 계산할 수 있다.
| (6) |
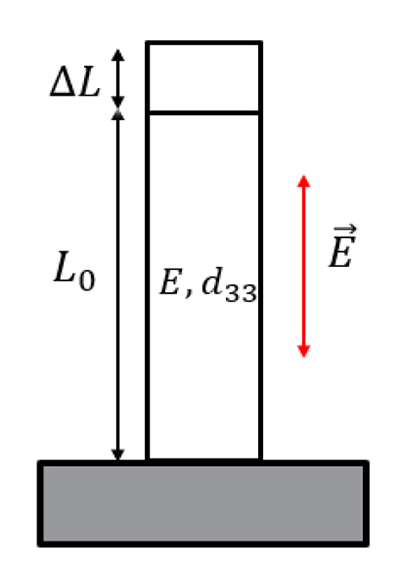
Free displacement of a piezoelectric actuator
여기서, 압전 액추에이터의 자유 변위, L0는 액추에이터의 초기 길이, ϵ은 변형률, d33은 압전 상수, 는 전기장의 세기, V는 인가 전압을 의미한다. 액추에이터의 구동력을 나타내는 차단력(blocking force) Fp는 Fig. 4와 같이 변위가 완전히 구속된 상태에서 발생하는 힘을 의미하며, 식 (7)과 같이 표현할 수 있다. 또한, Fig. 5와 같이 액추에이터가 플렉셔와 같은 외부 구조물과 연결될 경우 외부 구조 강성 kf의 영향으로 실제 발생 변위는 감소하게 된다. 이 때의 유효 변위 ΔL'는 식 (8)과 같은 강성 관계식에 의해 결정된다. 이를 통해 APA의 출력 변위는 압전 액추에이터 변위 및 강성 특성뿐만 아니라 외부 shell 구조의 강성 특성에도 영향을 받음을 알 수 있다.
| (7) |
| (8) |
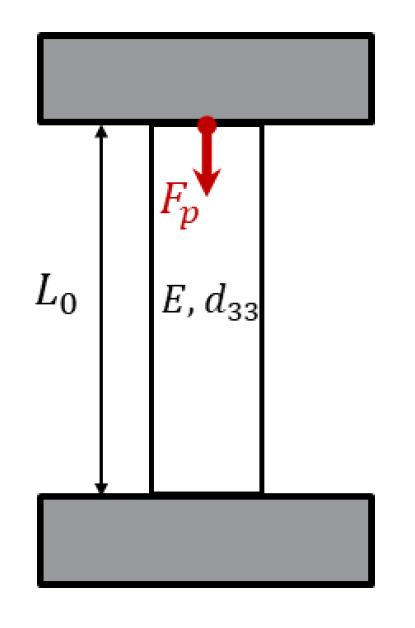
Blocking force of a piezoelectric actuator
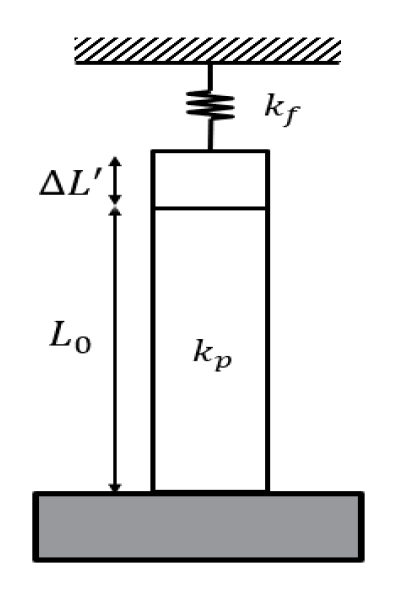
Effective displacement of a piezoelectric actuator with flexure stiffness
2.3 APA 증폭 기구 형상별 성능 비교
변위 증폭 기구에는 다양한 형태가 존재하지만, 구조가 비교적 단순하면서도 컴팩트하게 구현 가능한 대표적인 구조로 Fig. 6과 같은 마름모형과 브릿지형이 널리 사용된다. 브릿지형의 경우 압전 액추에이터의 팽창 방향과 변위 증폭 기구의 변형 방향에 따라 하향 방식과 상향 방식으로 구분할 수 있다. 이에 이 연구에서는 마름모형, 하향 브릿지형, 그리고 상향 브릿지형을 포함한 총 세 가지 변위 증폭 기구에 대해 성능 비교를 수행하였다. 성능 비교는 2.1절에서 제안한 바와 같이 동일한 스트로크 조건에서의 강성과 차단력을 비교하였으며, 각 구조의 스트로크는 이 연구에서 목표로 하는 FSM의 구동 범위 4 mrad를 만족할 수 있도록 400 μm로 설정하였다. 이를 위해 각 구조의 힌지부 두께를 조절하여 동일 스트로크 조건을 만족하도록 하였다. 해석 결과, Table 1과 같이 하향 브릿지형 구조가 가장 우수한 성능을 나타냈으며, 마름모형과 비교할 경우 약 20 % 이상의 강성 향상 효과를 확인할 수 있었다. 이는 브릿지형 구조가 상대적으로 높은 축방향 강성을 가지며, 하중 전달 과정에서 발생하는 굽힘 변형을 효과적으로 감소시키기 때문으로 판단된다. 이를 통해 변위 증폭 기구의 형상 변화에 따라 FSM 시스템의 동적 성능을 향상시킬 수 있음을 확인하였다. 또한 변위 증폭 기구의 성능은 구조 형상뿐만 아니라 메커니즘을 구성하는 각 부재의 치수에도 크게 영향을 받는 것으로 판단된다. 따라서 목표 구동 범위를 유지하면서도 고유진동수를 향상시키기 위해서는 추가적인 최적 설계 과정이 요구된다.
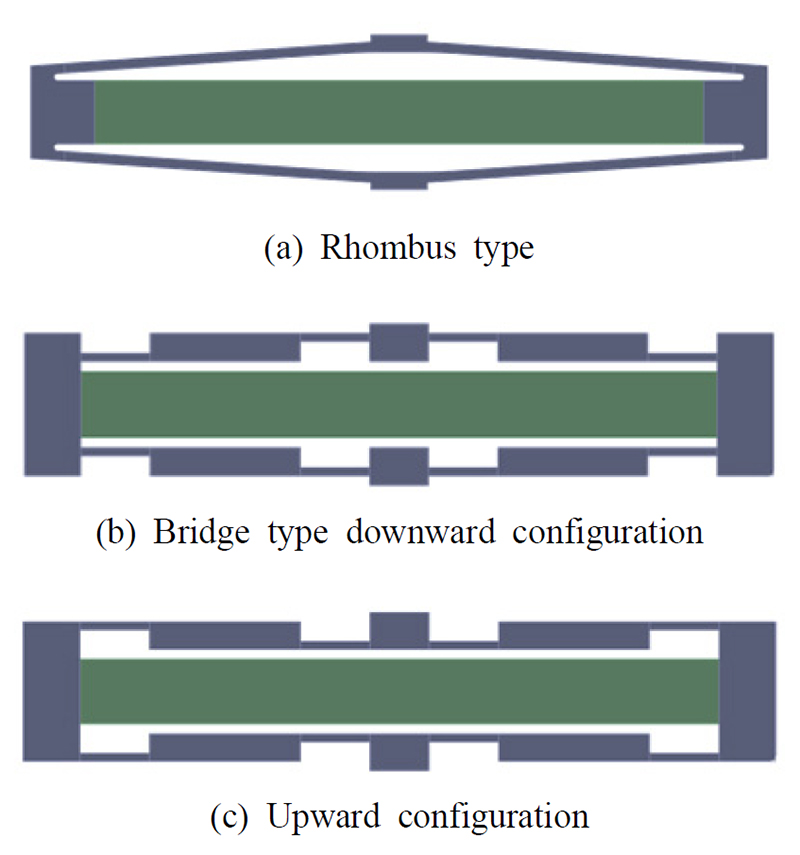
Comparison of APA-type amplification mechanisms

Comparison of structural performance
3. 변위 증폭 기구 설계
3.1 서브 모델링
앞장에서 확인한 바와 같이 APA의 성능은 변위 증폭 기구의 구조 형상 및 부재 치수에 따라 달라지므로, 최적 형상 도출을 위해 위상 최적화(topology optimization)를 활용하고자 하였다. 다만 APA-based FSM 전체 구조에 위상 최적화를 직접 적용할 경우 해석 부하가 매우 커지므로, 계산 효율 향상을 위해 서브 모델링 기법을 도입하였다. FSM의 구동 범위는 식 (9)와 같이 재표현할 수 있으며, 이는 식 (8)과 유사한 형태로 APA 상단부에 외부 강성이 연결된 상황과 동일한 개념으로 해석할 수 있다. 이를 바탕으로 Fig. 7과 같은 등가 서브 모델을 구성하였다. 또한 압전 연성 해석 시 기계-전기 연성 효과에 의해 추가적인 결합 행렬(coupling matrix)이 필요하므로, 해석 단순화를 위해 압전 액추에이터에 전압을 인가하는 방식 대신 차단력에 해당하는 등가 하중으로 치환하였다. 제안한 서브 모델의 타당성을 검증하기 위해 Fig. 8에 나타낸 서브 모델 해석 결과로부터 구동 범위를 계산하고, 이를 Fig. 9에 나타낸 전체 모델의 해석 결과와 비교하였다. Fig. 8 및 Fig. 9의 색상은 변위 크기를 나타내며, 파란색은 변위가 거의 없는 영역, 빨간색은 상대적으로 변위가 큰 영역을 의미한다. 비교 결과, Table 2와 같이 매우 작은 오차를 나타냄으로써 제안한 서브 모델의 타당성을 확인하였다.
| (9) |
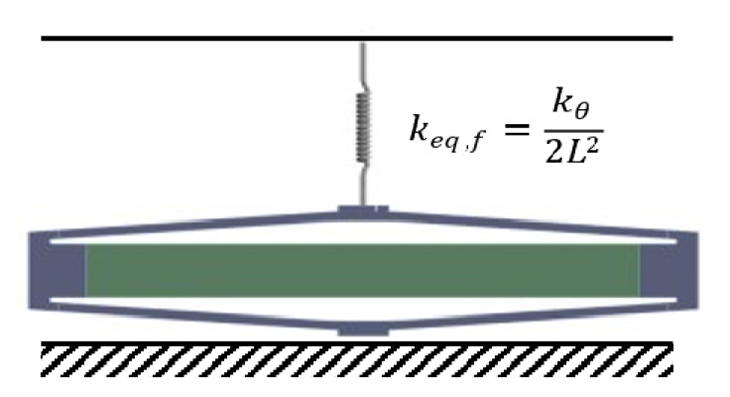
Equivalent stiffness-based sub-model
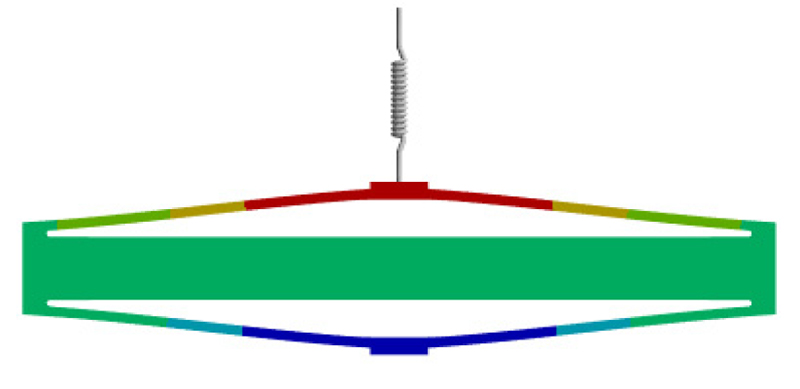
Deformation result of the sub-model
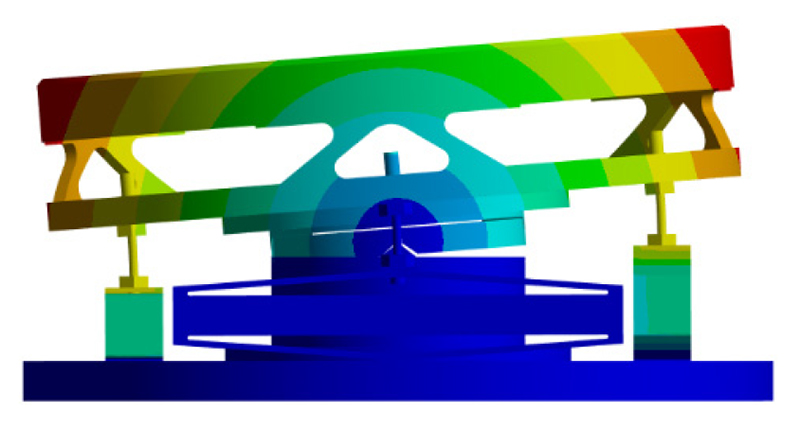
Deformation result of the full model
Comparison of driving angle between full model and sub-model
3.2 위상 최적화 설정
위상 최적화는 ANSYS structural optimization 모듈을 이용하여 수행하였으며, density-based topology optimization인 SIMP(solid isotropic material with penalization) 방법을 적용하였다. 위상 최적화에는 level-set 기반 및 형상 기반(shape-based) 방법 등 다양한 방법이 존재하지만, 이 연구에서는 구조 형상 탐색 과정에서 안정적인 수렴 특성을 가지는 밀도 기반(density-based) 방법을 적용하였다. 위상 최적화를 적용함에 있어 초기 형상은 가운데 홈이 형성된 직육면체 형상의 단순화 구조를 설계 영역(design region)으로 설정하였다. 실제 조립 및 구동 조건을 반영하기 위해 체결이 이루어지는 영역과 압전 액추에이터가 접촉하는 면은 형상이 유지되도록 제외 영역(exclusion region)으로 설정하였다. 최근에는 3D 프린팅과 같은 적층 제조 기술의 발전으로 복잡한 형상 구현에 대한 제조 제약이 비교적 완화되었기 때문에, 이 연구의 최적화 과정에서는 제조 제약 조건을 별도로 고려하지 않았다. 다만 증폭 기구의 비대칭성으로 인해 액추에이터에 발생할 수 있는 불균일 변형 및 굽힘 거동을 방지하기 위해 대칭 제약 조건을 적용하였다. 최적화 목적 함수는 식 (10)과 같이 APA의 축방향 강성이 최대가 되도록 설정하였다. ANSYS 해석에서는 이를 구현하기 위해 compliance minimization을 적용하였다. 제약 조건은 식 (11)과 같이 목표 구동 범위에 해당하는 등가 변위 Δxtarget 이상을 만족하도록 설정하였다. 이를 통해 목표 구동 범위를 유지하면서도 구조 강성을 증가시켜 FSM의 동적 성능을 향상시키고자 하였다. 서브 모델을 활용한 최적화 과정에서 질량 변화에 따른 관성 효과가 FSM의 고유진동수에 영향을 미칠 수 있다. 그러나 이 연구에서 적용한 모델에서는 미러 및 미러 홀더와 같은 상부 구조 질량의 영향이 지배적이므로, 해당 효과를 최적화 과정에 직접 반영하지 않았다.
| (10) |
| (11) |
3.3 위상 최적화 결과 분석 및 고찰
위상 최적화 및 형상 후처리 과정에 따른 형상 변화는 Fig. 10에 나타내었다. Fig. 10은 초기 설계 형상, 위상 최적화 결과 형상, 그리고 이를 바탕으로 재구성한 최종 설계 형상을 보여준다. Fig. 11은 ANSYS 위상 최적화 결과로부터 도출된 위상 밀도 분포를 나타내며, remove, marginal, keep 영역을 통해 각 요소가 설정된 목적 함수 및 제약 조건에 기여하는 정도를 보여준다. 위상 밀도 분포로부터 양측 힌지부는 상대적으로 짧고 얇은 형태로, 그 외 영역은 두꺼운 구조로 유지되는 경향을 확인할 수 있었다. 해당 밀도 분포를 최종 설계 형상으로 직접 적용하기보다는, 강성 향상에 기여하는 주요 하중 전달 경로를 파악하기 위한 기준으로 활용하였다. 이에 따라 keep 영역은 구조적으로 유지가 필요한 주요 경로로 판단하여 최종 형상에 반영하였으며, marginal 영역은 목표 구동 범위와 형상 연속성을 고려하여 일부 보강 또는 제거하였다. 최종 설계 형상은 이러한 위상 최적화 결과를 기반으로 목표 구동 범위인 4 mrad를 만족하도록 부재 형상을 일부 조정하여 도출하였다. 도출된 형상은 앞서 가장 우수한 성능을 나타낸 하향 브릿지형 구조와 유사한 형상 경향을 보였으며, 이는 하중 전달 경로(load path) 관점에서 굽힘 변형을 최소화하고 액추에이터의 축력을 효과적으로 전달하기 위한 구조가 반영된 결과로 판단된다. 도출된 최종 설계 형상을 반영한 FSM 모델은 Fig. 12와 같으며, 해당 모델을 이용하여 최적화 적용 전 마름모형과 성능을 Table 3과 같이 비교하였다. 비교 결과, 동일한 4 mrad의 구동 범위 조건에서 1차 고유진동수가 148.7 Hz에서 205.0 Hz로 증가하여 약 37.9 %의 향상 효과를 확인할 수 있었다. 이를 통해 제안한 변위 증폭 기구 형상이 FSM의 동적 성능 향상에 효과적임을 확인하였다.
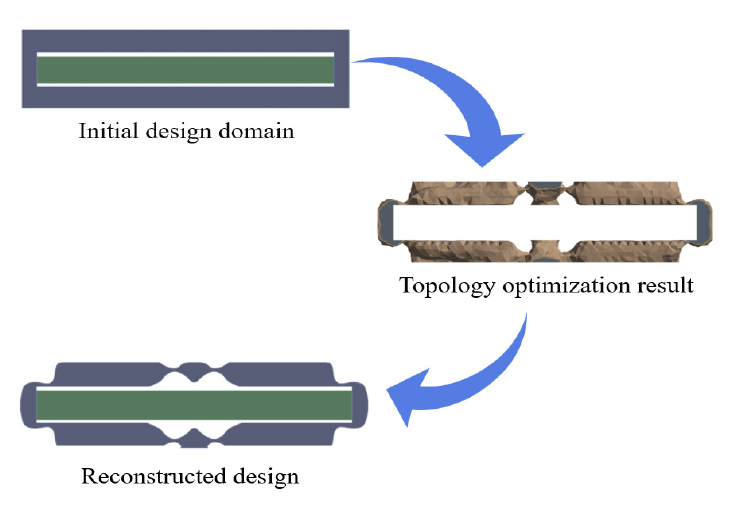
Topology optimization result of the APA structure
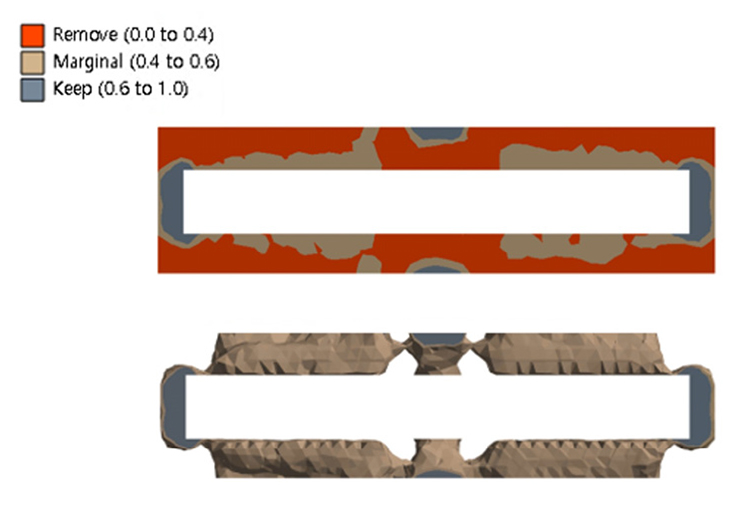
Topology density distribution
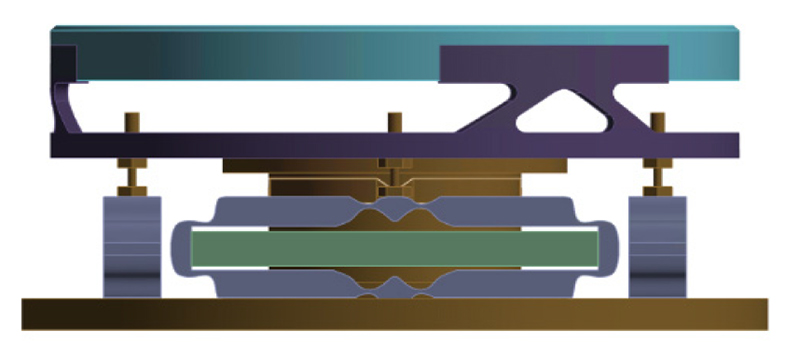
Final optimized APA design for the FSM
Performance comparison between conventional and proposed structures
4. 결 론
이 연구에서는 고속 조준 거울(fast steering mirror, FSM)의 구동 범위와 고유진동수를 동시에 고려한 변위 증폭 기구 설계를 수행하였다. 먼저 FSM의 tip-tilt 거동에 대한 동적 모델링을 수행하고, 이를 기반으로 구조 강성과 구동 성능 간의 관계를 분석하였다. 또한, 마름모형과 브릿지형 변위 증폭 기구에 대한 비교 분석을 통해 하향 브릿지형 구조가 우수한 동적 성능을 나타냄을 확인하였다.
이후 변위 증폭 기구의 최적 형상 설계를 위한 위상 최적화 적용에 앞서, 해석 부하 감소를 위해 등가 강성과 등가 하중을 이용한 서브 모델링 기법을 적용하였으며, 전체 모델과의 비교를 통해 제안한 등가 서브 모델의 유효성을 검증하였다. 검증된 서브 모델을 기반으로 위상 최적화를 수행한 결과, 제안한 구조는 목표 구동 범위인 4 mrad를 유지하면서도 기존 마름모 구조 대비 약 37.9 % 향상된 고유진동수를 확보할 수 있었다. 이를 통해 변위 증폭 기구의 구조 설계가 FSM의 동적 성능 향상에 효과적으로 기여할 수 있음을 확인하였다.
다만, 이 연구는 상부 구조 질량에 의한 관성 효과가 지배적인 조건을 대상으로 하였으므로, APA 질량에 의한 관성 효과는 최적화 과정에 직접 반영하지 않았다. 따라서 APA 질량의 영향이 상대적으로 커지는 조건에 대해서는 추가적인 검토가 필요하다. 또한, 최적화 과정에서 제조 제약 조건을 별도로 고려하지 않았으므로, 실제 제작 단계에서는 형상 정밀도 및 후처리 조건에 따른 국부적인 응력 집중이나 구조적 취약부에 대한 제작성 검토가 추가적으로 요구된다.
향후 연구에서는 초기 설계 영역 설정에 따른 다양한 최적 형상 도출 가능성을 검토하고, base frame, flexure hinge, pin 등을 포함한 FSM 전체 구조를 대상으로 위상 최적화를 확장하고자 한다.
기 호 설 명
| A : | 압전 액추에이터의 단면적 |
| d33 : | 압전 상수 |
| E : | 탄성 계수 |
| : | 전기장의 세기 |
| FAPA : | APA의 축방향 추력 |
| Fp : | 압전 액추에이터의 차단력 |
| f : | 고유진동수 |
| Jeq : | 등가 관성 모멘트 |
| Jm, Jh, Jf, JAPA : | 미러, 미러 홀더, 플렉셔 및 APA의 관성모멘트 |
| kAPA : | APA의 축방향 강성 |
| keq : | 등가 강성 |
| kf : | 외부 강성 |
| kp : | 압전액추에이터의 축방향 강성 |
| kθ : | 플렉셔 구조물의 회전 강성 |
| L : | 회전 중심으로부터 액추에이터까지의 거리 |
| L0 : | 압전 액추에이터의 초기 길이 |
| V : | 인가 전압 |
| ΔL : | 압전 액추에이터의 자유 변위 |
| ΔL' : | 유효 변위 |
| Δxtarget : | 목표 등가 변위 |
| ϵ : | 변형률 |
| θ : | 구동각 |
| σ33 : | 축방향 응력 |
Acknowledgments
이 논문은 2026년 정부(방위사업청)의 재원으로 국방기술진흥연구소의 지원을 받아 수행된 연구임 (KRIT-CT-22-084).
이 논문은 2026년 정부(방위사업청)의 재원으로 국방기술진흥연구소의 기술개발 전용 지원 사업의 지원을 받아 수행된 연구임(NO. R240210).
References
-
Ghafarian, M., Shirinzadeh, B., Das, T. K., Al-Jodah, A. and Wei, W., 2018, Design of a Novel Parallel Monolithic 6-DOF Compliant Micromanipulation Mechanism, Proceedings of the IEEE/ASME International Conference on Advanced Intelligent Mechatronics(AIM), pp. 997~1002.
[https://doi.org/10.1109/AIM.2018.8452401]

-
Xiao, R., Xu, M., Shao, S. and Tian, Z., 2019, Design and Wide-bandwidth Control of Large Aperture Fast Steering Mirror with Integrated-sensing Unit, Mechanical Systems and Signal Processing, Vol. 126, pp. 211~226.
[https://doi.org/10.1016/j.ymssp.2019.02.028]
-
Qin, Y., Shirinzadeh, B., Zhang, D. and Tian, Y., 2013, Design and Kinematics Modeling of a Novel 3-DOF Monolithic Manipulator Featuring Improved Scott-russell Mechanisms, Journal of Mechanical Design, Vol. 135, No. 10, 101004.
[https://doi.org/10.1115/1.4024979]
-
Liaw, H. C. and Shirinzadeh, B., 2009, Neural Network Motion Tracking Control of Piezo-actuated Flexure-based Mechanisms for Micro-/Nanomanipulation, IEEE/ASME Transactions on Mechatronics, Vol. 14, No. 5, pp. 517~527.
[https://doi.org/10.1109/TMECH.2009.2005491]
-
Tran, K. S., Phan, H. V., Lee, H. Y., Kim, Y. and Park, H. C., 2016, Blocking Force of a Piezoelectric Stack Actuator Made of Single Crystal Layers (PMN-29PT), Smart Materials and Structures, Vol. 25, No. 9, 095038.
[https://doi.org/10.1088/0964-1726/25/9/095038]
-
Han, W., Shao, S., Zhang, S., Tian, Z. and Xu, M., 2022, Design and Modeling of Decoupled Miniature Fast Steering Mirror with Ultrahigh Precision, Mechanical Systems and Signal Processing, Vol. 167, 108521.
[https://doi.org/10.1016/j.ymssp.2021.108521]
-
Ling, M., Cao, J., Zeng, M., Lin, J. and Inman, D. J., 2016, Enhanced Mathematical Modeling of the Displacement Amplification Ratio for Piezoelectric Compliant Mechanisms, Smart Materials and Structures, Vol. 25, No. 7, 075022.
[https://doi.org/10.1088/0964-1726/25/7/075022]
-
Grossi, A., Galvanetto, U., Zaccariotto, M. and Piersanti, E., 2024, Design, Realization, and Operative Tests of a Fine Steering Tip/Tilt Mechanism for Space Telescopes, Acta Astronautica, Vol. 225, pp. 203~217.
[https://doi.org/10.1016/j.actaastro.2024.08.055]
-
Wan, Y., Xiong, H., Song, T., Zhou, G., Huang, M. et al., 2022, Design of a Fast Steering Mirror Driven by Piezoelectric Ceramics, Optical Engineering, Vol. 61, No. 2, 024102.
[https://doi.org/10.1117/1.OE.61.2.024102]
-
Wang, M., Zhang, C., Liu, S. and Wang, X., 2023, Modeling and Analysis of a Conical Bridge-type Displacement Amplification Mechanism Using the Non-uniform Rational B-spline Curve, Materials, Vol. 16, No. 18, 6162.
[https://doi.org/10.3390/ma16186162]
-
Lim, J. H., Park, Y., Seok, A. Y., Jung, J., Jung, S. W. et al., 2026, Structural Design of a Displacement-amplified Piezoelectric Actuator Considering the Driving Performance of a Fast Steering Mirror, Transactions of the Korean Society for Noise and Vibration Engineering, Vol. 36, No. 1, pp. 19~26.
[https://doi.org/10.5050/KSNVE.2026.36.1.019]