원자로 계통 가압기 누설 위치 추정 기법 개발
Ⓒ The Korean Society for Noise and Vibration Engineering
# A part of this paper was presented at the KSNVE 2026 Annual Autumn Conference
Abstract
Acoustic leak monitoring systems (ALMS) installed in domestic nuclear power plants detect coolant leaks at the pressure boundary of the primary reactor system by comparing the measured signal amplitude with a threshold. This approach can detect a leak but cannot identify its location, and its accuracy deteriorates under operating noise from coolant pumps, coolant flow, and other equipment. This paper proposes a method that estimates both the occurrence and the location of a leak under such noisy conditions. Because leakage signals are stationary rather than transient, the time delay between sensors is difficult to estimate directly in the time domain. The proposed method therefore applies the minimum variance and MUSIC algorithms to the transfer function between sensor pairs to estimate the inter-sensor time delay in the quefrency domain, and determines the leak location as the point where the variance of the propagation velocities calculated from the estimated delays becomes zero. The method was validated on a quarter-scale pressurizer testbed simulating external leakage through a weld penetration and internal leakage through a spray valve. It estimated the time delay more accurately than the conventional cross-correlation method and localized the leak within a few millimeters of the actual position, even at a low signal-to-noise ratio. Furthermore, using the same accelerometer arrangement as the installed pressurizer safety valve (PSV) monitoring system, the method localized an internal spray leak, indicating that leaks can be localized in operating plants without additional sensors.
Keywords:
Source Localization, Leakage Signal, Pressurizer, Primary Reactor System, Testbed키워드:
소음원 위치추정, 누설 신호, 가압기, 원자로계통, 테스트베드1. 서 론
우리나라 원전에는 원자로 압력계통을 구성하는 기기의 구조적인 건강상태를 온라인으로 검진하는 설비로서, 원자로계통 구조건전성 감시시스템(NIMS; NSSS integrity monitoring system)이 있다. 원자로계통 구조건전성 감시시스템의 부속 시스템 중에 한 개로 음향누설감시시스템(ALMS) 있다(1).
음향방출(acoustic emission) 센서와 가속도계 센서를 이용하여 1차계통의 압력경계 면에서 균열 또는 냉각재의 누수를 신속하게 탐지하기 위한 설비이다.
2016년 국내 원전의 가압기에서 스프링 구동 파이롯트 밸브 디스크/시트 손상으로 누설 고장이 발생하였으며, 2014년에는 증기배출밸브에 고온, 고압에 의한 피로 응력 누적으로 용접부 관통결함에 의한 누설 고장이 발생하였다(2). 또한 1991년과 1995년에는 가압기 스프레이밸브가 계속 개방이 되어 가압기 압력 급강하로 인한 원자로 셧다운이 되는 사고가 있었다(2).
현재 기존의 ALMS 시스템은 취득된 신호의 크기를 기준값과 비교하여 누설 발생 여부를 판단하는 방식 적용되어 있다. 그러나 이러한 방식은 누설의 발생 여부는 판단할 수 있으나, 누설이 발생한 위치를 정확하게 특정하기 어려운 한계가 있다. 또한 원자로계통은 냉각재 펌프의 구동, 냉각재의 유동 및 각종 설비의 운전에 따라 다양한 작동 소음이 지속적으로 발생하는 환경이다. 이에 따라, 누설에 의해 발생하는 진동 및 음향 신호에 작동 소음이 중첩될 수 있으며, 이로 인해 누설 여부의 판단 정확도가 저하될 뿐만 아니라 누설 발생 위치를 특정하는 데에도 한계가 있다.
원자로계통에 대한 소음원의 위치 추정하는 기존의 방법으로 최경식은 원자로계통에서 내부이물질의 충격에 의한 신호를 포락 위상차이를 이용하여 충격 위치를 추정하는 기법을 개발하였다(3). 하지만, 이물질에 의한 충격 신호는 과도신호(transient signal)로 충격 형상이 나타나지만, 누설신호는 이와 달리 정적 신호(stationary signal)이기 때문에 적용하기 어렵다. 김세오는 카메라 영상을 이용하여 증기누설 사고시 발생하는 아지랑이를 검출하여 증기누설 위치 추정 방법을 제안하였다(4). 이 연구에서 적용 대상은 고방사성환경인 원자로계통이기 때문에 일반 카메라를 설치할 수 없다는 단점이 있다. 최근에는 원전 격납건물 및 배관 등에서 음향 신호를 이용하여 누설을 검출하고 위치를 추정하는 연구들이 지속적으로 보고되고 있다(9,10,11).
따라서, 이 논문에서는 작동 소음이 상존하는 원자로계통 환경에서도 누설의 발생 여부에 더하여 그 위치까지 파악할 수 있는 새로운 누설 감시 기술을 제안하고자 한다.
2. 원자로계통 누설 위치 추정 이론
2장에서는 누설신호를 이용하여 센서간 시간지연 추정 후 누설위치를 추정하는 방법에 대해 기술한다.
2.1 누설 시간지연 추정
Fig. 1(a)와 같이 1차원에서 누설이 발생할 경우 누설신호는 센서 1과 센서 2에 시간지연 τ0를 가지고 도달되어 측정된다. 누설신호는 Fig. 1(b)와 같이 stationary signal이기 때문에 측정된 두 신호의 시간지연을 시간영역에서 추정하기 힘듦을 쉽게 알 수 있다.
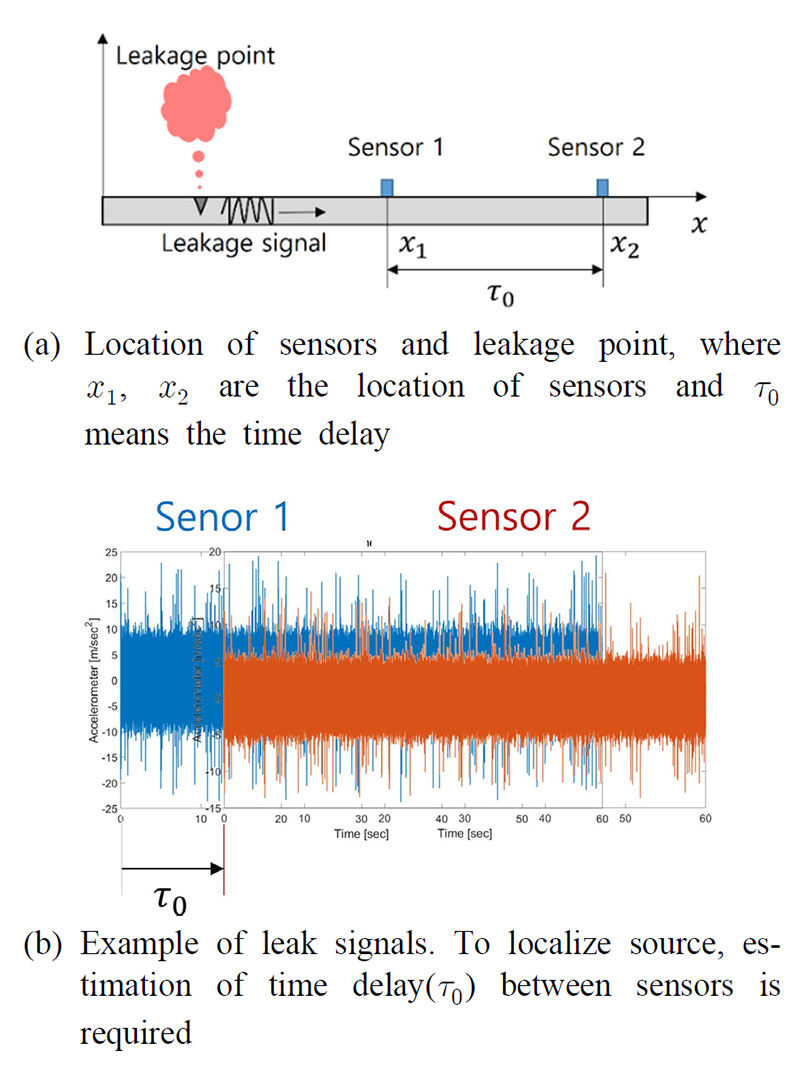
Concept of time delay estimation between two sensors for a stationary leakage signal
이 절에서는 Fig. 1(a)와 같이 누설신호를 이용하여 누설 위치를 추정하는 방법에 대해 제안하고자 한다. 가동원전에는 내부 유속, 펌프 진동 등 다양한 작동소음(operating noise)가 존재하기 때문에 잡음 속에서 누설 위치 추정과 관련된 정보를 얻을 수 있는 알고리즘이 필요하다
누설위치 추정에서 중요한 인자인 센서간 누설시간 지연(τ0)을 작동소음 속에서 찾아야 한다. 누설 시간지연을 찾기 위해 Fig. 2와 같이 이론적으로 간략히 모델링하면 식 (1)과 같이 표현할 수 있다.
| (1) |
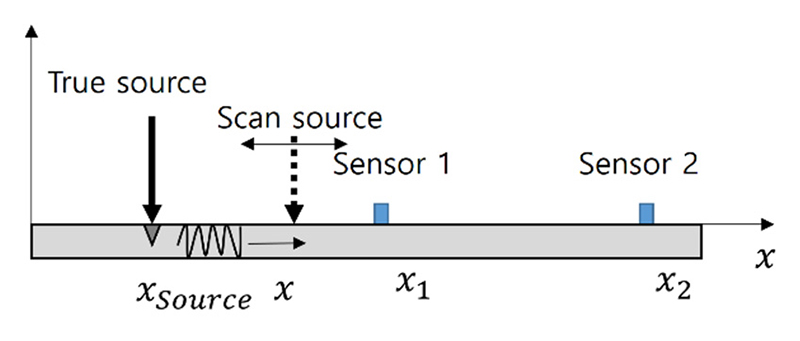
1-D conceptual explanation of an algorithm for estimating leak location
이 식을 푸리에 변환(Fourier transform)을 통해 주파수 영역으로 옮겨서 전달함수를 구할 경우 식 (2)와 같이 정리할 수 있고,
| (2) |
수식에서 볼 수 있듯이 잡음 속에서 조화함수(sinusoidal signal)를 찾는 문제가 된다. 잡음 속에서, 즉 SNR이 좋지 않은 신호에서 조화함수를 찾는 신호처리 방법으로 최소분산방법과 MUSIC(multiple signal classification) 등이 있으며(5), 이 기법을 식 (2)에 적용하면 켑스트럼 영역에서 센서 1과 센서 2 사이의 시간지연를 찾을 수 있다.
최소분산 기반 기법은 최근 저신호대잡음비 환경에서의 음원 위치추정 성능을 높이기 위해 지속적으로 발전하고 있다(8).
2.2 누설위치 추정
Fig. 2는 2.1절에서 추정한 센서간 시간지연을 이용하여 누설 위치 추정 알고리즘에 대한 설명을 보여주고 있다. 실제 소음원에서 누설 신호가 발생할 경우 센서 1과 센서 2에서 시간지연을 가지고 신호를 취득하게 된다. 실제 소음원의 위치를 모르기 때문에 가상의 소음원의 위치인 x에서 각 센서로 전파되는 속도는 각각 식 (3)으로 표현할 수 있다.
| (3) |
만약 가상의 누설 소음원이 x축으로 이동하면서 각각 전파되는 속도를 계산하면 실제 소음원의 위치에서 V1=V2, 즉 두개의 속도가 같고, 나머지 구간에서는 두 속도가 다르게 된다. 이러한 원리에 의해 가상 소음원을 이동시키면서 각 센서로부터 측정된 속도들의 분산(variance)을 계산하면 실제 소음원에서 0의 값을 가지게 되므로, 소음원의 위치를 추정할 수 있게 된다.
1차원인 Fig. 2에 대해 각 센서로부터 측정된 속도의 분산은 식 (4)이다.
| (4) |
여기서, 이므로 식 (5)와 같이 간략화할 수 있다. 실제 누설위치에서 발생하여 전파한 속도는 식 (6)이다.
| (5) |
| (6) |
식 (3)과 식 (6)을 식 (5)에 대입하여 정리하면 식 (7)과 같이 유도 된다.
| (7) |
식 (5)에서 볼 수 있듯이 가상의 소음원이 실제 소음원의 위치와 같아 질 때, 즉 x=xsource일 때 분산이 0 임을 알 수 있다. 즉, 누설 신호의 전파속도 정보가 없어도 누설 위치를 추정함을 알 수 있다.
3차원으로 확장하여 누설 위치를 찾기 위해서는 3개 이상의 센서가 필요하며 N개의 센서일 경우 식 (8)과 같이 나타낼 수 있다.
| (8) |
여기서, 이고 Vn은 가상의 소음원에서 n번째 센서까지의 속도를 의미한다. 그리고 M은 N개의 센서에서 2개의 센서를 선택하는 것이기 때문에 식 (9)와 같이 조합으로 나타낼 수 있다.
| (9) |
3차원에서 누설 위치를 추정하는 식 (8)은 속도의 분산을 구하지만, 결국 식 (7)과 같이 센서 위치 및 센서 사이의 측정된 시간지연(t2-t1)만을 이용하여 계산하기 때문에 실제 전파속도를 몰라도 누설위치를 추정할 수 있는 장점이 있다.
이 연구에서 제안한 누설위치 추정방법을 Fig. 3에서 정리하였다. 다수의 센서로부터 측정한 누설신호를 주파수 영역에서 두 센서의 전달함수를 구한 후 최소분산 방법 또는 MUSIC 방법을 적용하여 큐프렌시(quefrency) 영역에서 시간지연을 구한다. 시간지연을 식 (8)에 적용하면 공간상에서 누설 위치를 추정할 수 있다.
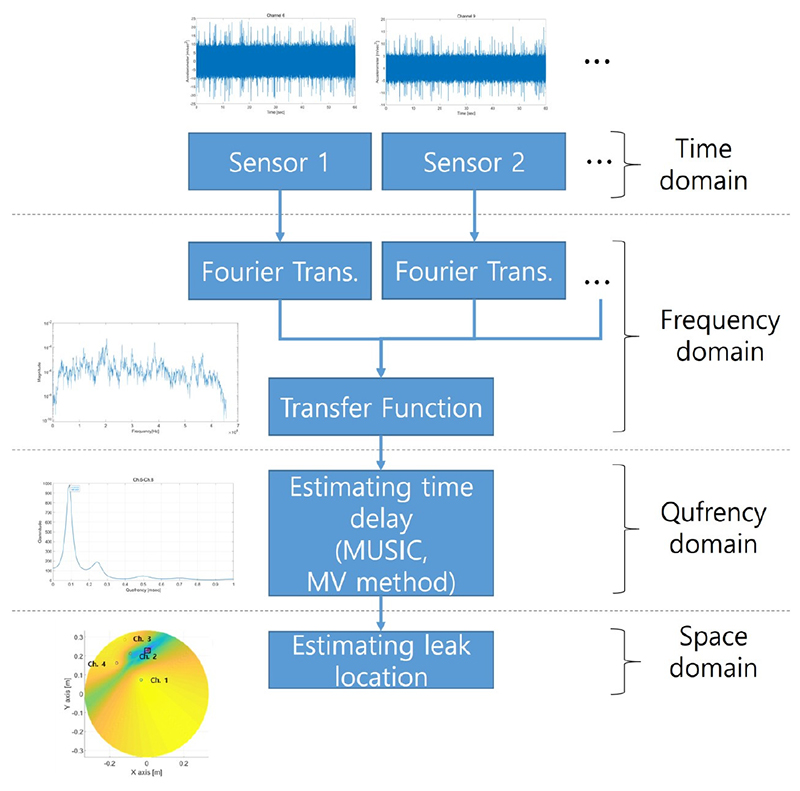
Proposed method of leak localization by using leakage signals
3. 테스트베드를 이용한 검증
이 장에서는 테스트베드 누설시험을 통해 제안된 누설 위치 추정 알고리즘에 대한 검증을 기술한다.
3.1 원자로계통 테스트베드 누설시험
가동원전 가압기에서 발생한 누설고장으로는 용접부 관통에 의한 외부누설과 가압기 내부 스프레이 밸브 고장으로 인한 내부누설 등이 있다(2). 이러한 고장들을 모사하기 위해 Fig. 4와 같이 1/4 축소 원자로계통 가압기 테스트베드를 설계, 제작하여 누설 시험을 수행하였다.
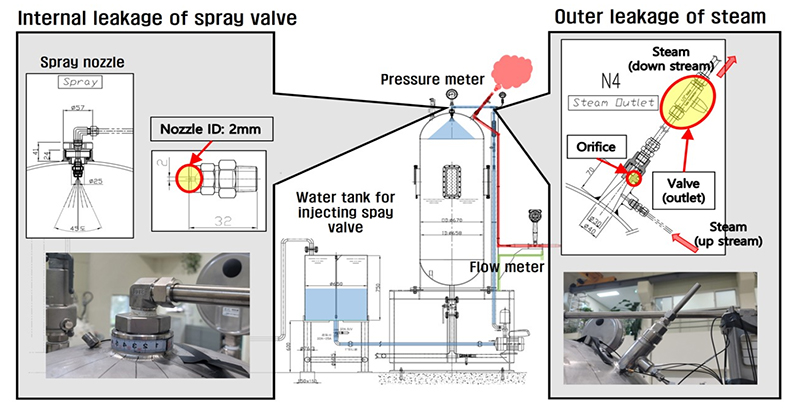
Testbed of a reactor primary system: the proposed method is validated through leakage tests
외부누설은 Fig. 4의 우측 그림에서 5 bar의 압축공기를 누설시켰으며, 내부 누설은 Fig. 4 좌측그림에서 물을 5 bar의 압력으로 스프레이 형식으로 분사하여 시험을 수행하였다.
센서는 4개의 가속도계(B&K type 2694)를 Fig. 5(a)와 같이 부착하였으며, 131kHz의 샘플링으로 누설신호를 10초간 취득하였다.
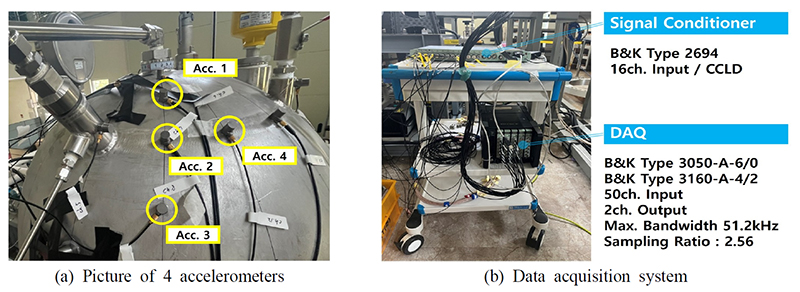
Sensor installation and data acquisition system for the leakage test
Fig. 6(a)는 누설 시험사진을 보여주고 있으며, Fig. 6(b)는 Acc.1과 Acc.3에서 계측한 누설 가속도 신호를 보여주고 있다. 결과에서 볼 수 있듯이 시간 영역에서 두 센서가 시간지연을 찾기 어렵다는 것을 쉽게 알 수 있다. 기존 시간지연을 추정하는 방법으로 상호 상관함수(cross correlation)가 널리 사용하고 있으며(6), 이러한 상호상관 기반 기법의 한계를 극복하기 위한 웨이블릿 및 데이터 적응형 시간지연 추정 기법 등이 최근에도 제안되고 있다(7). 이 논문에서 상호상관 방법을 적용한 결과를 Fig. 7(a)에서 보여주고 있다.
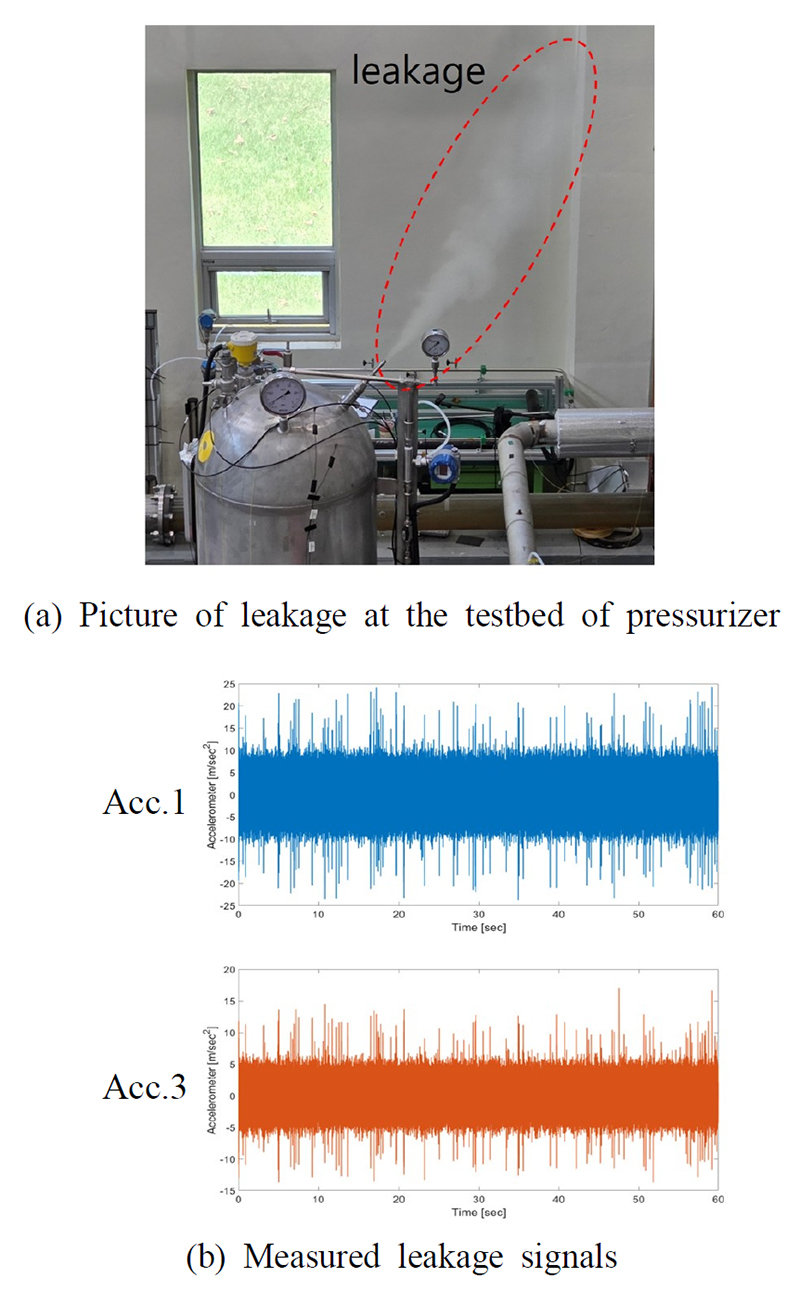
Leakage test on the pressurizer testbed and measured acceleration signals
기존 방법인 상호 상관함수를 적용한 결과 Fig. 7(a)와 같이 채널간 시간지연을 정확히 찾는데는 한계가 있음을 확인하였다. 이 연구에서 제안한 방법, 즉 식 (2)에 MUSIC 방법을 적용하여 4개의 센서신호에 대해 적용한 결과를 Fig. 7(b)에서 보여주고 있다. 이때 전 주파수 영역에서 MUSIC의 차수 20을 적용한 결과를 보여주고 있으며, 그래프에서 최대값이 센서 사이의 시간지연을 의미한다.
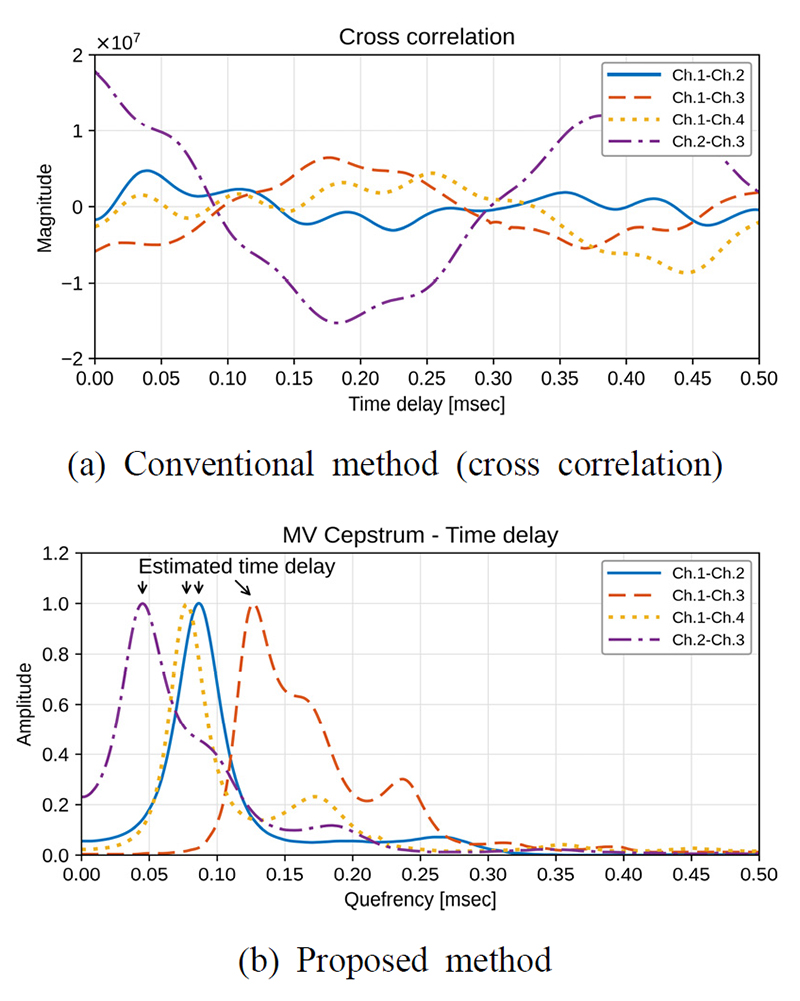
Estimated time delay
결과그래프에서 x축은 큐프렌시(quefrency)로 시간지연을 의미하는데 4개의 센서 간 시간지연을 정확하게 추정하고 있음을 확인할 수 있었다.
3.2 누설 위치 추정
Fig. 7(b)에서 계산된 센서간 시간 지연을 식 (8)에 적용하여 누설위치 추정한 결과를 Fig. 8(a)에서 보여주고 있다. 결과 그래프에서 색깔은 식 (8)에서 계산된 속도의 분산을 의미한다. 즉 속도 분산이 최소가 되는 지점이 실제 누설위치이므로 가장 작은 값인 파란색 부분이 실제 누설 위치로 추정할 수 있다. 실제누설 위치는 (x, y)=(0 m, 0.23 m)인데, 제안된 방법으로 위치 추정한 결과 (0.003 m, 0.23 m)로 매우 근접함을 알 수 있다. 특히 압축공기 누설이기 때문에 신호대잡음비가 매우 작은 환경임에도 정확하게 위치를 추정할 수 있다는 점은 실제 잡음이 많은 원전 환경에서도 적용 가능할 수 있을 것이라고 기대된다.
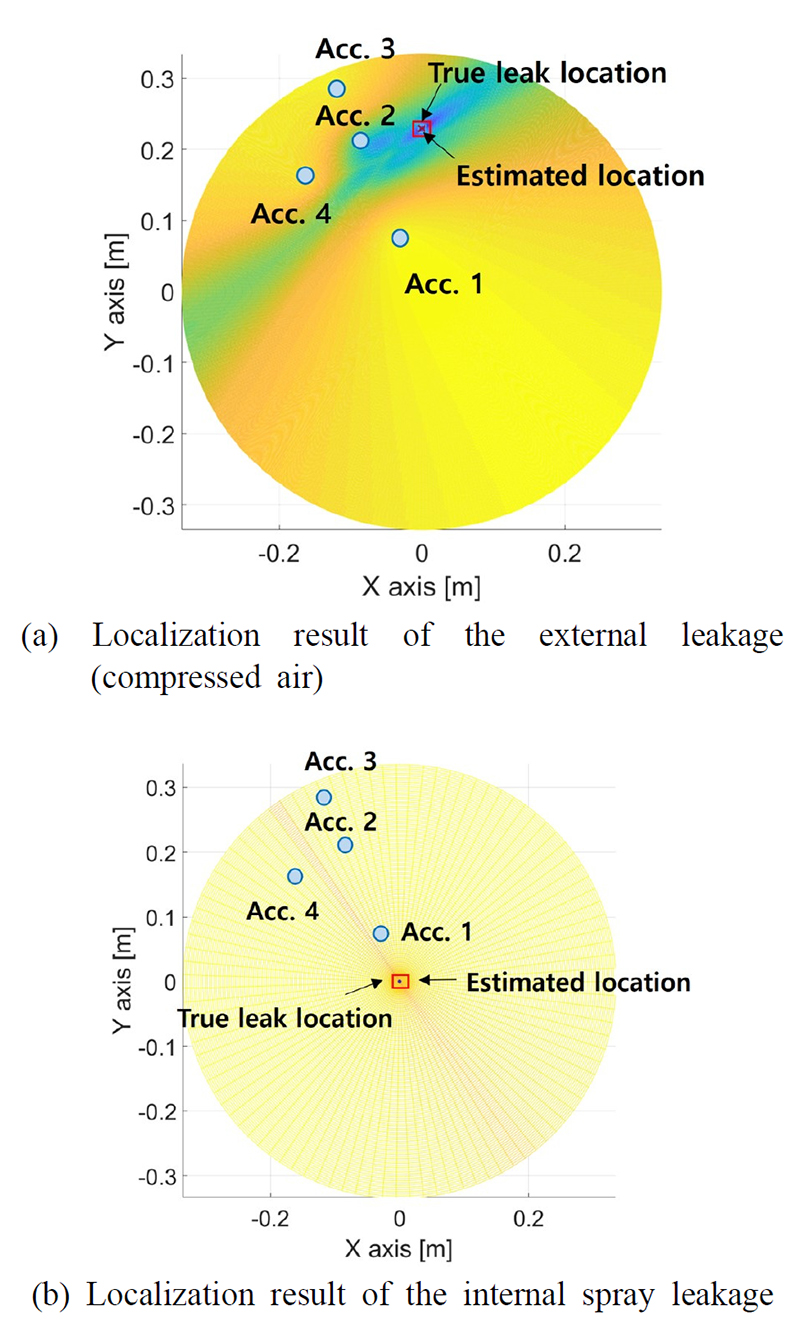
Leak localization results on the pressurizer testbed
가압기 밸브 결함에 의한 내부 스프레이 누설을 모사한 시험결과를 Fig. 8(b)에서 보여주고 있다. 압축공기에 비해 물이 5기압으로 분사되기 때문에 신호대잡음비가 커서 더욱 정확하게 위치 추정함을 확인하였다.
3.3 현장 적용성 검토
국내 가동원전 가압기에는 가압기 안전 밸브(PSV, pressurizer safety valve)가 있으며 PSV 상태(열림, 닫힘, 누수 등)를 실시간 모니터링하기 위해 가속도계 3개가 Fig. 9의 우측 그림과 같이 부착되어 음향감시시스템을 통해 상시감시하고 있다. 기존 시스템은 PSV 상태만을 모니터링하고 있지만, 이 연구에서 제안한 방법을 적용한다면 누설 위치를 정확하게 추정할 수 있기 때문에 스프레이 밸브에 대한 상태(누수 등) 모니터링할 수 있다.
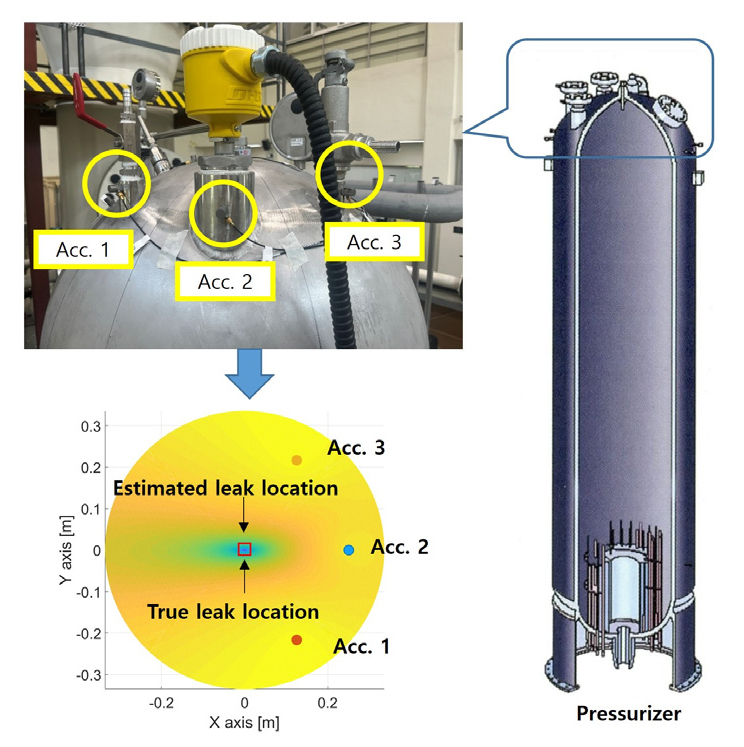
The result of localizing internal spray leak point using PSV accelerometers
제안된 방법이 현장 적용이 가능한지 검토하기 위해 실제 가압기에 설치된 가속도계 위치와 동일하게 1/4 축소 테스트베드 가압기에 가속도계 3개를 부착하여 내부 스프레이 누설 시험을 수행하였으며, 그 결과를 Fig. 9에서 보여주고 있다.
결과에서 볼 수 있듯이 가압기 스프레이 밸브의 고장에 의한 내부누설을 기 설치되어 있는 가속도계들로도 충분히 누설위치를 추정할 수 있음을 확인할 수 있었다.
따라서, 가동 원전 가압기에 센서를 추가하지 않더라도, 기 설치된 센서만으로도 가압기 안전밸브, 스프레이 밸브의 상태, 그리고 용접 균열에 의한 누설 위치 추정까지 가능할 것으로 판단된다. 제안된 알고리즘을 현장에 적용할 경우 가압기 냉각재 누설사례와 같이 누설 위치를 조기에 찾을 수 있기 때문에 심각한 누설사고 진전을 막을 수 있을 것으로 기대된다.
4. 결 론
이 논문에서는 원자로계통 가압기에서 발생하는 누설을 검출함과 동시에 그 위치를 추정할 수 있는 새로운 기법을 제안하였다. 제안된 방법은 누설신호가 정적 신호(stationary signal)라는 특성을 고려하여, 두 센서 간 전달함수에 최소분산법과 MUSIC 알고리즘을 적용함으로써 큐프렌시 영역에서 시간지연을 추정하고, 이를 이용하여 가상 소음원의 위치별 전파속도 분산이 최소가 되는 지점을 실제 누설 위치로 추정하도록 하였다.
1/4 축소 원자로계통 가압기 테스트베드를 이용하여 외부누설(압축공기)과 내부누설(스프레이)에 대해 각각 시험을 수행한 결과, 제안된 방법은 기존의 상호상관함수 기반 방법에 비해 센서간 시간지연을 더 정확하게 추정하였으며, 실제 누설 위치와 수 mm 이내로 근접한 위치추정 결과를 확인하였다. 특히 신호대잡음비가 낮은 압축공기 누설 조건에서도 정확한 위치추정이 가능함을 확인함으로써, 작동소음이 상존하는 실제 원전 환경에서도 적용 가능성이 높음을 확인하였다.
또한 가압기 안전밸브(PSV)에 기존 설치된 가속도계만을 이용한 내부 스프레이 누설 위치추정 시험을 통해, 별도의 센서 추가 없이도 기 설치된 계측 설비를 활용하여 누설 위치를 추정할 수 있음을 확인하였다. 이는 제안된 기법이 가동중인 원전에 추가적인 설비 투자 없이 현장에 적용될 수 있음을 시사한다.
제안된 방법은 전파속도의 정보가 없어도 누설위치를 추정할 수 있지만, 구조물이 복잡하여 전파속도가 달라지는 환경에서는 오차가 존재할 수 있는 단점은 있다. 또한 실제 원전에서는 구조물 규모, 고온∙고압 조건, 복잡한 구조전달 특성에 의해 다양한 배경잡음이 존재하기 때문에 향후에는 다양한 누설 조건 및 배경잡음 수준에 대한 추가 검증과 3차원 다중 센서 배열 환경에서의 알고리즘 성능 평가를 통해 실제 원전 현장 적용을 위한 후속 연구를 수행할 계획이다.
기 호 설 명
| A : | 신호크기 |
| h(t) : | 전달함수 |
| H(ω) : | 주파수 영역에서의 전달함수 |
| n(t) : | 잡음신호 |
| N(ω) : | 주파수 영역에서의 잡음신호 |
| t0 : | 누설 발생 시간 |
| t1,2 : | 각 센서에서 측정된 신호의 시간지연 |
| x(t) : | 누설 신호 |
| V(t) : | 누설위치에서 센서까지의 누설신호 속도 |
| X(ω) : | 주파수 영역에서의 누설신호 |
| δ : | 델타함수 |
| : | 가상 소음원에서의 누설신호 속도 분산 |
| * : | 컨볼류션 |
Acknowledgments
이 연구는 과학기술정보통신부 재원으로 한국연구재단의 지원을 받아 수행되었습니다(과제번호: RS-2022-00144206).
References
- Park, J. H. and Yoon, D. B., 2016, Improvement of Integrated NSSS Integrity Monitoring System, Transaction of the Korea Nuclear Society Spring Meeting, pp. 1~3.
- OPIS(operational performance information system for nuclear power plant), 2026(date of access), Homepage, Retrieved from https://opis.kins.re.kr, , Korea Institute of Nuclear Safety, Daejeon, Korea.
-
Choi, K. S., Choi, Y. C., Park, J. H. and Kim, W. W., 2008, Source Localization Technique for Metallic Impact Source by using Phase Delay Between Different Type Sensors, Transactions of the Korean Society for Noise and Vibration Engineering, Vol. 18, No. 11, pp. 1143~1149.
[https://doi.org/10.5050/KSNVN.2008.18.11.1143]

-
Kim, S. O., Jeon, H. S., Sohn, K. S. and Park, J. W. 2016, Location Estimation Method of Steam Leak in Pipelines using Leakage Area Analysis, Journal of Korea Society for Nondestructive Testing, Vol. 36, No. 5, pp. 384~390.
[https://doi.org/10.7779/JKSNT.2016.36.5.384]
- Unnikrishna Pillai, S., 1989, Array Signal Processing, Springer-verlag, NY, United States.
- Liston, D. A. and Liston, J. D., 1992, Leak Detection Techniques, Journal of New England Water Works Association, Vol. 1206, No. 2, pp. 103~108.
-
Uchendu, N., Muggleton, J. M. and White, P. R., 2024, Wavelet-based and Data-adaptive Methods for Time Delay Estimation in Acoustic Leak Detection, Mechanical Systems and Signal Processing, Vol. 221, 111727.
[https://doi.org/10.1016/j.ymssp.2024.111727]
-
Liu, M., Qu, S. and Zhao, X., 2023, Minimum Variance Distortionless Response - Hanbury Brown and Twiss Sound Source Localization, Applied Sciences, Vol. 13, No. 10, 6013.
[https://doi.org/10.3390/app13106013]
-
Mora, P., Vautrin, D., d’Urso, G., Letourneur, S., Chekroun, M. et al., 2021, Air Leak Detection in a Pressurized Containment Building Mock-up Using Elastic Guided Waves, NDT & E International, Vol. 125, 102553.
[https://doi.org/10.1016/j.ndteint.2021.102553]
-
Choi, Y. R., Yeo, D., Lee, J. C., Cho, J. W. and Moon, S., 2024, A Novel Ultrasonic Leak Detection System in Nuclear Power Plants Using Rigid Guide Tubes with FCOG and SNR, Sensors, Vol. 24, No. 20, 6524.
[https://doi.org/10.3390/s24206524]
-
Zhang, Y., Zhang, Z., Rui, X., Qi, L., Xu, L. and Shi, N., 2025, Acoustic-based Detection and Precise Localization of Seal Failure Points in Nuclear Power Plant Containment, Measurement, Vol. 249, 117077.
[https://doi.org/10.1016/j.measurement.2025.117077]